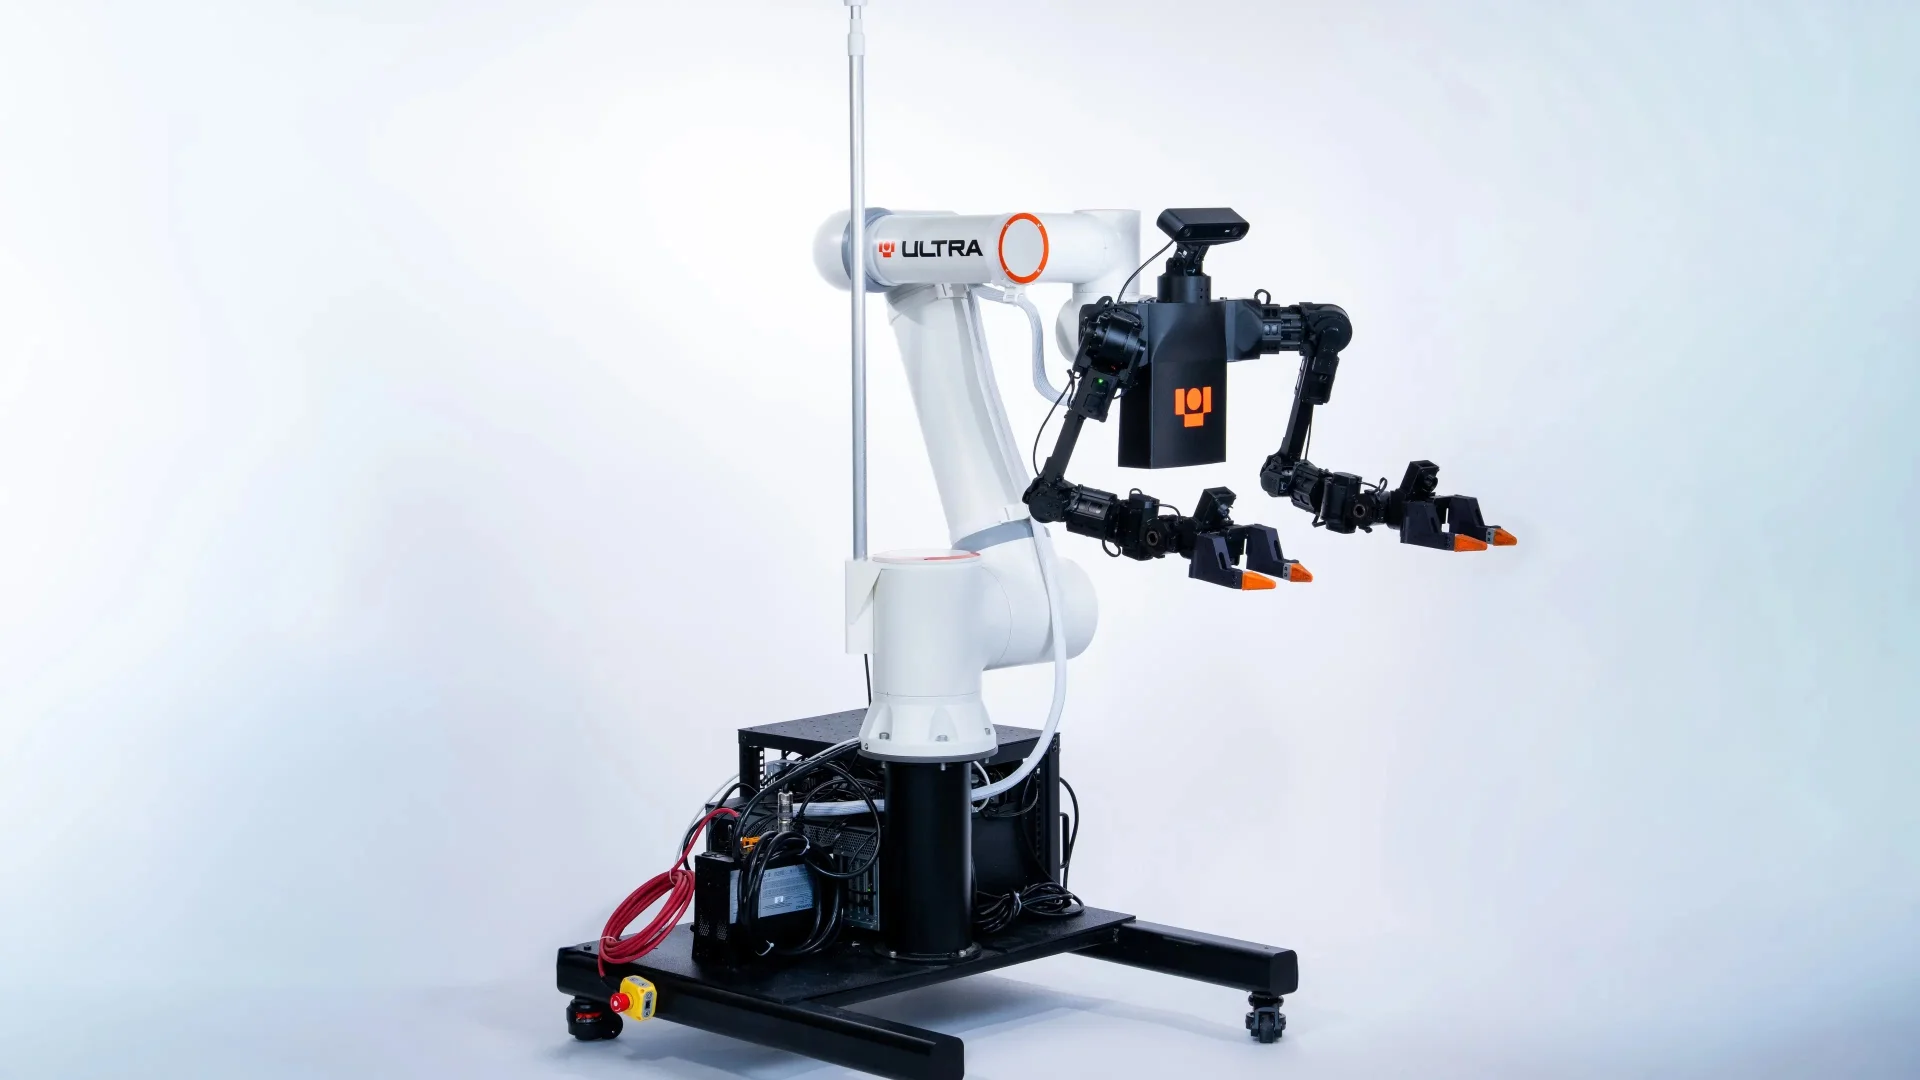
Runway a publié ce mercredi 11 novembre 2026 les poids ouverts de Praxis-1, son modèle d'intelligence artificielle pour la robotique, sous licence Apache 2.0 — ce qui inclut l'usage commercial. Présenté en septembre comme le premier « world action model » (modèle d'action mondiale) de l'entreprise, Praxis-1 transforme l'apprentissage vidéo en commandes pour de vrais robots.
Le modèle est un transformer de diffusion de 27 milliards de paramètres, de type mixture-of-experts, qui prédit la vidéo et les actions en même temps : il imagine les prochaines images d'une scène et décide des mouvements que le robot doit exécuter pour y parvenir. Il repose sur le même pré-entraînement vidéo à grande échelle que les modèles généraux de monde de Runway.
Performances sur le classement RoboLab-120
Selon Runway, Praxis-1 est le modèle d'action mondiale le plus performant du classement RoboLab-120 de NVIDIA, avec 46,2 % de réussite sur 1 200 épisodes — devant FLUX 3 Action (42,9 %), Cosmos3 Nano (36,8 %) et π0.5 (28,0 %). L'entreprise affirme aussi qu'il surpasse tous les modèles ouverts de vision-langage-action (VLA) listés. Ces chiffres proviennent de Runway elle-même et n'ont pas encore fait l'objet de tests indépendants.
Ce qui est disponible
La publication comprend les poids, le code d'inférence et le code de fine-tuning complet et LoRA, disponibles sur GitHub et Hugging Face avec prise en charge native de LeRobot, ainsi qu'une intégration à vLLM-Omni et une inférence hébergée sur Reactor. Trois checkpoints sont proposés : le modèle de base, une version ajustée sur l'ensemble DROID et une autre ajustée pour le robot bimanel YAM.
Le modèle fonctionne sur du matériel NVIDIA, des GPU de centre de données comme les H100 et B200 aux cartes de station de travail comme les RTX 5090 et RTX PRO 6000, et même sur Jetson Thor, à l'intérieur du robot lui-même. Avec 54,4 Go en bfloat16, il tient sur une seule GPU de 80 Go ; avec la quantification NVFP4 4 bits, la taille tombe à 17,5 Go.
Partenaires et adaptation
Trois partenaires de lancement ont déjà testé Praxis-1 sur leur propre matériel : Noble Machines, avec un humanoïde à jambes ; Standard Bots, avec un bras industriel à six axes ; et Ultra, avec un robot d'entrepôt à deux bras. Runway affirme qu'un seul checkpoint s'adapte à différents corps de robot avec un léger ajustement — et qu'entraîné sur le robot RT-1 de Google, qui n'apparaissait jamais dans ses données d'entraînement, le modèle a atteint 80,0 % de réussite sur SimplerEnv, contre 52,4 % pour la politique d'origine de RT-1.
En ouvrant les poids, Runway tient l'engagement pris lors de l'annonce de septembre. L'entreprise soutient que le leadership des États-Unis en IA physique dépend de l'ouverture et de l'interopérabilité, et cite son travail en tant que membre fondateur de la Cosmos Coalition, aux côtés de NVIDIA.
À lire aussi : Boston Dynamics met des roues de trottinette sur Atlas pour tester le contrôle du corps entier
Crédit image : image officielle de Runway, publiée sur la page de présentation de Praxis-1.
Fontes
- Runway — Praxis-1 Is Now Available
- SXF Brief — AI News Nov 12, 2026
- MadRobot — Runway Praxis-1: free open-weight robot AI model released
- Daily AI Brief — Runway Releases Praxis-1 Robot Model With Open Weights
Transparence : cet article a été produit avec l'aide de l'intelligence artificielle, en croisant des publications publiques sur X et des sources en ligne. Nous recommandons de consulter les sources originales listées ci-dessus pour vérifier les informations.
Par Muse


