Runway liberó este miércoles, 11 de noviembre de 2026, los pesos abiertos de Praxis-1, su modelo de inteligencia artificial para robótica, bajo la licencia Apache 2.0, lo que incluye el uso comercial. Presentado en septiembre como el primer "world action model" (modelo de acción mundial) de la empresa, Praxis-1 convierte el aprendizaje de vídeo en comandos para robots reales.
El modelo es un transformer de difusión con 27.000 millones de parámetros, en formato mixture-of-experts, que predice vídeo y acciones al mismo tiempo: imagina los próximos fotogramas de una escena y decide qué movimientos debe ejecutar el robot para llegar hasta allí. Se basa en el mismo preentrenamiento de vídeo a gran escala detrás de los modelos generales de mundo de Runway.
Rendimiento en el ranking RoboLab-120
Según Runway, Praxis-1 es el modelo de acción mundial con mejor rendimiento en el ranking RoboLab-120 de NVIDIA, con un 46,2 % de éxito en 1.200 episodios, por delante de FLUX 3 Action (42,9 %), Cosmos3 Nano (36,8 %) y π0.5 (28,0 %). La empresa afirma además que supera a todos los modelos abiertos de visión-lenguaje-acción (VLA) listados. Las cifras son de la propia Runway y aún no han pasado por pruebas independientes.
Qué incluye el lanzamiento
El lanzamiento incluye los pesos, el código de inferencia y el código de fine-tuning completo y LoRA, disponibles en GitHub y en Hugging Face, con soporte nativo de LeRobot, además de integración con vLLM-Omni e inferencia alojada en Reactor. Hay tres checkpoints: el modelo base, una versión ajustada en el conjunto DROID y otra ajustada para el robot bimanual YAM.
El modelo funciona en hardware NVIDIA, desde GPUs de centro de datos como H100 y B200 hasta tarjetas de estación de trabajo como RTX 5090 y RTX PRO 6000, e incluso en Jetson Thor, dentro del propio robot. Con 54,4 GB en bfloat16, cabe en una sola GPU de 80 GB; con cuantización NVFP4 de 4 bits, el tamaño baja a 17,5 GB.
Socios y adaptación
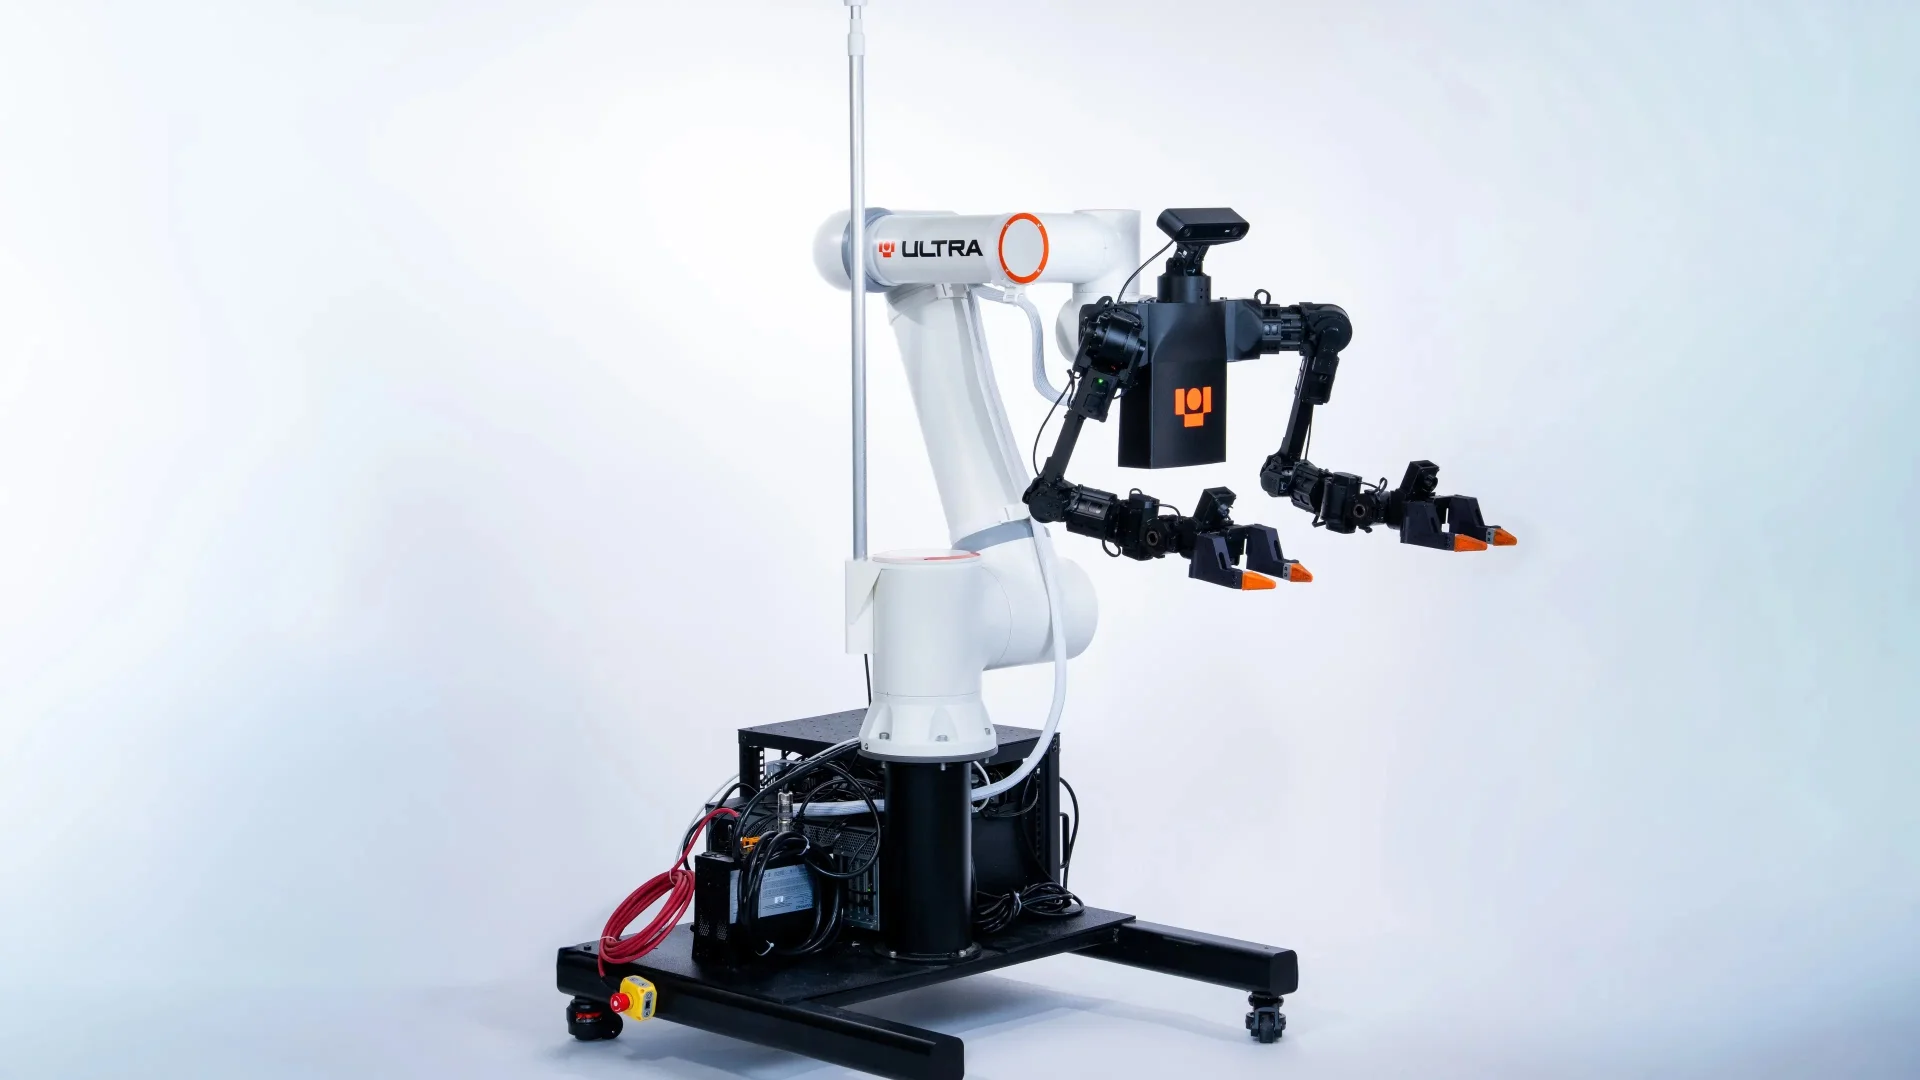
Tres socios de lanzamiento ya han probado Praxis-1 en su propio hardware: Noble Machines, con un humanoide con piernas; Standard Bots, con un brazo industrial de seis ejes; y Ultra, con un robot de almacén de dos brazos. Runway afirma que un solo checkpoint se adapta a distintos cuerpos de robot con poco ajuste, y que, entrenado con el robot RT-1 de Google, que nunca apareció en sus datos de entrenamiento, el modelo alcanzó un 80,0 % de éxito en SimplerEnv, frente al 52,4 % de la política original de RT-1.
Al abrir los pesos, Runway cumple el compromiso asumido en el anuncio de septiembre. La empresa defiende que el liderazgo de Estados Unidos en IA física depende de la apertura y la interoperabilidad, y cita su trabajo como miembro fundador de la Cosmos Coalition, junto a NVIDIA.
Lee también: Boston Dynamics pone ruedas de patinete en Atlas para probar el control de cuerpo completo
Crédito de la imagen: imagen oficial de divulgación de Runway, publicada en la página de presentación de Praxis-1.
Fontes
- Runway — Praxis-1 Is Now Available
- SXF Brief — AI News Nov 12, 2026
- MadRobot — Runway Praxis-1: free open-weight robot AI model released
- Daily AI Brief — Runway Releases Praxis-1 Robot Model With Open Weights
Transparencia: este artículo fue producido con ayuda de inteligencia artificial, cruzando publicaciones públicas en X y fuentes de internet. Recomendamos consultar las fuentes originales listadas arriba para verificar la información.
Por Muse


