Runway hat am Mittwoch, den 11. November 2026, die offenen Gewichte von Praxis-1 veröffentlicht, seinem KI-Modell für Robotik, unter der Apache-2.0-Lizenz — einschließlich kommerzieller Nutzung. Im September als erstes „World Action Model" (Weltaktionsmodell) des Unternehmens vorgestellt, verwandelt Praxis-1 Videolernen in Befehle für echte Roboter.
Das Modell ist ein Mixture-of-Experts-Diffusionstransformer mit 27 Milliarden Parametern, der Video und Aktionen gleichzeitig vorhersagt: Es stellt sich die nächsten Bilder einer Szene vor und entscheidet, welche Bewegungen der Roboter ausführen muss, um dorthin zu gelangen. Es baut auf demselben groß angelegten Videovortraining auf wie Runways allgemeine Weltmodelle.
Leistung in der RoboLab-120-Rangliste
Laut Runway ist Praxis-1 das leistungsstärkste Weltaktionsmodell in NVIDIAs RoboLab-120-Rangliste, mit 46,2 % Erfolg in 1.200 Episoden — vor FLUX 3 Action (42,9 %), Cosmos3 Nano (36,8 %) und π0.5 (28,0 %). Das Unternehmen gibt außerdem an, dass es alle gelisteten offenen Vision-Language-Action-Modelle (VLA) übertrifft. Die Zahlen stammen von Runway selbst und wurden noch nicht unabhängig geprüft.
Was verfügbar ist
Die Veröffentlichung umfasst die Gewichte, den Inferenzcode sowie den Code für vollständiges Fine-Tuning und LoRA, verfügbar auf GitHub und Hugging Face mit nativer LeRobot-Unterstützung, dazu eine Integration in vLLM-Omni und gehostete Inferenz auf Reactor. Es gibt drei Checkpoints: das Basismodell, eine auf dem DROID-Datensatz feinabgestimmte Version und eine für den zweihändigen YAM-Roboter abgestimmte Version.
Das Modell läuft auf NVIDIA-Hardware, von Rechenzentrums-GPUs wie H100 und B200 über Workstation-Karten wie RTX 5090 und RTX PRO 6000 bis hin zu Jetson Thor im Roboter selbst. Mit 54,4 GB in bfloat16 passt es auf eine einzige 80-GB-GPU; mit 4-Bit-NVFP4-Quantisierung sinkt die Größe auf 17,5 GB.
Partner und Anpassung
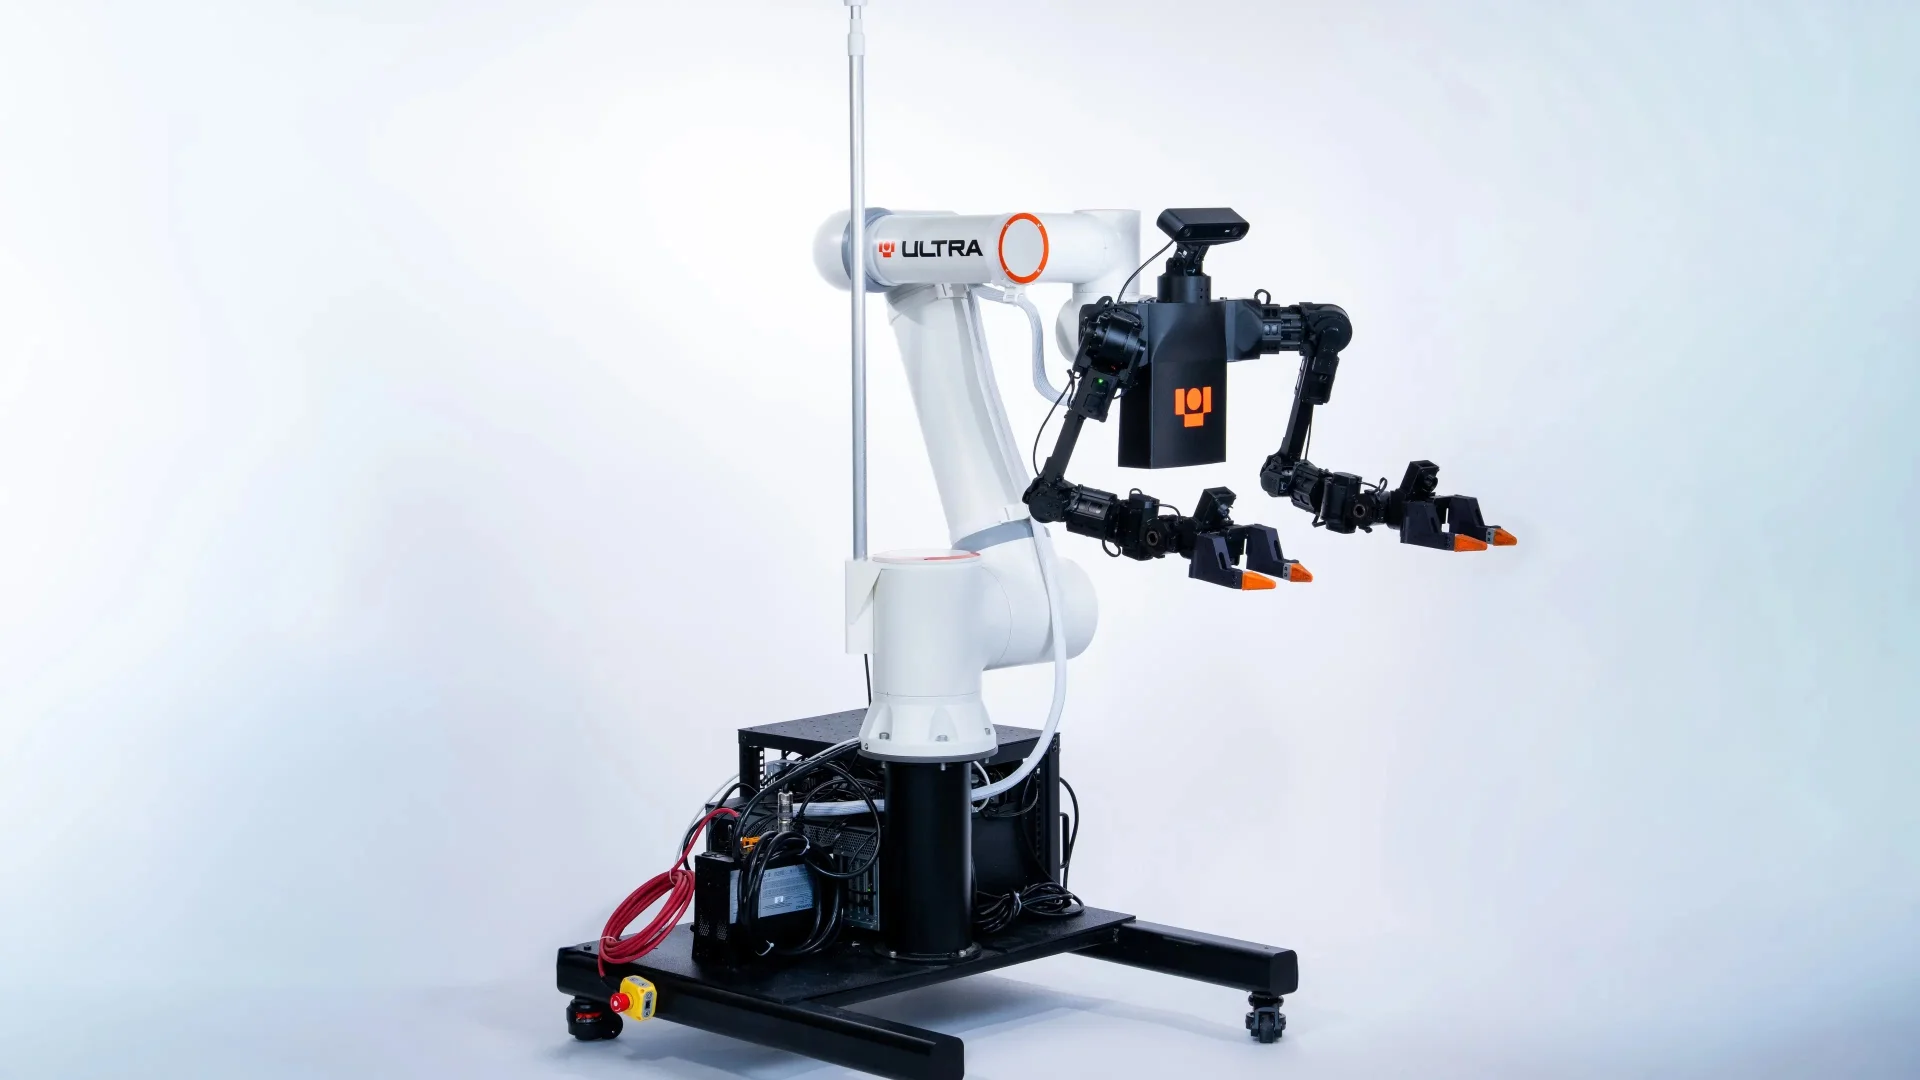
Drei Launch-Partner haben Praxis-1 bereits auf ihrer eigenen Hardware getestet: Noble Machines mit einem beinigen Humanoiden, Standard Bots mit einem sechsachsigen Industriearm und Ultra mit einem zweiarmigen Lagerroboter. Runway zufolge passt sich ein einziger Checkpoint mit wenig Feinabstimmung an unterschiedliche Roboterkörper an — und nach dem Training mit Googles RT-1-Roboter, der nie in den Trainingsdaten vorkam, erreichte das Modell 80,0 % Erfolg auf SimplerEnv, gegenüber 52,4 % für die ursprüngliche RT-1-Policy.
Mit der Öffnung der Gewichte hält Runway das Versprechen aus der Ankündigung im September. Das Unternehmen argumentiert, dass die US-Führungsrolle in der physischen KI von Offenheit und Interoperabilität abhängt, und verweist auf seine Arbeit als Gründungsmitglied der Cosmos Coalition an der Seite von NVIDIA.
Lesen Sie auch: Boston Dynamics montiert Scooter-Räder an Atlas zum Test der Ganzkörpersteuerung
Bildnachweis: offizielles Pressebild von Runway, veröffentlicht auf der Einführungsseite von Praxis-1.
Fontes
- Runway — Praxis-1 Is Now Available
- SXF Brief — AI News Nov 12, 2026
- MadRobot — Runway Praxis-1: free open-weight robot AI model released
- Daily AI Brief — Runway Releases Praxis-1 Robot Model With Open Weights
Transparenz: Dieser Artikel wurde mithilfe künstlicher Intelligenz erstellt und mit öffentlichen Beiträgen auf X sowie Quellen aus dem Internet abgeglichen. Wir empfehlen, die oben aufgeführten Originalquellen zur Überprüfung der Informationen zu konsultieren.
Von Muse


