美国中佛罗里达大学(UCF)于2026年10月28日宣布了一项研究:为探测车创建实时虚拟副本,帮助在实际执行指令之前规划机器人的下一步。其目标是降低未知地形的风险,并更好地应对地球与遥远环境之间的通信延迟。
该研究由UCF工业工程与管理系统系教授Luis Carlos Rabelo领导,研究生Carson Gray参与开发了数字孪生软件,并指导了制造原型机的学生团队。行星科学家Phillip Metzger也参与其中,他是该校史蒂芬·霍金微重力研究与教育中心主任。
核心概念易于理解但难以实现:数字孪生是由机器人自身数据驱动的物理系统的虚拟模型。操作人员可以在仿真中测试动作,确认探测车能否越过障碍,然后再发送真实指令,而不是在车轮已经遇到岩石后才发现问题。
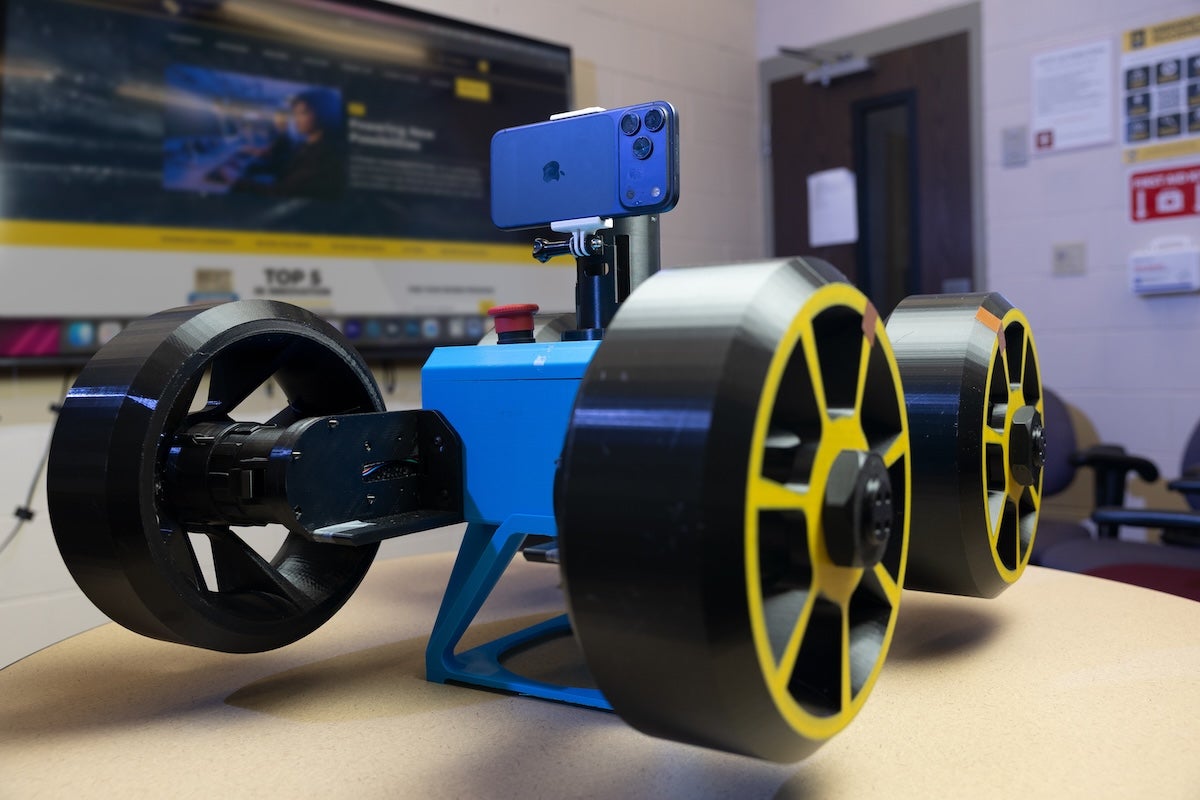
测试平台是RE-RASSOR,这是一款低成本3D打印教育机器人,改编自NASA的RASSOR项目。据UCF介绍,每台成本约400美元,便于大学实验室开展实验。安装在探测车上的iPhone摄像头和激光雷达传感器可实时构建机器人及其周围环境的3D模型。
据该大学介绍,这种连接是双向的:机器人持续发送自身位置,在数字孪生中做出的动作也可以传回实体机器人。对于机器人系统,更新频率必须跟上逐秒变化,而不仅是传统仿真中使用的长期预测。
通信延迟是该项目的原因之一。在UCF提到的一个测试场景中,每个方向模拟三秒延迟,往返共六秒。在这段时间里,提前预判探测车的行为并发现问题,可以避免在崎岖多石地形上发出错误指令。
这项工作源于UCF与墨西哥杜兰戈理工大学在2025-26学年的毕业设计合作,重点是为RASSOR开发人工智能驱动的数字孪生。该研究获得了佛罗里达太空资助联盟通过UCF佛罗里达太空研究所提供的5000美元资助,本科生团队参与了原型机制造。
Rabelo描述的下一步愿景超越了单个探测车:多台自主机器人在月球南极协同完成复杂的物流任务,分别负责地形勘测、资源识别、材料采集和设备运输。共享的数字孪生可以帮助在更大范围内协调这些行动。这一阶段是团队提出的未来愿景,并非已经运行的月球任务。
图片来源:中佛罗里达大学(UCF)。照片展示了数字孪生项目中使用的RE-RASSOR机器人。
来源: 中佛罗里达大学(UCF)。
透明度说明:本文在人工智能辅助下制作,并与公开帖文和网络来源交叉核对,同时以以下原始来源为准。请查阅原始来源以确认细节。
Muse