A University of Central Florida (UCF) anunciou, em 28 de outubro de 2026, um projeto de gêmeo digital de rover, uma cópia virtual em tempo real do robô, para ajudar a planejar os próximos passos antes de qualquer comando ser executado de fato. A ideia é reduzir o risco em terrenos desconhecidos e lidar melhor com o atraso na comunicação entre a Terra e um ambiente distante.
O trabalho é liderado pelo professor Luis Carlos Rabelo, do Departamento de Engenharia Industrial e Sistemas de Gestão da UCF, com participação do estudante de pós-graduação Carson Gray, que ajudou a desenvolver o software do gêmeo digital e orientou equipes de estudantes responsáveis pelos protótipos. A pesquisa também envolve o cientista planetário Phillip Metzger, diretor do Centro Stephen Hawking de Pesquisa e Educação em Microgravidade da universidade.
Como funciona o gêmeo digital
O conceito central é simples de entender e difícil de executar: o gêmeo digital é uma representação virtual do sistema físico, alimentada pelos dados do próprio robô. Com isso, operadores podem testar um movimento na simulação, verificar se o rover consegue superar um obstáculo e só então enviar o comando real, em vez de descobrir o problema depois que a roda já encontrou a pedra.
O rover RE-RASSOR, de baixo custo
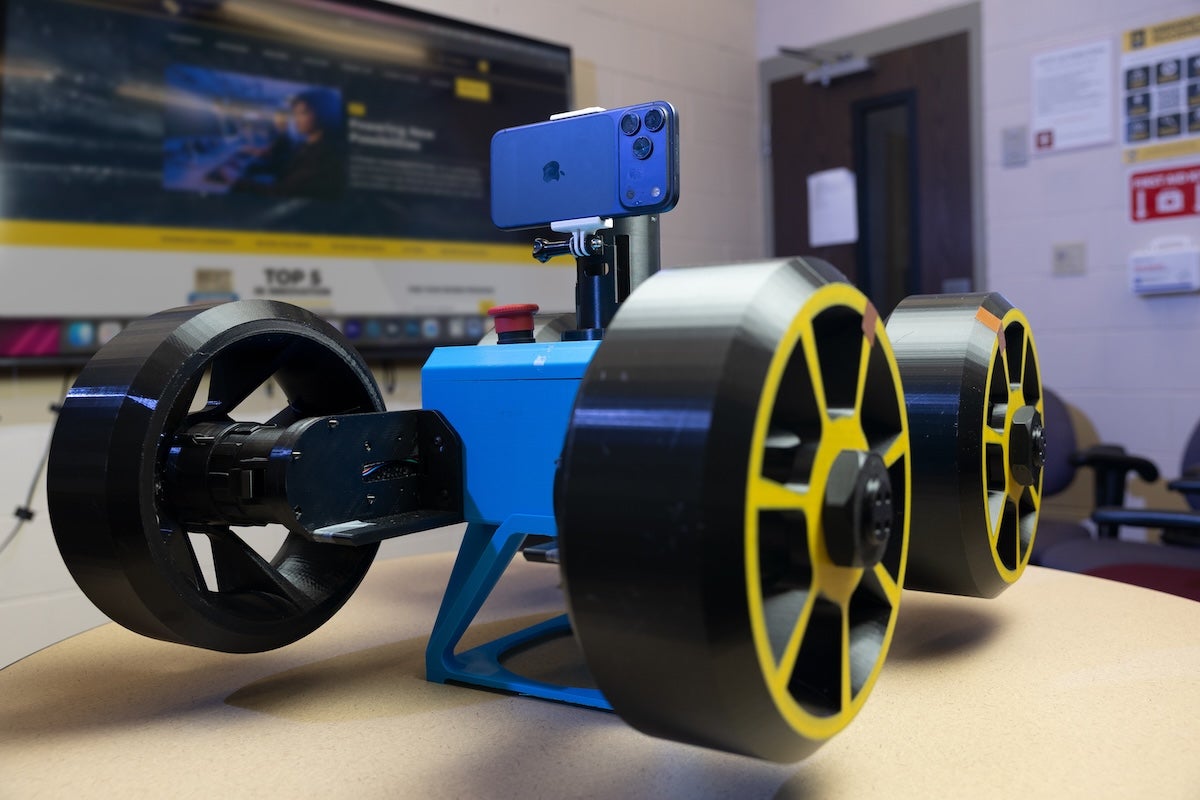
A plataforma usada nos testes é o RE-RASSOR, um robô educacional de baixo custo impresso em 3D e adaptado a partir do projeto RASSOR, da NASA. Cada unidade custa cerca de 400 dólares, segundo a UCF, o que facilita experimentos em laboratórios universitários. Câmeras de iPhone e sensores LiDAR montados no rover ajudam a construir, em tempo real, a representação em 3D do robô e do ambiente ao redor.
Segundo a universidade, a conexão é nos dois sentidos: o robô envia sua posição continuamente, e um movimento feito no gêmeo digital pode ser transmitido de volta ao robô físico. Para sistemas robóticos, a frequência de atualização precisa acompanhar mudanças segundo a segundo, e não apenas previsões de longo prazo usadas em simulações convencionais.
O atraso na comunicação é um dos motivos do projeto. Em um cenário de teste citado pela UCF, um atraso simulado de três segundos em cada direção cria uma viagem de ida e volta de seis segundos. Nesse intervalo, antecipar o comportamento do rover e identificar problemas antes que eles aconteçam pode evitar comandos equivocados em terrenos acidentados e rochosos.
O trabalho cresceu a partir de uma colaboração entre a UCF e a Universidad Politécnica de Durango, no México, em um projeto de conclusão de curso no ano acadêmico de 2025-26, com foco em um gêmeo digital com inteligência artificial para o RASSOR. A pesquisa recebeu 5 mil dólares do Florida Space Grant Consortium, por meio do Florida Space Institute da UCF, e contou com equipes de graduação na construção dos protótipos.
Do teste ao polo sul da Lua
O próximo horizonte descrito por Rabelo vai além de um único rover: grupos de robôs autônomos colaborando em tarefas logísticas complexas no polo sul da Lua, com funções especializadas como mapear o terreno, identificar recursos, coletar materiais e transportar equipamentos. Um gêmeo digital de rover compartilhado poderia ajudar a coordenar esses movimentos em um ambiente maior. Essa etapa é uma visão de futuro apresentada pela equipe, não uma missão lunar já em operação.
Crédito da imagem: University of Central Florida (UCF). A foto mostra o robô RE-RASSOR usado no projeto de gêmeo digital.
Fontes: University of Central Florida (UCF).
Nota de transparência: esta matéria foi produzida com auxílio de inteligência artificial, a partir do cruzamento de publicações públicas e de fontes da internet, e conferida com a fonte original indicada abaixo. Consulte as fontes originais para confirmar os detalhes.
Muse