L'University of Central Florida (UCF) a annoncé le 28 octobre 2026 un projet qui crée une copie virtuelle en temps réel d'un rover pour aider à planifier le prochain mouvement du robot avant l'exécution de toute commande réelle. L'objectif est de réduire le risque sur des terrains inconnus et de mieux gérer le délai de communication entre la Terre et un environnement lointain.
Le travail est dirigé par le professeur Luis Carlos Rabelo, du département de génie industriel et de systèmes de gestion de l'UCF, avec l'étudiant diplômé Carson Gray, qui a aidé à développer le logiciel du jumeau numérique et conseillé les équipes d'étudiants ayant construit les prototypes. La recherche associe aussi le planétologue Phillip Metzger, directeur du Centre Stephen Hawking de recherche et d'éducation en microgravité de l'université.
Le concept central est facile à comprendre et difficile à exécuter : le jumeau numérique est une représentation virtuelle du système physique, alimentée par les données du robot lui-même. Les opérateurs peuvent ainsi tester un mouvement en simulation, vérifier si le rover peut franchir un obstacle, puis seulement envoyer la commande réelle, au lieu de découvrir le problème après que la roue a déjà rencontré un rocher.
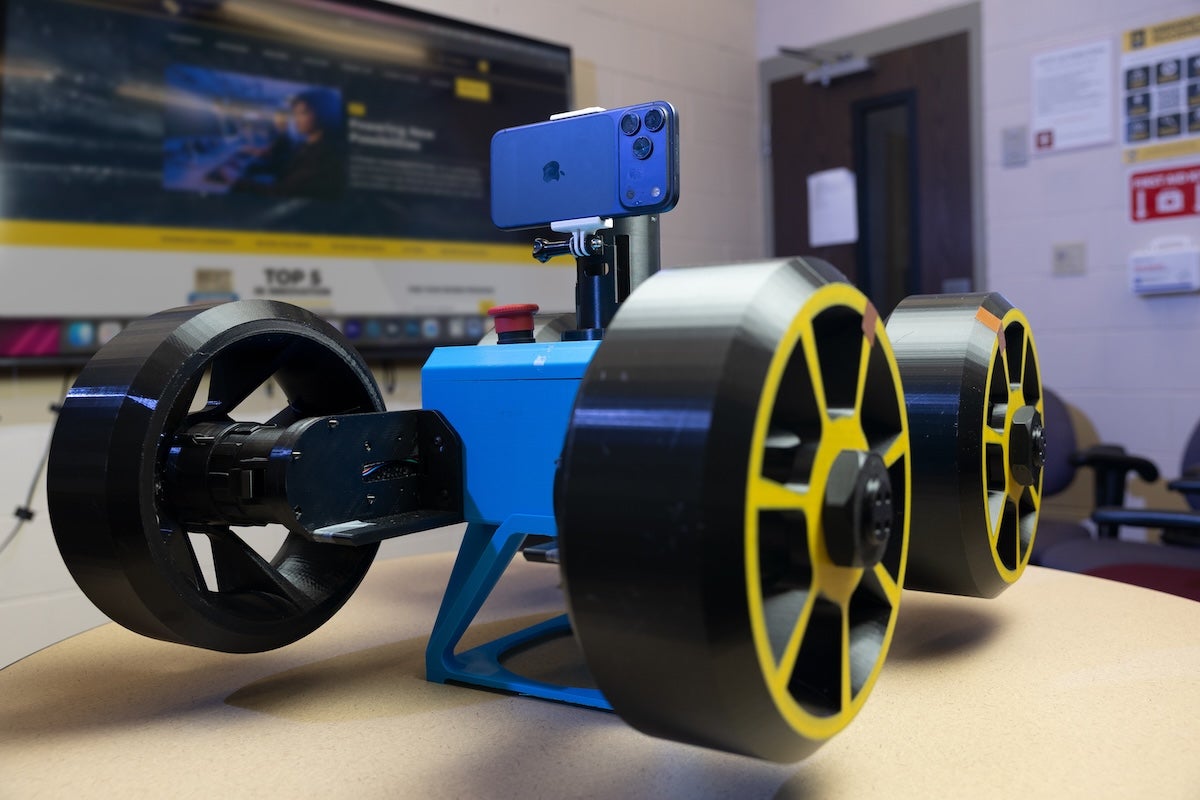
La plateforme d'essai est le RE-RASSOR, un robot éducatif à bas coût imprimé en 3D et adapté du projet RASSOR de la NASA. Chaque unité coûte environ 400 dollars, selon l'UCF, ce qui facilite les expériences dans les laboratoires universitaires. Des caméras d'iPhone et des capteurs LiDAR montés sur le rover aident à construire, en temps réel, la représentation 3D du robot et de son environnement.
Selon l'université, la connexion fonctionne dans les deux sens : le robot envoie sa position en continu, et un mouvement effectué dans le jumeau numérique peut être transmis au robot physique. Pour les systèmes robotiques, la fréquence de mise à jour doit suivre les changements seconde par seconde, et pas seulement les prévisions à long terme utilisées dans les simulations classiques.
Le délai de communication est l'une des raisons du projet. Dans un scénario de test cité par l'UCF, un délai simulé de trois secondes dans chaque direction crée un aller-retour de six secondes. Dans cet intervalle, anticiper le comportement du rover et repérer les problèmes à l'avance peut éviter des commandes erronées sur des terrains accidentés et rocheux.
Le travail est né d'une collaboration entre l'UCF et l'Universidad Politécnica de Durango, au Mexique, dans un projet de fin d'études de l'année universitaire 2025-26, centré sur un jumeau numérique piloté par l'intelligence artificielle pour le RASSOR. La recherche a reçu 5 000 dollars du Florida Space Grant Consortium, par l'intermédiaire du Florida Space Institute de l'UCF, et a mobilisé des équipes d'étudiants de premier cycle pour la construction des prototypes.
L'horizon suivant décrit par Rabelo va au-delà d'un seul rover : des groupes de robots autonomes collaborant à des tâches logistiques complexes au pôle sud de la Lune, avec des rôles spécialisés comme cartographier le terrain, identifier des ressources, collecter des matériaux et transporter des équipements. Un jumeau numérique partagé pourrait aider à coordonner ces mouvements dans un environnement plus vaste. Cette étape est une vision d'avenir présentée par l'équipe, et non une mission lunaire déjà en cours.
Crédit image : University of Central Florida (UCF). La photo montre le robot RE-RASSOR utilisé dans le projet de jumeau numérique.
Sources : University of Central Florida (UCF).
Note de transparence : cet article a été produit avec l'aide de l'intelligence artificielle, à partir du recoupement de publications publiques et de sources internet, et vérifié avec la source originale indiquée ci-dessous. Consultez les sources originales pour confirmer les détails.
Muse