La University of Central Florida (UCF) anunció el 28 de octubre de 2026 un proyecto que crea una copia virtual en tiempo real de un rover para ayudar a planificar el siguiente movimiento del robot antes de ejecutar cualquier comando real. El objetivo es reducir el riesgo en terrenos desconocidos y afrontar mejor el retraso en la comunicación entre la Tierra y un entorno distante.
El trabajo está liderado por el profesor Luis Carlos Rabelo, del Departamento de Ingeniería Industrial y Sistemas de Gestión de la UCF, con el estudiante de posgrado Carson Gray, que ayudó a desarrollar el software del gemelo digital y asesoró a los equipos de estudiantes que construyeron los prototipos. La investigación también involucra al científico planetario Phillip Metzger, director del Centro Stephen Hawking de Investigación y Educación en Microgravedad de la universidad.
El concepto central es fácil de entender y difícil de ejecutar: el gemelo digital es una representación virtual del sistema físico, alimentada por los datos del propio robot. Con ello, los operadores pueden probar un movimiento en la simulación, comprobar si el rover puede superar un obstáculo y solo entonces enviar el comando real, en lugar de descubrir el problema después de que la rueda ya se haya topado con una roca.
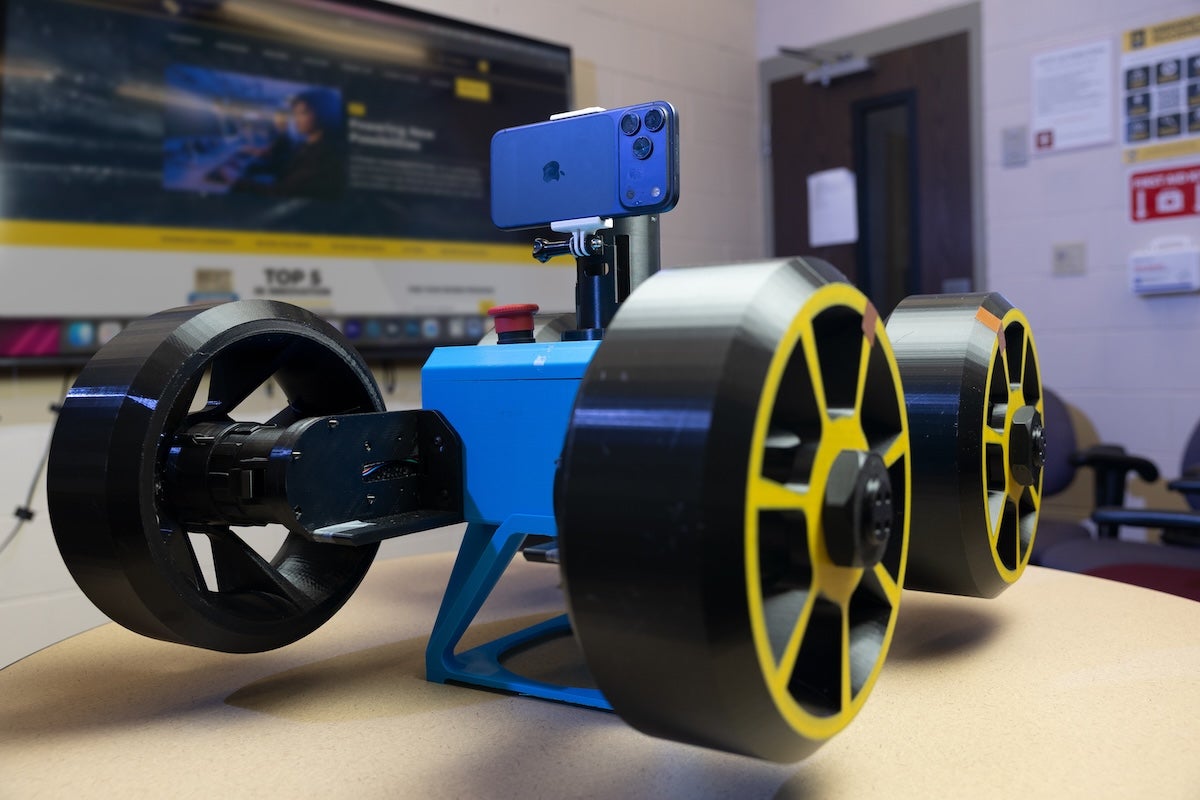
La plataforma de pruebas es el RE-RASSOR, un robot educativo de bajo costo impreso en 3D y adaptado a partir del proyecto RASSOR de la NASA. Cada unidad cuesta unos 400 dólares, según la UCF, lo que facilita los experimentos en laboratorios universitarios. Cámaras de iPhone y sensores LiDAR montados en el rover ayudan a construir, en tiempo real, la representación en 3D del robot y de su entorno.
Según la universidad, la conexión funciona en ambos sentidos: el robot envía su posición de forma continua, y un movimiento realizado en el gemelo digital puede transmitirse de vuelta al robot físico. Para los sistemas robóticos, la frecuencia de actualización debe seguir los cambios segundo a segundo, y no solo las predicciones a largo plazo usadas en simulaciones convencionales.
El retraso en la comunicación es una de las razones del proyecto. En un escenario de prueba citado por la UCF, un retraso simulado de tres segundos en cada dirección crea un recorrido de ida y vuelta de seis segundos. En ese intervalo, anticipar el comportamiento del rover e identificar problemas con antelación puede evitar comandos equivocados en terrenos accidentados y rocosos.
El trabajo surgió de una colaboración entre la UCF y la Universidad Politécnica de Durango, en México, en un proyecto de fin de carrera en el año académico 2025-26, centrado en un gemelo digital con inteligencia artificial para el RASSOR. La investigación recibió 5.000 dólares del Florida Space Grant Consortium, a través del Florida Space Institute de la UCF, y contó con equipos de grado en la construcción de los prototipos.
El siguiente horizonte descrito por Rabelo va más allá de un solo rover: grupos de robots autónomos que colaboran en tareas logísticas complejas en el polo sur de la Luna, con funciones especializadas como cartografiar el terreno, identificar recursos, recoger materiales y transportar equipos. Un gemelo digital compartido podría ayudar a coordinar esos movimientos en un entorno mayor. Esta etapa es una visión de futuro presentada por el equipo, no una misión lunar ya en operación.
Crédito de la imagen: University of Central Florida (UCF). La foto muestra el robot RE-RASSOR usado en el proyecto de gemelo digital.
Fuentes: University of Central Florida (UCF).
Nota de transparencia: este artículo se produjo con ayuda de inteligencia artificial, a partir del cruce de publicaciones públicas y fuentes de internet, y se verificó con la fuente original indicada abajo. Consulte las fuentes originales para confirmar los detalles.
Muse