Die University of Central Florida (UCF) hat am 28. Oktober 2026 ein Projekt angekündigt, das eine virtuelle Echtzeitkopie eines Rovers erstellt, um den nächsten Schritt des Roboters zu planen, bevor ein Befehl tatsächlich ausgeführt wird. Ziel ist es, das Risiko in unbekanntem Gelände zu verringern und mit der Kommunikationsverzögerung zwischen Erde und einer fernen Umgebung besser umzugehen.
Geleitet wird die Arbeit von Professor Luis Carlos Rabelo vom Fachbereich Industrial Engineering and Management Systems der UCF, mit dem Doktoranden Carson Gray, der bei der Entwicklung der Software für den digitalen Zwilling half und Studierendenteams beriet, die die Prototypen bauten. Beteiligt ist auch der Planetenforscher Phillip Metzger, Direktor des Stephen Hawking Center for Microgravity Research and Education der Universität.
Das zentrale Konzept ist leicht zu verstehen und schwer umzusetzen: Der digitale Zwilling ist eine virtuelle Darstellung des physischen Systems, gespeist aus den Daten des Roboters selbst. So können Bediener eine Bewegung in der Simulation testen, prüfen, ob der Rover ein Hindernis überwinden kann, und erst dann den echten Befehl senden, statt das Problem zu entdecken, nachdem ein Rad bereits auf einen Stein getroffen ist.
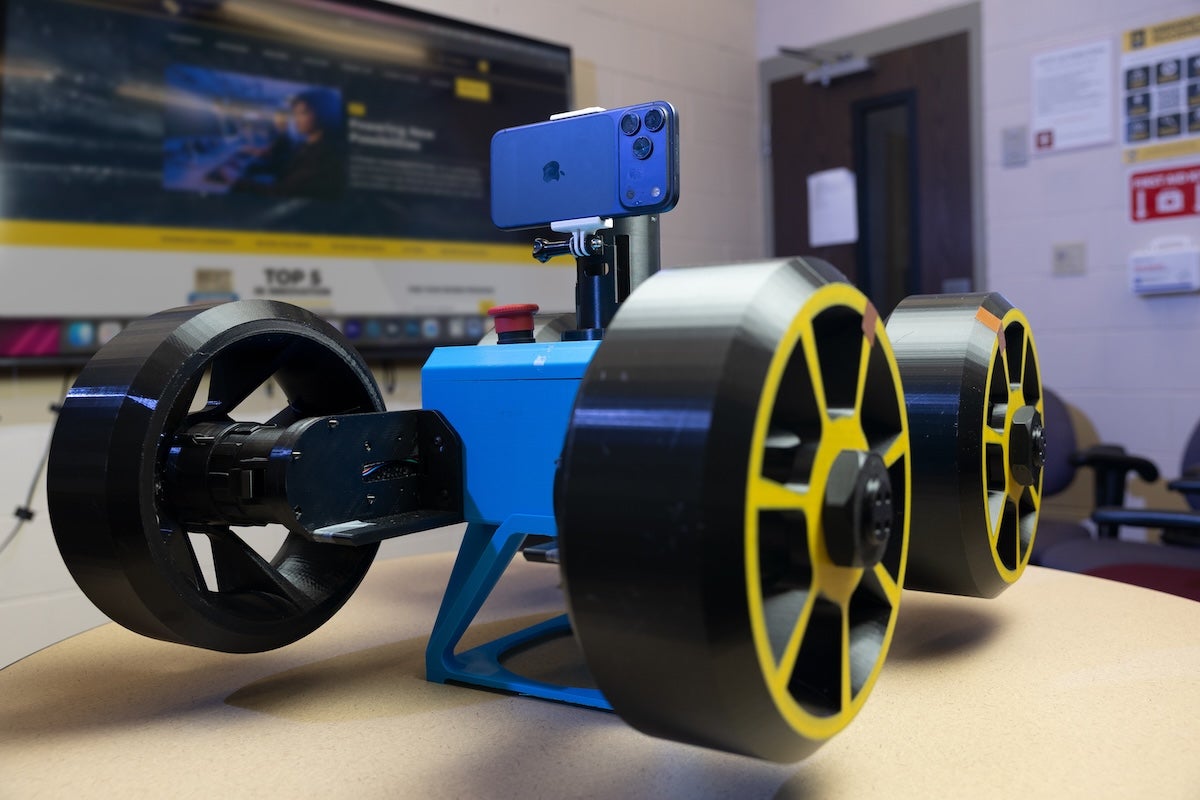
Die Testplattform ist RE-RASSOR, ein kostengünstiger, 3D-gedruckter Bildungsroboter, der aus dem RASSOR-Projekt der NASA adaptiert wurde. Jede Einheit kostet nach Angaben der UCF etwa 400 Dollar, was Experimente in Universitätslaboren erleichtert. Auf dem Rover montierte iPhone-Kameras und LiDAR-Sensoren helfen, in Echtzeit eine 3D-Darstellung des Roboters und seiner Umgebung zu erstellen.
Nach Angaben der Universität verläuft die Verbindung in beide Richtungen: Der Roboter sendet kontinuierlich seine Position, und eine im digitalen Zwilling ausgeführte Bewegung kann an den physischen Roboter zurückübertragen werden. Für Robotersysteme muss die Aktualisierungsfrequenz Veränderungen Sekunde für Sekunde abbilden, nicht nur längerfristige Vorhersagen, wie sie in herkömmlichen Simulationen verwendet werden.
Die Kommunikationsverzögerung ist einer der Gründe für das Projekt. In einem von der UCF genannten Testszenario erzeugt eine simulierte Verzögerung von drei Sekunden in jede Richtung eine Hin- und Rücklaufzeit von sechs Sekunden. In diesem Intervall kann die Vorwegnahme des Roververhaltens und das frühzeitige Erkennen von Problemen fehlerhafte Befehle in unebenem, felsigem Gelände verhindern.
Die Arbeit entstand aus einer Zusammenarbeit zwischen der UCF und der Universidad Politécnica de Durango in Mexiko im Rahmen eines Abschlussprojekts im Studienjahr 2025-26, das sich auf einen KI-gestützten digitalen Zwilling für RASSOR konzentrierte. Die Forschung erhielt 5.000 Dollar vom Florida Space Grant Consortium über das Florida Space Institute der UCF, und Studierende im Grundstudium waren am Bau der Prototypen beteiligt.
Der von Rabelo beschriebene nächste Horizont geht über einen einzelnen Rover hinaus: Gruppen autonomer Roboter, die bei komplexen Logistikaufgaben am Südpol des Mondes zusammenarbeiten, mit spezialisierten Rollen wie Geländekartierung, Ressourcenerkennung, Materialsammlung und Gerätetransport. Ein gemeinsamer digitaler Zwilling könnte helfen, diese Bewegungen in einer größeren Umgebung zu koordinieren. Diese Stufe ist eine von dem Team vorgestellte Zukunftsvision, keine bereits laufende Mondmission.
Bildnachweis: University of Central Florida (UCF). Das Foto zeigt den RE-RASSOR-Roboter, der im Projekt zum digitalen Zwilling verwendet wird.
Quellen: University of Central Florida (UCF).
Transparenzhinweis: Dieser Artikel wurde mit Unterstützung künstlicher Intelligenz erstellt, anhand öffentlicher Veröffentlichungen und Internetquellen abgeglichen und mit der unten angegebenen Originalquelle geprüft. Konsultieren Sie die Originalquellen, um die Details zu bestätigen.
Muse