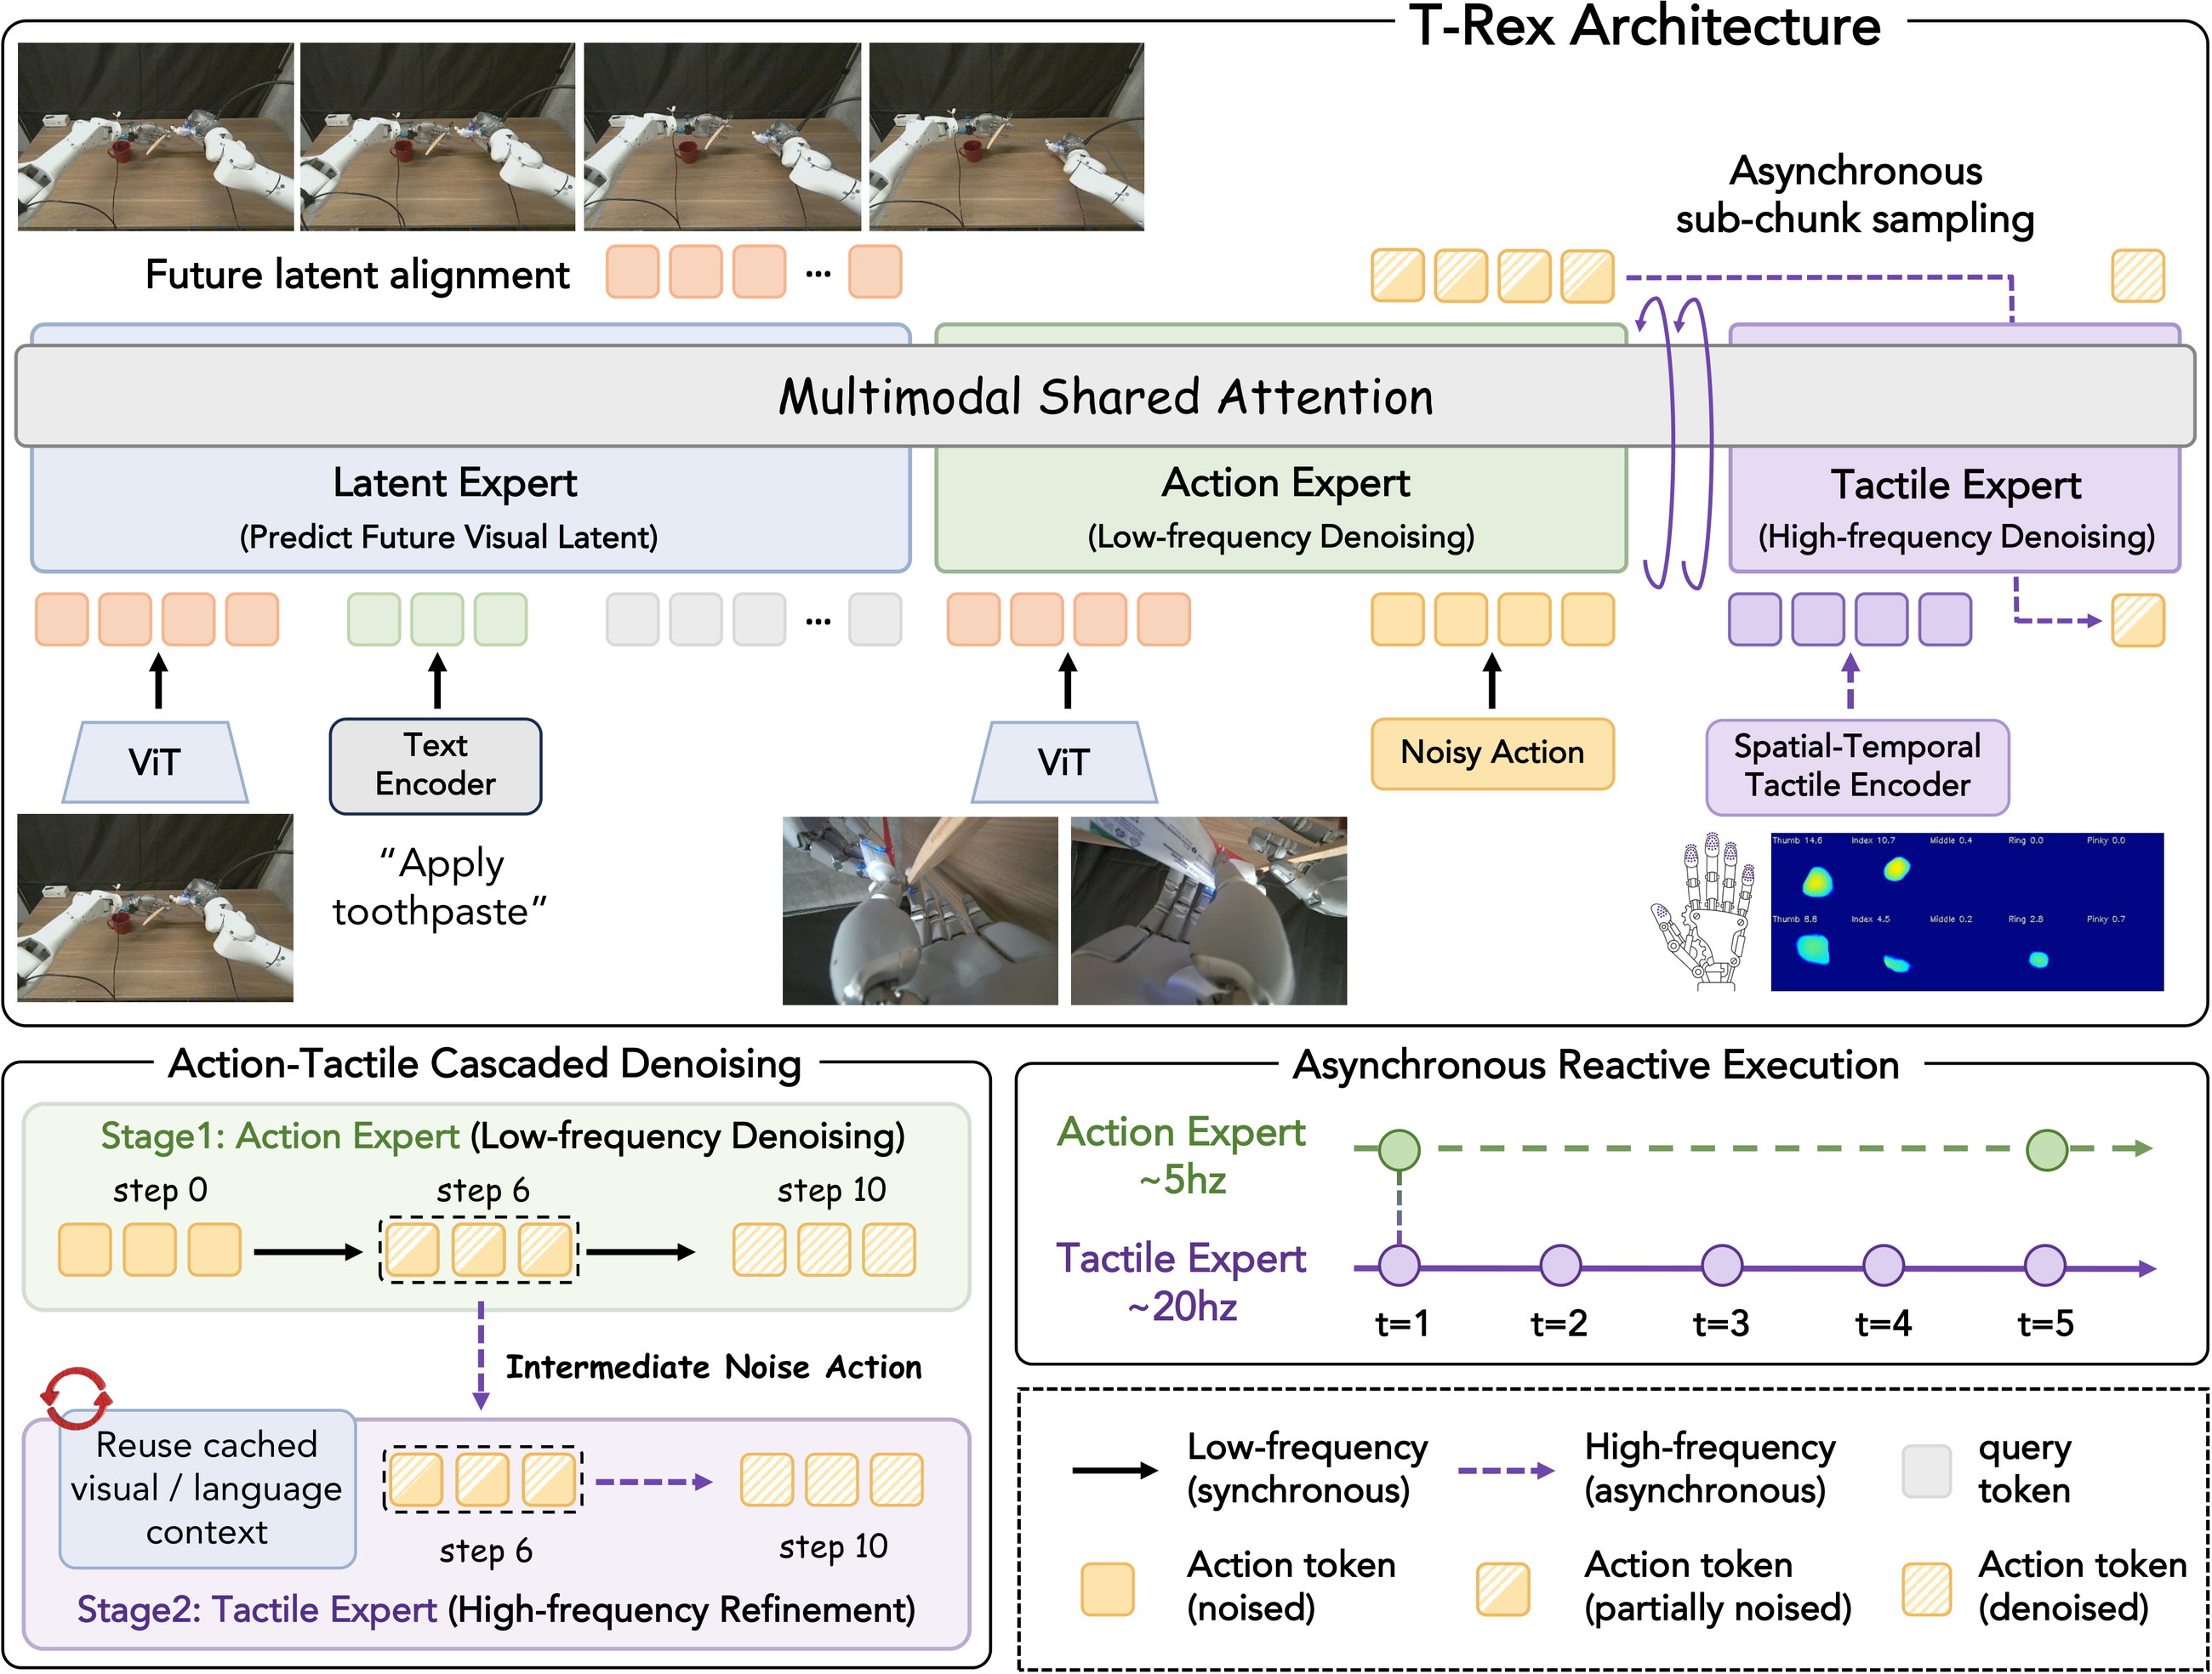
松下控股与加州大学伯克利分校、英伟达、斯坦福大学、罗马第一大学和 ItalAI 的研究人员共同开发了一种能即时响应指尖触觉的机器人操作人工智能。该技术名为 T-Rex,即“触觉反应式灵巧操作”,于 2026 年 11 月 5 日发布,可让双手机器人以精细的力控制完成精细任务。
一个模型,两种节奏
研究团队要解决的问题并不陌生:抽出一张薄卡片或转动钥匙时,人们会根据指尖感受到的力、滑动和形变即时调整动作。传统的视觉-语言-动作(VLA)模型主要依赖摄像头图像,即使使用触觉信息,也常将其视为静态输入,这使得需要精细力调节或响应接触变化的任务难以完成。
T-Rex 在一个模型中结合了两种频率。处理视觉和语言的模块以约 5 Hz 生成整体动作,而由指尖触觉驱动的修正模块以约 20 Hz 实时捕捉接触状态并修正动作,无需重新运行较慢的图像识别。实际上,机器人可以在接触过程中快速应对滑动或过度按压。
测试:12 项任务平均成功率 65%
在 12 项需要精细力控制和处理柔软物体的真实世界任务评估中——包括翻页、转移鸡蛋、挤牙膏、用钥匙开锁、抽出卡片和拧灯泡——T-Rex 的平均成功率为 65%,而此前最强的基线方法为 35%。去掉触觉信息后,平均成功率降至 42%,松下表示,这证实了触觉和快速反应机制的重要性。
在训练中,研究团队将 200 多种日常物品与 22 种基本动作结合,收集了 7700 多段双手操作数据,共 100 小时,包括头戴和腕部摄像头视频、机器人状态与动作、10 个指尖触觉传感器的力与形变信息,以及自然语言指令。在此之前,模型已从 22889 小时的第一人称人类视频中学习视觉和运动知识,并针对每项任务用约 100 次演示进行微调。
下一步
相关成果将于 2026 年 11 月 9 日至 12 日在美国奥斯汀举行的机器人学习会议(CoRL)上发表。松下表示,希望将该技术用于需要精细力控制并根据接触条件调整的任务,例如制造业中的插入、拆卸和拧紧零部件,以及物流中柔软或易碎物品的处理,以减轻一线工人的负担并缓解劳动力短缺。目前,这仍是一项研究成果,而非商业产品的发布。
图片来源:T-Rex 项目(加州大学伯克利分校、英伟达、斯坦福、松下、罗马第一大学和 ItalAI),图为模型架构示意图。
来源:Panasonic — Panasonic HD Co-Develops a Robot Manipulation AI That Performs Dexterous Bimanual Tasks by Reacting Instantly to Fingertip Touch;Projeto T-Rex — Tactile-Reactive Dexterous Manipulation;arXiv — T-Rex: Tactile-Reactive Dexterous Manipulation。
透明度声明:本文在人工智能辅助下制作,并对照 X 上的公开帖文和互联网来源进行了核对,发布前经过编辑审核。请查阅下方列出的原始来源以确认细节。
Muse


