Panasonic Holdings, junto con investigadores de la Universidad de California en Berkeley, NVIDIA, la Universidad de Stanford, la Universidad Sapienza de Roma e ItalAI, desarrolló una inteligencia artificial de manipulación robótica que reacciona al instante al tacto de las yemas de los dedos. Llamada T-Rex, por Tactile-Reactive Dexterous Manipulation, la tecnología se anunció el 5 de noviembre de 2026 y permite que un robot con dos manos ejecute tareas delicadas con un control fino de la fuerza.
Dos ritmos en un solo modelo
El problema que el equipo quiso resolver es familiar: al sacar una tarjeta fina o girar una llave, las personas ajustan el movimiento en el acto a partir de la fuerza, el deslizamiento y la deformación que sienten en los dedos. Los modelos tradicionales de visión-lenguaje-acción (VLA) dependen sobre todo de imágenes de cámara y, aun cuando usan información táctil, suelen tratarla como un dato estático. Eso dificulta las tareas que exigen un ajuste fino de la fuerza o una respuesta a cambios en el contacto.
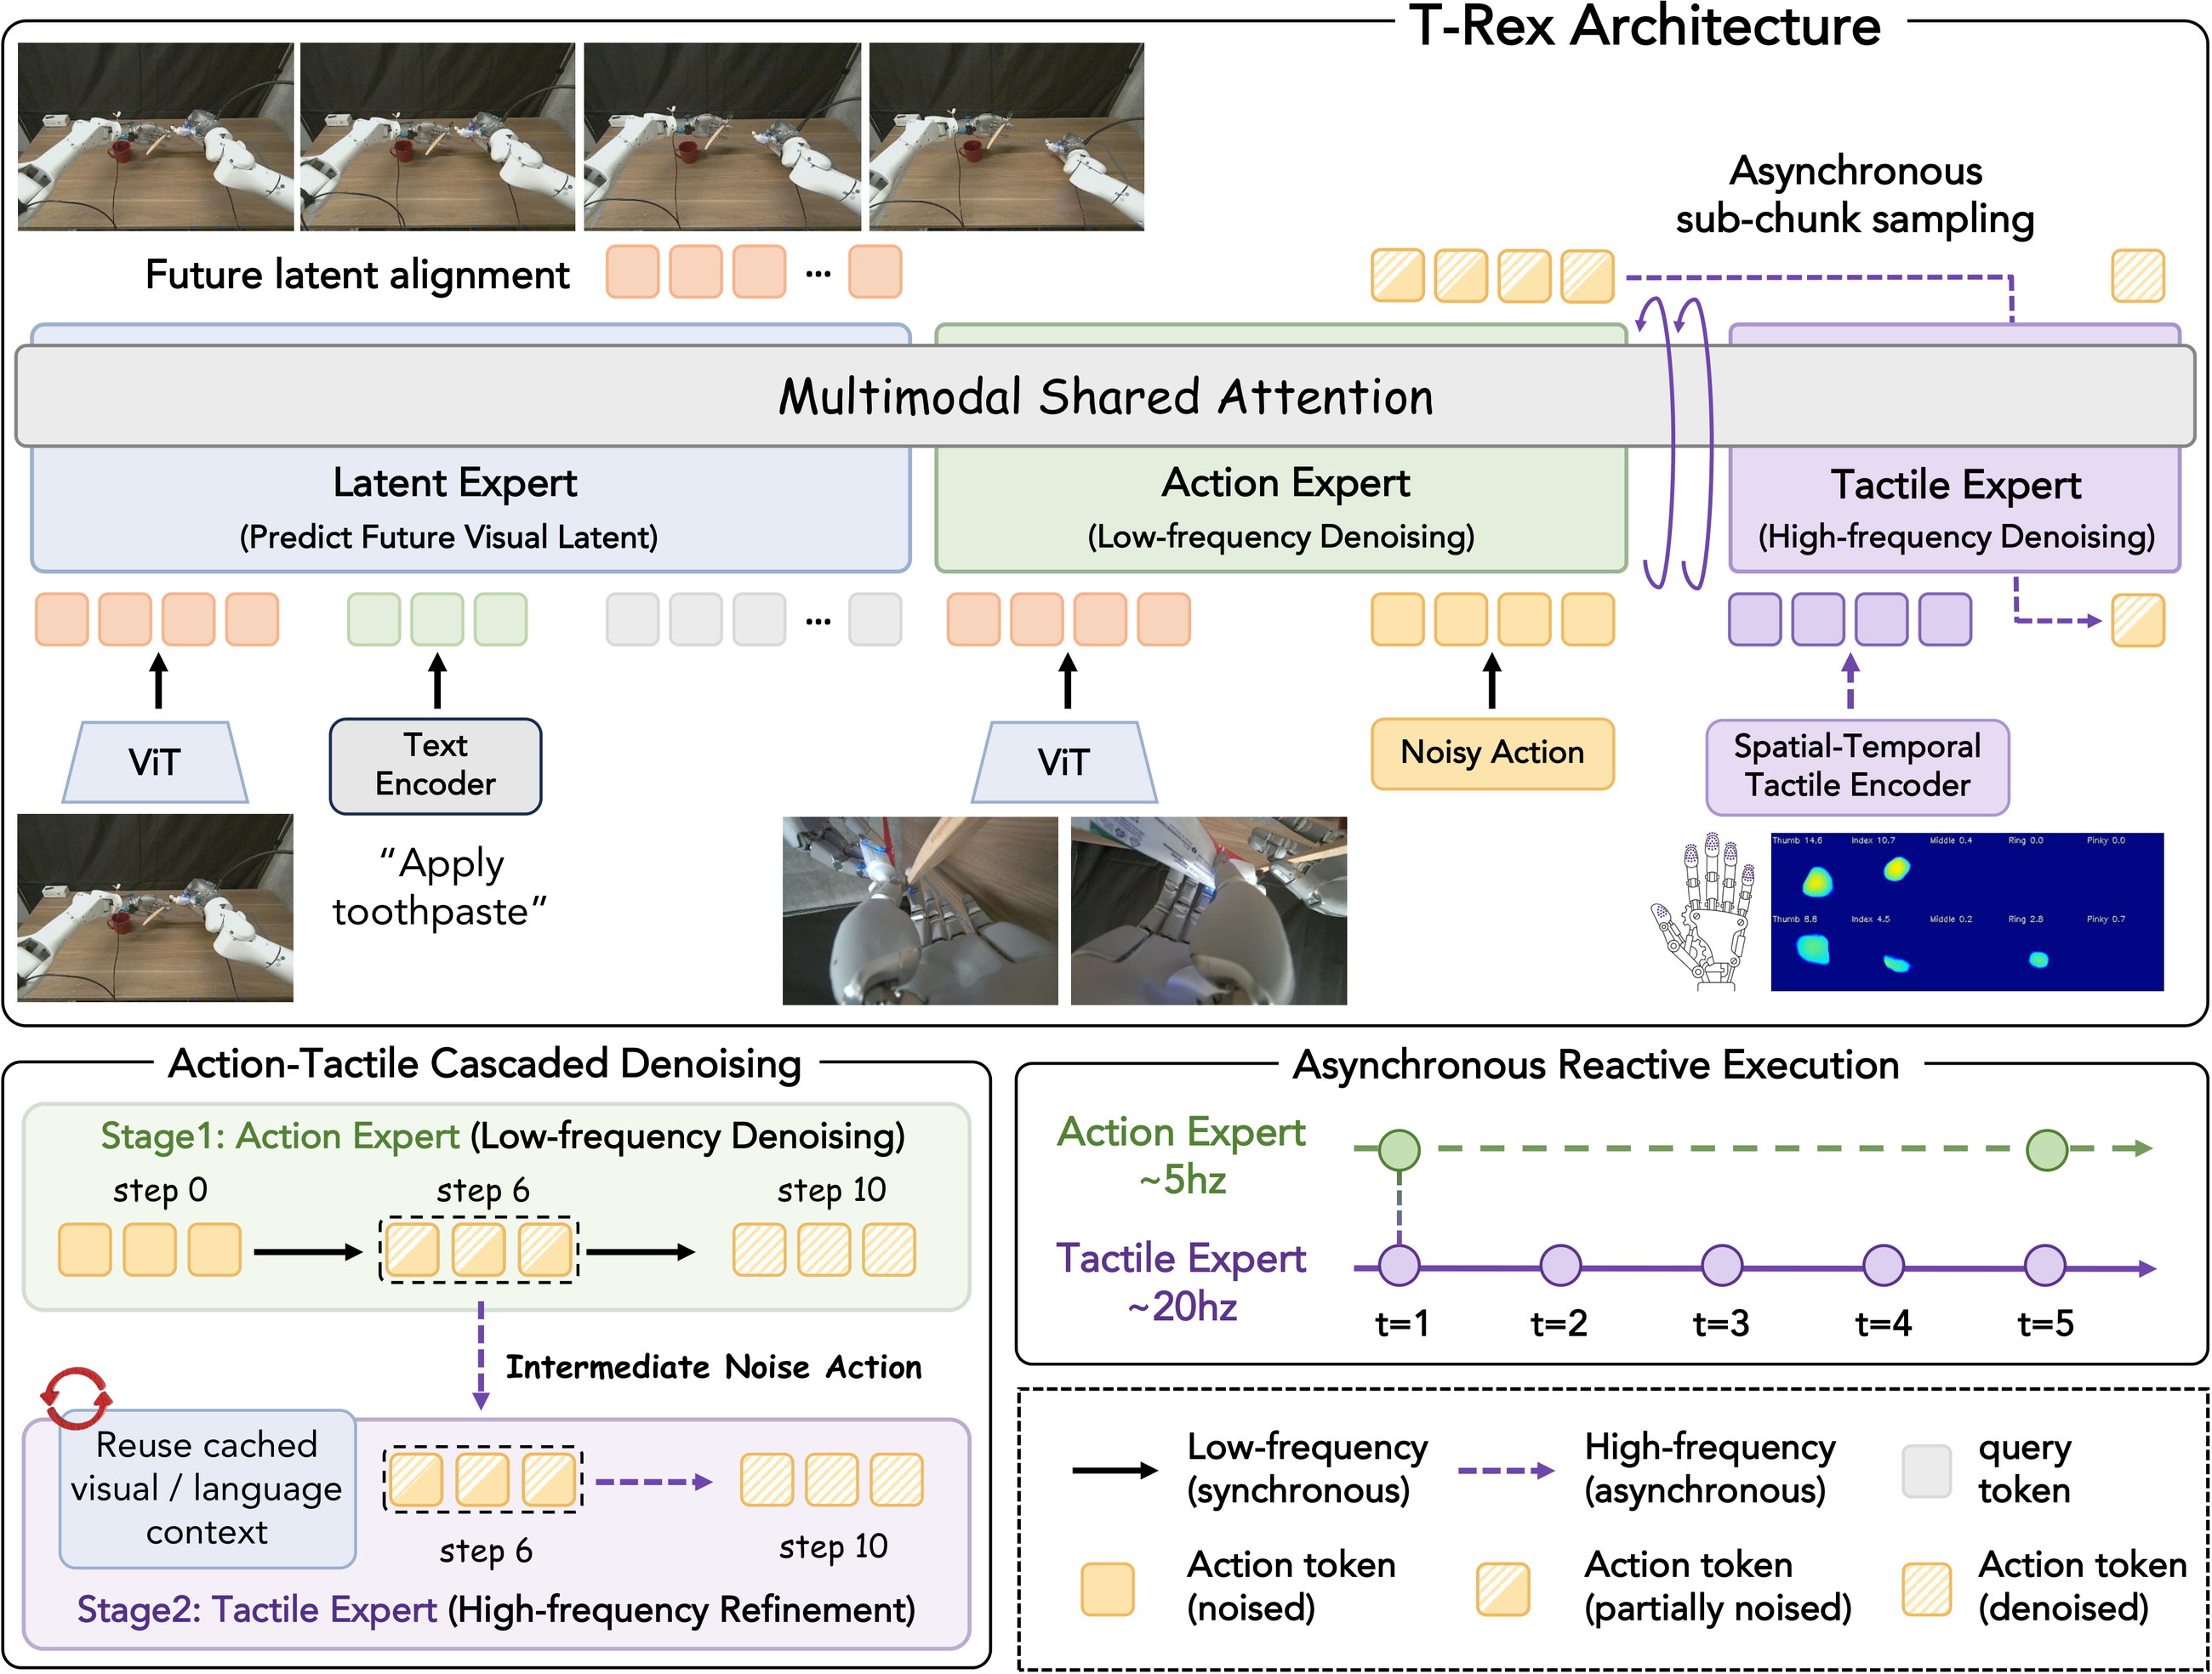
T-Rex combina dos frecuencias en un solo modelo. El módulo que procesa visión y lenguaje genera el movimiento general a unos 5 Hz, mientras el módulo de corrección, alimentado por el tacto de las yemas de los dedos, capta las condiciones de contacto en tiempo real a unos 20 Hz y corrige la acción sin tener que volver a ejecutar el reconocimiento de imagen, más lento. En la práctica, el robot puede reaccionar rápido ante un deslizamiento o una presión excesiva durante el contacto.
Las pruebas: 65% de éxito en 12 tareas
En evaluaciones en el mundo real con 12 tareas que exigen un control delicado de la fuerza y la manipulación de objetos blandos —como pasar páginas, transferir huevos, aplicar pasta de dientes, abrir con llave, sacar una tarjeta y enroscar una bombilla—, T-Rex alcanzó un 65% de éxito en promedio, frente al 35% del mejor método anterior usado como referencia. Sin la información táctil, el promedio cayó al 42%, lo que, según Panasonic, confirma la importancia del tacto y del mecanismo de reacción rápida.
Para el entrenamiento, el equipo combinó más de 200 tipos de objetos cotidianos con 22 tipos de acciones básicas y recopiló más de 7.700 episodios —100 horas en total— de manipulación bimanual, con vídeo de cámaras en la cabeza y las muñecas, estados y acciones del robot e información de fuerza y deformación de sensores táctiles en los 10 dedos, además de instrucciones en lenguaje natural. Antes, el modelo aprendió conocimiento visual y de movimiento a partir de 22.889 horas de vídeo egocéntrico humano, y se ajustó por tarea con unas 100 demostraciones cada una.
Qué viene ahora
Los resultados se presentarán en la Conference on Robot Learning (CoRL), en Austin, Estados Unidos, del 9 al 12 de noviembre de 2026. Panasonic afirma que pretende usar la tecnología en tareas que exigen un control fino de la fuerza y ajustes según las condiciones de contacto —como insertar, retirar y enroscar componentes en la manufactura y manipular artículos blandos o frágiles en la logística—, con el objetivo de reducir la carga de los trabajadores de primera línea y ayudar a aliviar la escasez de mano de obra. Por ahora, se trata de un resultado de investigación, no del anuncio de un producto comercial.
Crédito de la imagen: proyecto T-Rex (Universidad de California en Berkeley, NVIDIA, Stanford, Panasonic, Sapienza e ItalAI), con el diagrama de la arquitectura del modelo.
Fuentes: Panasonic — Panasonic HD Co-Develops a Robot Manipulation AI That Performs Dexterous Bimanual Tasks by Reacting Instantly to Fingertip Touch; Projeto T-Rex — Tactile-Reactive Dexterous Manipulation; arXiv — T-Rex: Tactile-Reactive Dexterous Manipulation.
Transparencia: este artículo se produjo con ayuda de inteligencia artificial, contrastado con publicaciones públicas en X y fuentes de internet, y revisado editorialmente antes de su publicación. Consulta las fuentes originales abajo para confirmar los detalles.
Muse