Panasonic Holdings hat gemeinsam mit Forschern der University of California, Berkeley, NVIDIA, der Stanford University, der Sapienza-Universität Rom und ItalAI eine KI zur Robotermanipulation entwickelt, die sofort auf Berührungen der Fingerspitzen reagiert. Die am 5. November 2026 angekündigte Technologie heißt T-Rex, kurz für Tactile-Reactive Dexterous Manipulation, und ermöglicht es einem zweiarmigen Roboter, empfindliche Aufgaben mit feiner Kraftkontrolle auszuführen.
Zwei Rhythmen in einem Modell
Das Problem, das das Team lösen wollte, ist vertraut: Beim Herausziehen einer dünnen Karte oder beim Drehen eines Schlüssels passen Menschen ihre Bewegung sofort an Kraft, Rutschen und Verformung an, die sie mit den Fingern spüren. Traditionelle Vision-Language-Action-Modelle (VLA) stützen sich vor allem auf Kamerabilder und behandeln taktile Informationen, selbst wenn sie sie nutzen, oft als statische Eingabe. Das erschwert Aufgaben, die eine feine Kraftanpassung oder eine Reaktion auf sich ändernde Kontaktbedingungen erfordern.
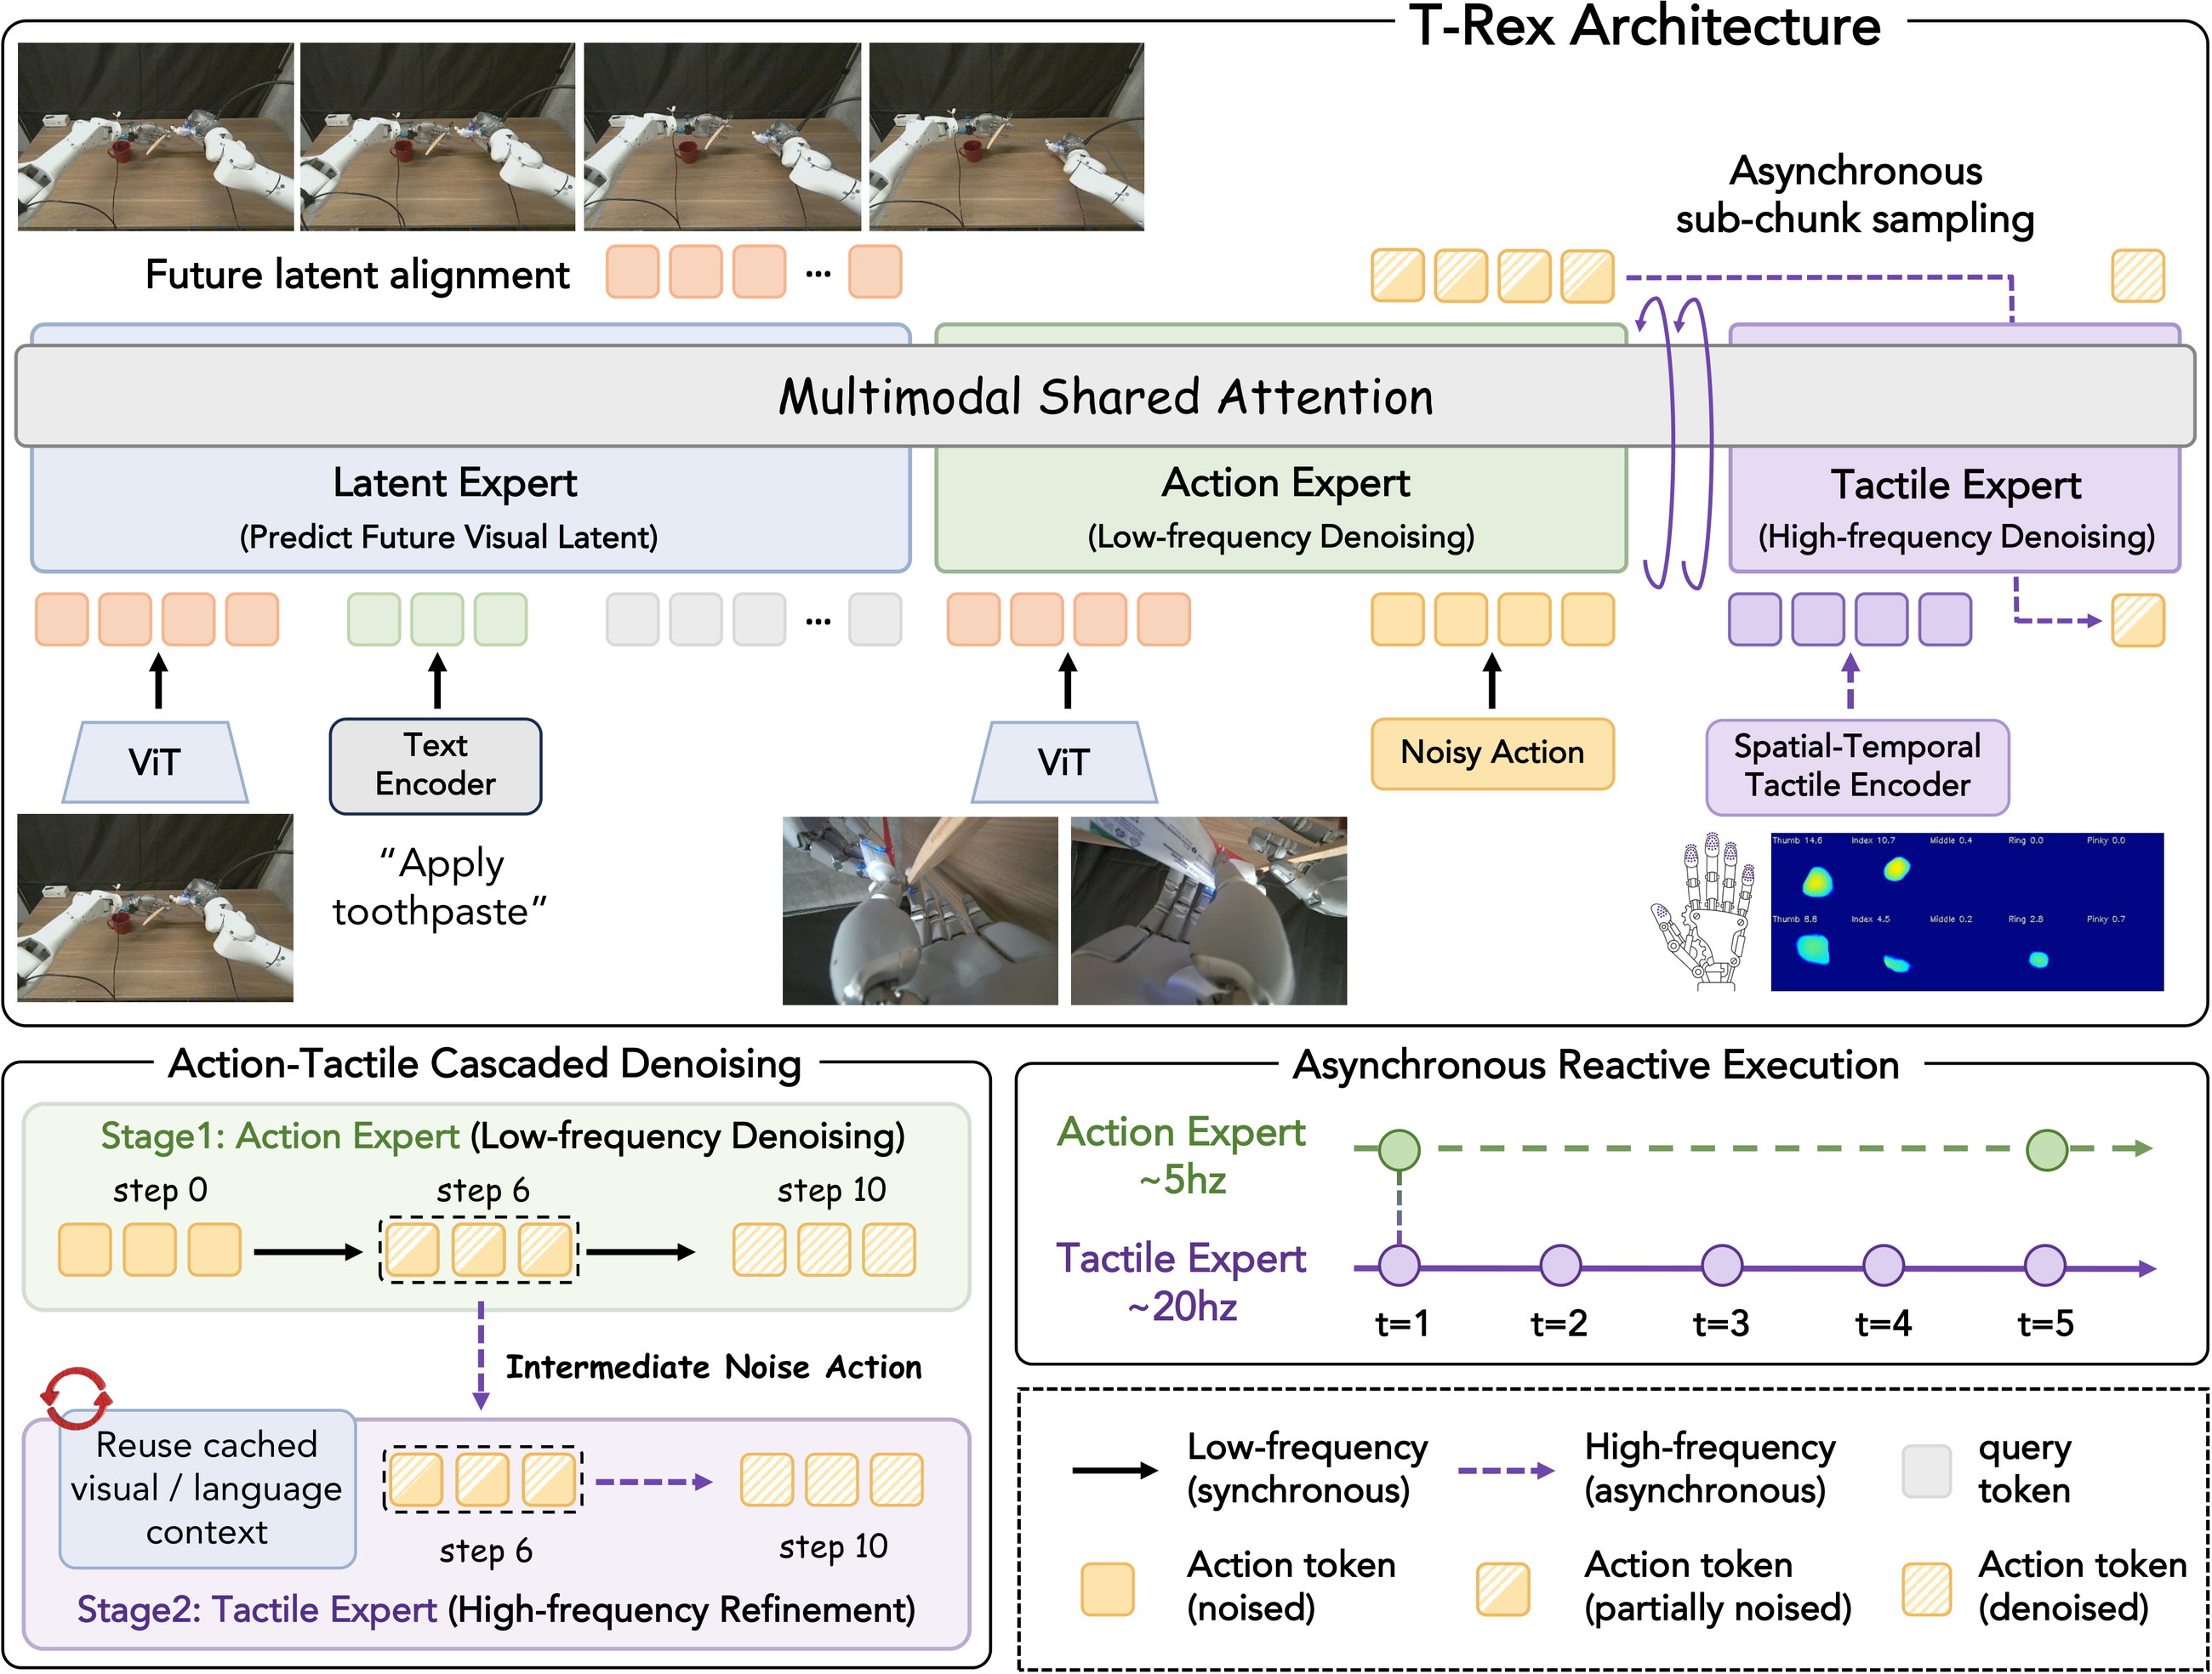
T-Rex kombiniert zwei Frequenzen in einem einzigen Modell. Das Modul, das Sehen und Sprache verarbeitet, erzeugt die Gesamtbewegung mit etwa 5 Hz, während das Korrekturmodul, gespeist durch den Tastsinn der Fingerspitzen, die Kontaktbedingungen in Echtzeit mit etwa 20 Hz erfasst und die Aktion korrigiert, ohne die langsamere Bilderkennung erneut ausführen zu müssen. In der Praxis kann der Roboter so schnell auf Rutschen oder übermäßigen Druck während des Kontakts reagieren.
Die Tests: 65 % Erfolg bei 12 Aufgaben
Bei realen Bewertungen mit 12 Aufgaben, die eine empfindliche Kraftkontrolle und den Umgang mit weichen Objekten erfordern — etwa Seiten umblättern, Eier umsetzen, Zahnpasta auftragen, mit einem Schlüssel aufschließen, eine Karte herausziehen und eine Glühbirne einschrauben —, erreichte T-Rex durchschnittlich 65 % Erfolg, gegenüber 35 % bei der besten bisherigen Referenzmethode. Ohne die taktilen Informationen fiel der Durchschnitt auf 42 %, was laut Panasonic die Bedeutung des Tastsinns und des schnellen Reaktionsmechanismus bestätigt.
Für das Training kombinierte das Team mehr als 200 Arten von Alltagsgegenständen mit 22 Arten grundlegender Aktionen und sammelte mehr als 7.700 Episoden — insgesamt 100 Stunden — bimanualer Manipulation, mit Video von Kopf- und Handgelenkkameras, Roboterzuständen und -aktionen sowie Kraft- und Verformungsinformationen von taktilen Sensoren an allen 10 Fingern, ergänzt um Anweisungen in natürlicher Sprache. Zuvor hatte das Modell visuelles und motorisches Wissen aus 22.889 Stunden egozentrischer menschlicher Videos gelernt und wurde pro Aufgabe mit jeweils etwa 100 Demonstrationen feinabgestimmt.
Wie es weitergeht
Die Ergebnisse werden auf der Conference on Robot Learning (CoRL) in Austin, USA, vom 9. bis 12. November 2026 vorgestellt. Panasonic gibt an, die Technologie für Aufgaben nutzen zu wollen, die eine feine Kraftkontrolle und Anpassungen an die Kontaktbedingungen erfordern — etwa das Einsetzen, Entfernen und Einschrauben von Bauteilen in der Fertigung und den Umgang mit weichen oder zerbrechlichen Artikeln in der Logistik —, um die Belastung von Beschäftigten an der Front zu verringern und den Arbeitskräftemangel zu lindern. Vorerst handelt es sich um ein Forschungsergebnis, nicht um die Ankündigung eines kommerziellen Produkts.
Bildnachweis: T-Rex-Projekt (University of California, Berkeley, NVIDIA, Stanford, Panasonic, Sapienza und ItalAI), mit dem Diagramm der Modellarchitektur.
Quellen: Panasonic — Panasonic HD Co-Develops a Robot Manipulation AI That Performs Dexterous Bimanual Tasks by Reacting Instantly to Fingertip Touch; Projeto T-Rex — Tactile-Reactive Dexterous Manipulation; arXiv — T-Rex: Tactile-Reactive Dexterous Manipulation.
Transparenz: Dieser Artikel wurde mit KI-Unterstützung erstellt, mit öffentlichen Beiträgen auf X und Internetquellen abgeglichen und vor der Veröffentlichung redaktionell geprüft. Prüfen Sie die unten aufgeführten Originalquellen, um die Details zu bestätigen.
Muse