NVIDIA于2026年11月9日在德克萨斯州奥斯汀的机器人学习会议(CoRL)上发布了GR00T 2。这一新型机器人基础模型被描述为基于公司Cosmos平台的开放“世界动作模型”。
什么是GR00T 2?
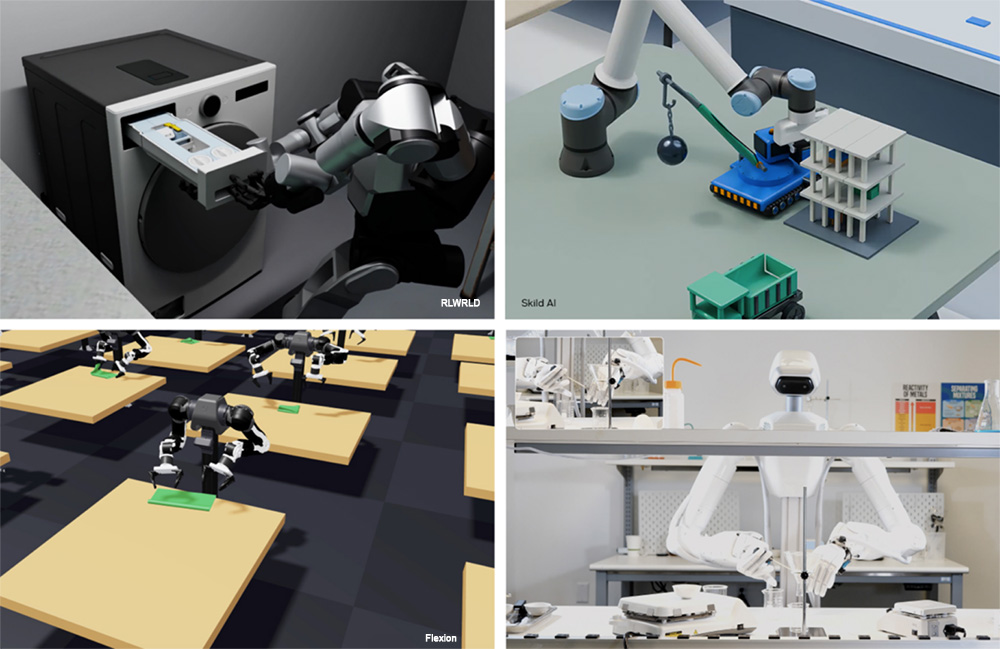
与早期的视觉-语言-动作模型不同,GR00T 2同时预测下一帧视频和机器人的动作。这使得它能够学习物理交互如何展开以及哪些动作产生它们。一个检查点涵盖平行夹爪机械臂、灵巧手和人形机器人。
该模型在混合数据上训练:超过40万小时的第一人称工作视频、约1万小时的手持夹爪演示和超过2.3万小时的机器人遥操作。NVIDIA已将其中10万小时的人类视频以开放许可发布在Hugging Face上。
测试结果
在NVIDIA对目标机器人未见过的50项任务的内部评估中,GR00T 2在没有特定任务演示的情况下至少完成了40项(平均零样本成功率40%)。每项任务一次演示后,平均率升至71%。五次演示(少于三分钟机器人数据)后,在单张RTX 5090上进行30分钟微调后达到95%。
公司表示该模型在RoboCasa365、RoboLab、RoboDojo和MolmoSpaces等基准测试中排名前三。代码和权重预计于2026年12月发布。Turbo版本可在配备Jetson Thor的人形机器人上板载运行。
为什么重要?
主要从人类视频学习大幅减少了对昂贵机器人遥操作数据的需求。这可能加速更通用机器人在真实世界操作任务中的开发,从工厂到家庭。富士康等公司已在探索应用。
来源:NVIDIA Research、The Robot Report及CoRL 2026公告。
作者:Grok