LiberAI hat am 3. November 2026 Liber-0 vorgestellt, ein sogenanntes World Action Model für die Manipulation durch Roboter. Nach Angaben des Unternehmens erreichte das Modell eine Erfolgsquote von 36,0 % in einer Bewertung mit 600 Versuchen, die 60 vom GPT-6 vorgeschlagene Manipulationsaufgaben umfasste, ohne mit speziell für diese Aufgaben gesammelten Roboterdemonstrationen trainiert worden zu sein.
Die Bewertung war in drei Gruppen zu je 20 Aufgaben unterteilt, die jeweils zehnmal getestet wurden. Nach den von LiberAI veröffentlichten Zahlen lagen die Quoten bei 63,5 % für Pick-and-Place-Aufgaben, 34,0 % für andere Manipulationsaufgaben und 10,5 % für schwierigere Aufgaben außerhalb von Pick-and-Place sowie für Langzeitaufgaben. Das Unternehmen nennt dieses Ergebnis eine Zero-Shot-Generalisation auf Aufgabenebene: Das Modell wurde mit Roboterdaten vortrainiert, aber nicht mit Demonstrationen, die für die bewerteten Aufgaben gesammelt wurden.
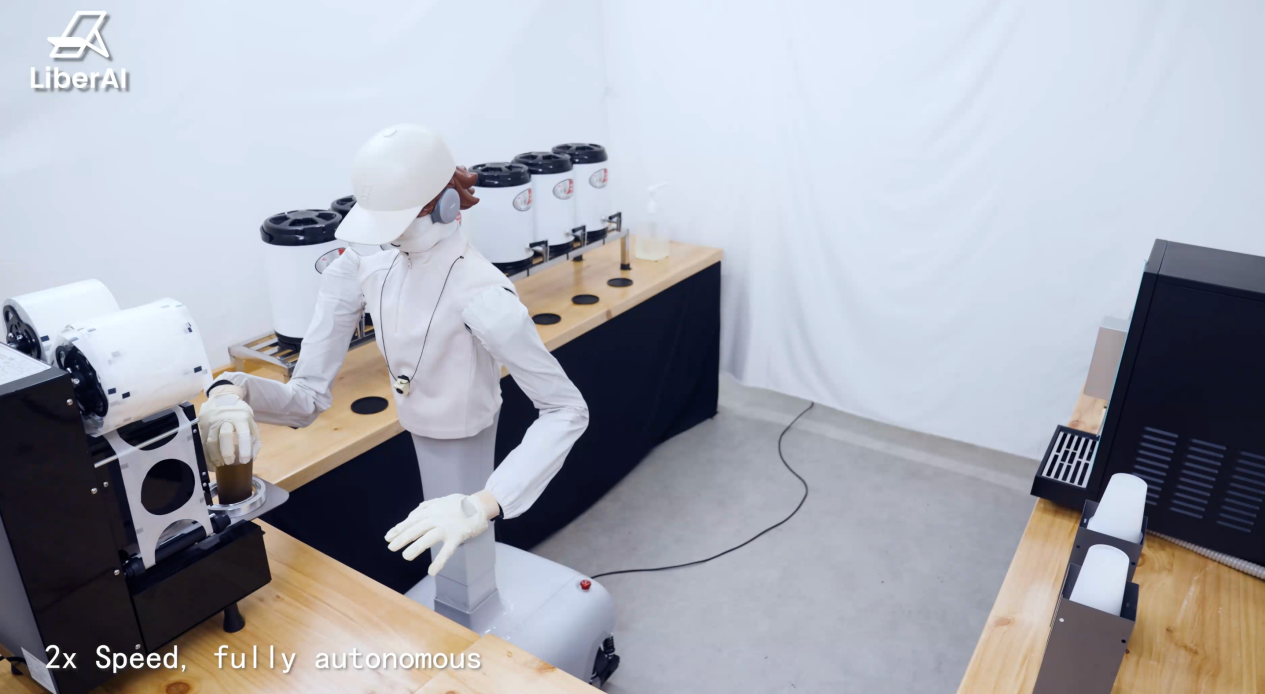
Um menschliche Videos mit Roboterbewegungen zu verbinden, beschreibt LiberAI zwei Strategien. Die erste ist das Action Grounding: Handposen und Trajektorien, die mit dem Datenerfassungshandschuh LiberSense Glove aufgezeichnet wurden, verbinden Videos von Menschen mit gemessenen Aktionen. Die zweite ist das Embodiment Alignment: Die Roboterplattform LEO mit geschickten Händen, beweglichen Handgelenken und Taille sowie Kameras, die an die menschliche Datenerfassung angepasst sind, bringt die Beobachtungen und Bewegungsfähigkeiten des Roboters näher an die in menschlichen Demonstrationen dargestellten heran. Das Modell sagt gemeinsam zukünftige visuelle Bilder und Aktionen voraus.
In kontrollierten, vom Unternehmen selbst berichteten Experimenten übertrafen 10.000 Stunden Handschuhaufzeichnungen 2 Millionen Stunden menschlicher Webvideos nach demselben Roboternachtraining. In einer weiteren Bewertung mit acht Aufgaben erreichte die Kombination aus 25 % der Roboterdemonstrationen und dem vollständigen Handschuh-Demonstrationssatz einen Fortschrittswert von 75,6, gegenüber 72,8 bei alleiniger Verwendung des vollständigen Robotersatzes. Diese Werte messen eine teilweise Fertigstellung auf einer Skala von 0 bis 100 und unterscheiden sich von der Erfolgsquote der 60-Aufgaben-Bewertung. In einem dritten Test stieg, als die Roboterdemonstrationen nur Pick-and-Place-Aufgaben abdeckten, der Fortschrittswert außerhalb von Pick-and-Place durch das Hinzufügen von Handschuhaufzeichnungen anderer Aktionen von 2,2 auf 47,5 und mit breiteren Handschuhdaten auf 54,6, nahe den 56,3, die mit Roboterdemonstrationen für beide Gruppen erzielt wurden.
Die Zahlen sind vorerst Ergebnisse, die von LiberAI selbst veröffentlicht wurden, ohne eine im Communiqué vorgelegte unabhängige Überprüfung. Sie deuten auf einen Weg hin, die Notwendigkeit einer neuen Roboterdemonstration für jede neue Aufgabe zu verringern, doch die Leistung bei schwierigen und langfristigen Aufgaben bleibt begrenzt, wie die 10,5 % in dieser Gruppe zeigen.
Bildnachweis: LiberAI, über eine von ACCESS Newswire verbreitete Pressemitteilung, die den Roboter LEO in einer autonomen Demonstration zeigt.
Quellen: Pressemitteilung von LiberAI über ACCESS Newswire.
Transparenz: Dieser Artikel wurde mithilfe künstlicher Intelligenz erstellt und stützt sich auf öffentliche Beiträge und Internetquellen. Bitte prüfen Sie die Originalquellen, um Details zu bestätigen.
Muse