谷歌公共部门与美国国家航空航天局(NASA)正在测试一款深空AI机器人概念验证系统,用于支持未来的深空任务,包括计划建于月球南极的月球基地,以及日后的载人火星任务。该消息于2026年10月27日发布在谷歌云官方博客上。
深空为何需要自主能力
该项目要解决的问题是通信延迟:在火星任务中,信号往返可能长达44分钟,因此地球无法实时指导宇航员。为此,这款机器人被设计为多用途载荷搬运手:它可以整理工具、固定舱内物品并搬运设备,让宇航员专注于科学探索。
在不执行日常后勤任务时,该系统可以转为医疗支援。谷歌举例说,如果一名宇航员出现严重背痛(可能是肾结石的症状),机器人可以取来并准备好超声设备,让乘组医疗官专注于诊断和治疗。
该项目汇集了NASA人类研究计划、约翰逊航天中心机器人团队和喷气推进实验室(JPL),并延续了去年推出的乘组医疗官数字助理(CMO-DA)这一临床决策支持系统。为了在狭小空间内导航,JPL正在改造原本用于追踪在轨物体的卫星态势感知工具。测试在约翰逊航天中心的iMETRO设施中进行,先使用谷歌DeepMind的MuJoCo物理模拟器,之后才使用真实硬件。
Pi0测试
在最近的一次抓取放置演示中,机器人利用Physical Intelligence在谷歌云基础设施上开发的开源Pi0模型,配合手眼相机配置,在实验室环境中以85%的初始成功率找到并搬运了一个医疗包。由于视觉-语言-动作(VLA)模型把语言直接与动作联系起来,宇航员可以用简单的英文文本指令指挥该系统,最终目标是语音指令,且始终在乘组的直接监督和指挥下进行,不取代人类的决策。
面向深空的边缘计算
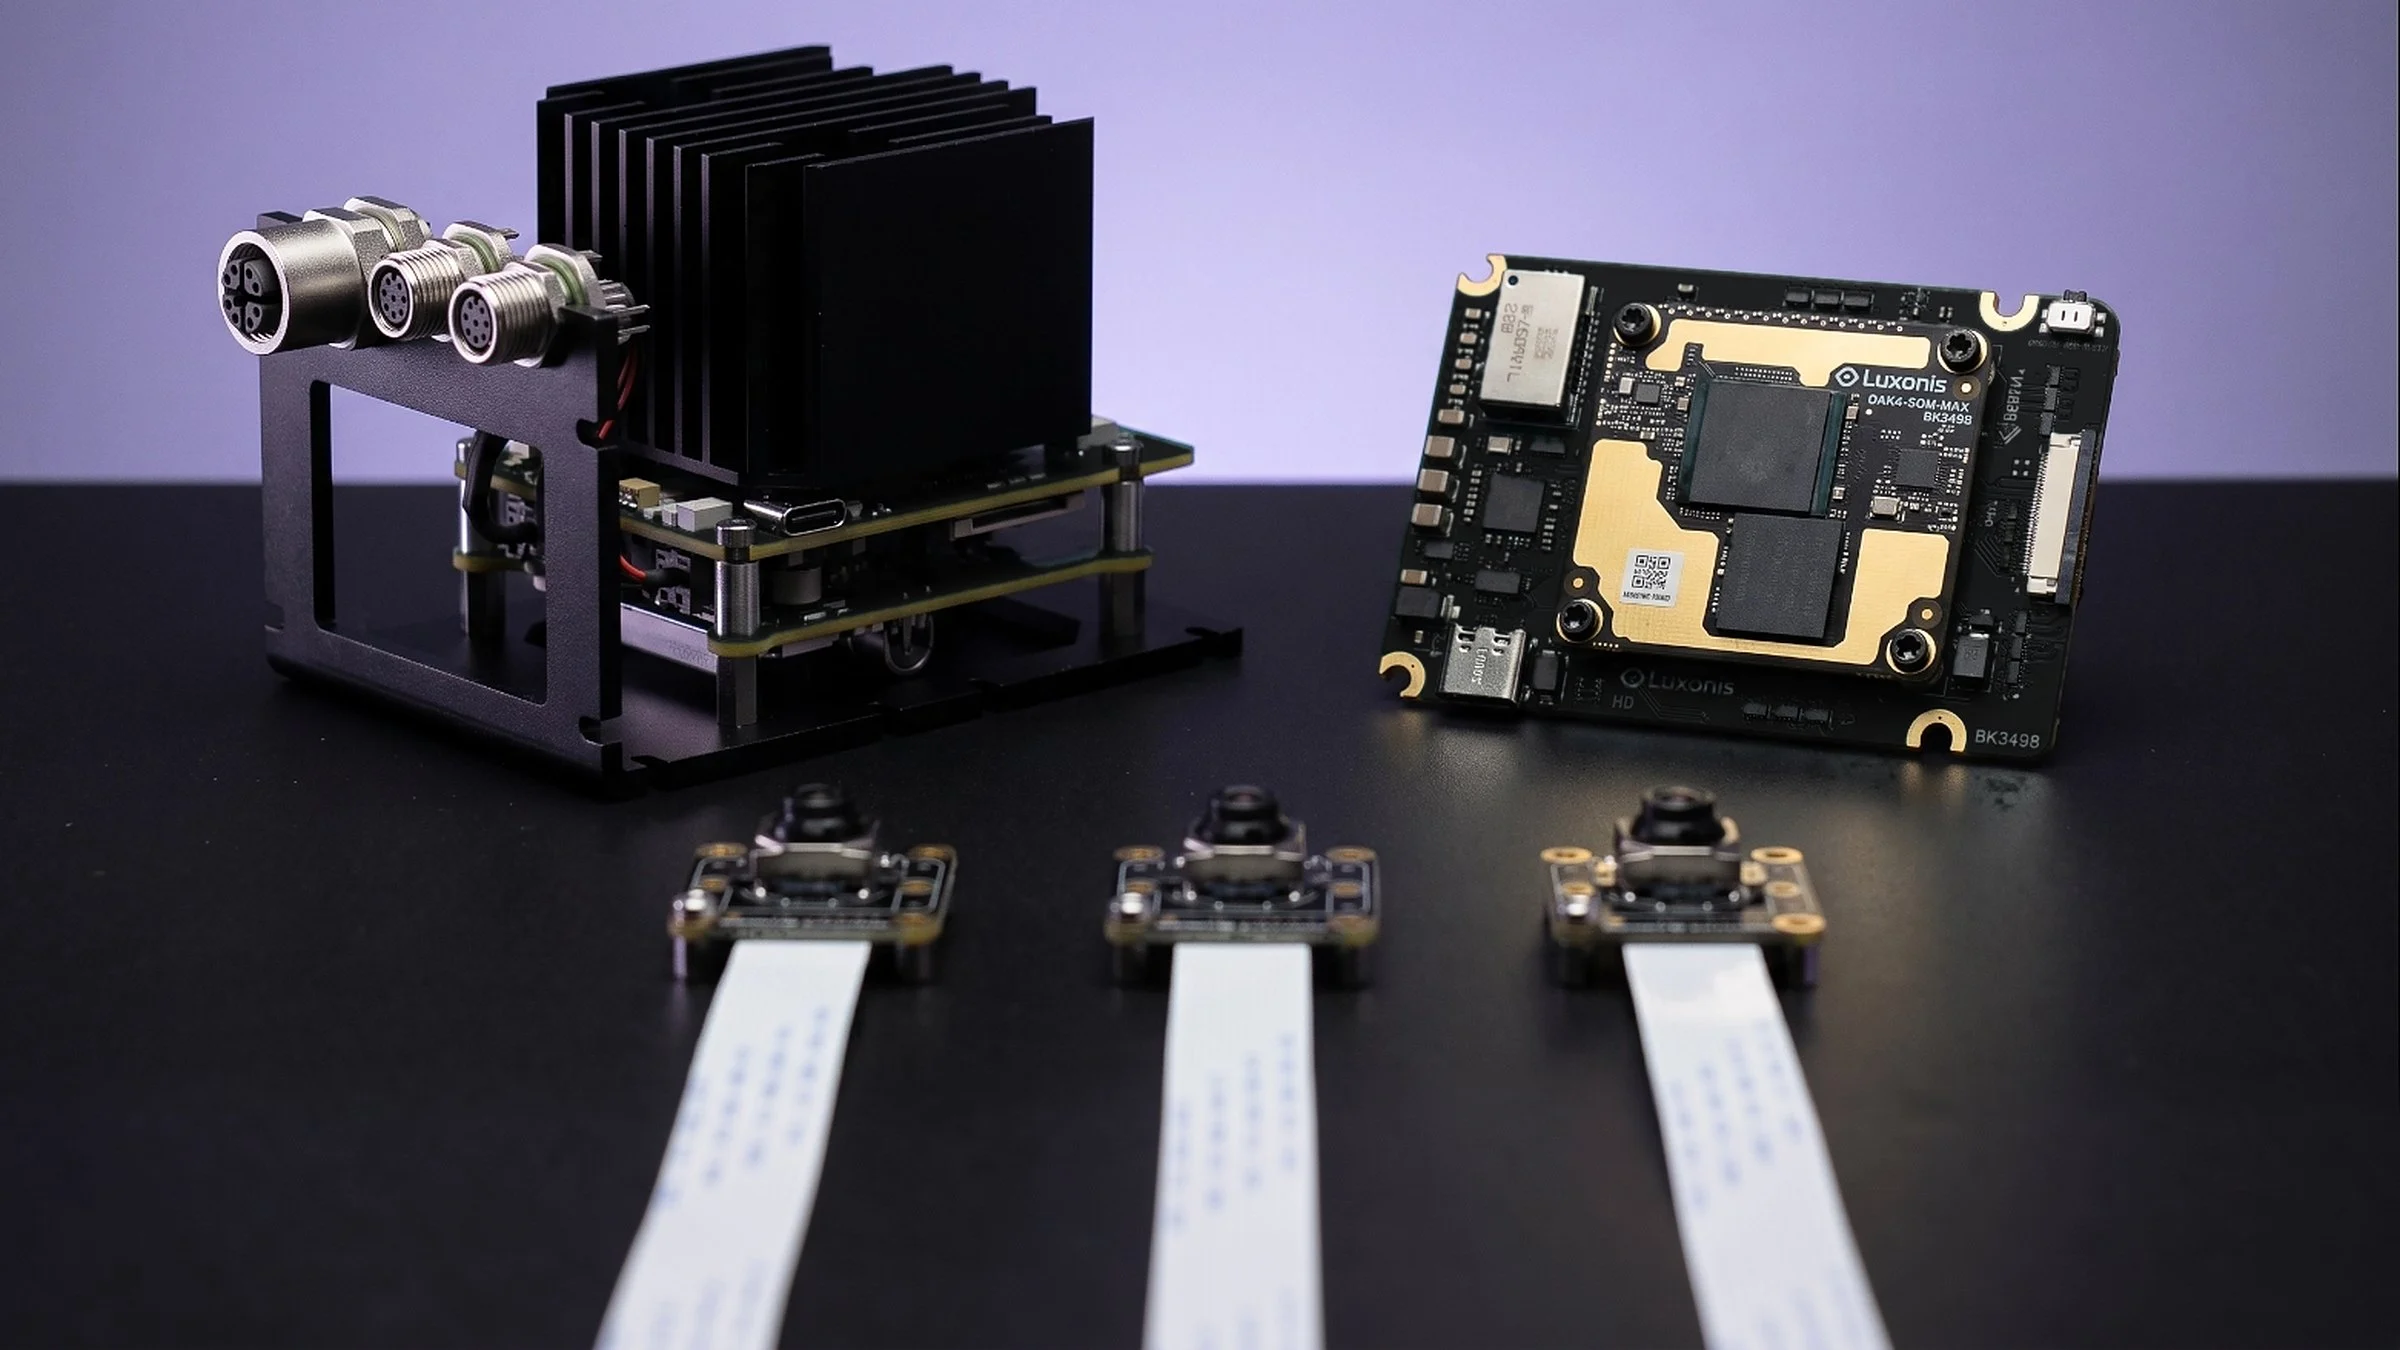
边缘计算是另一个关键点:航天器无法依赖与地球数据中心的持续连接,因此团队仅用2.5小时就在谷歌云G4实例上对40亿参数的Pi0模型进行了微调,并证明它可以在紧凑、节能的边缘设备上本地运行。两年来,团队测试了约15款边缘设备,以寻找适合未来火星任务的轻量、低功耗硬件。
项目的阶段值得注意:这是一项实验室概念验证,而不是已经送往月球或火星的机器人。85%的成功率只是一个初始基线,谷歌本身也将其作为下一阶段严格训练和安全改进的起点。
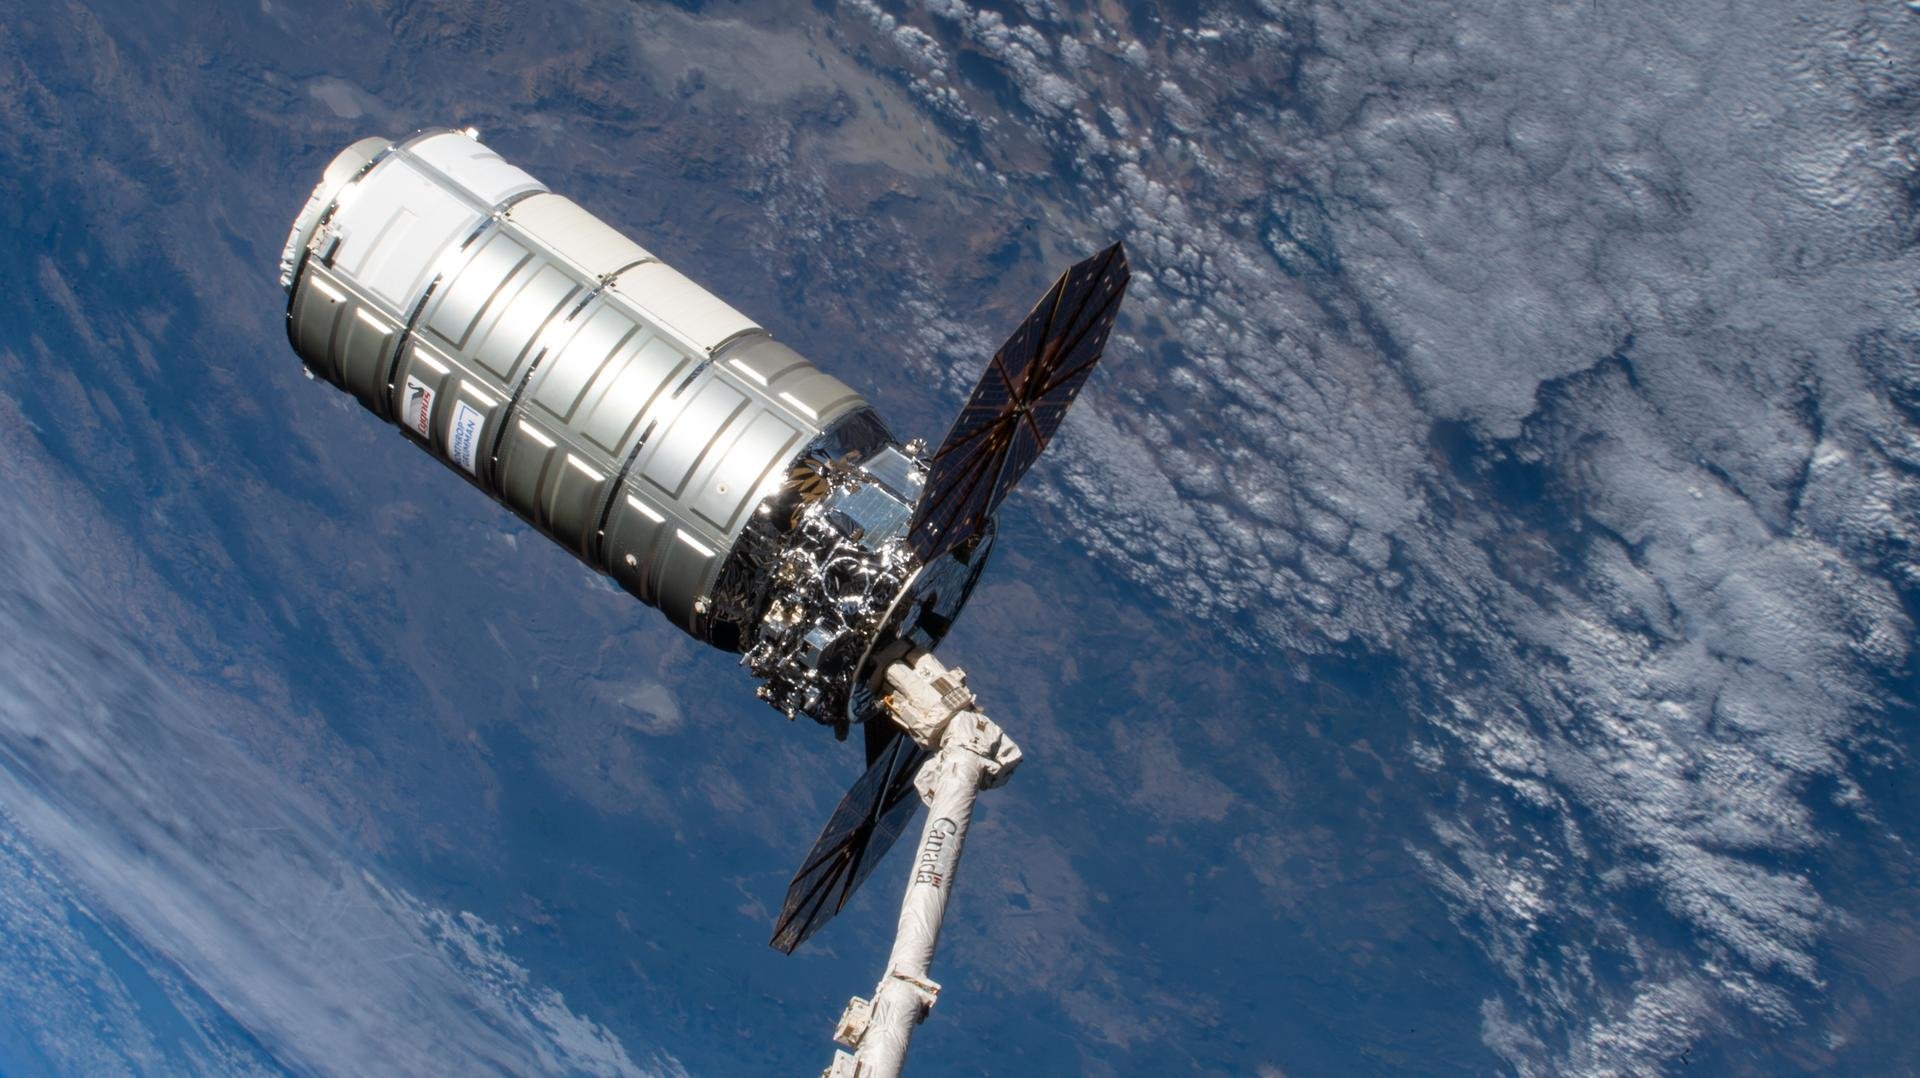
图片来源:NASA,经谷歌云官方博客发布。这张摄于2026年10月9日的照片显示,诺斯罗普·格鲁曼公司的天鹅座XL货运飞船被国际空间站上的加拿大臂2号机械臂抓握。该图片仅作示意,并非与NASA合作测试的机器人原型。
来源:谷歌云博客,2026年10月27日官方公告、TechDefused独立报道和The AI Insider独立报道
透明度说明:本文在人工智能的辅助下编写,基于对网络来源的交叉核对,包括谷歌云官方博客和有关该项目的独立报道。文中作为计划、目标或测试结果呈现的信息均为谷歌和NASA的表述,所描述的系统属于实验室概念验证,并非已经送往月球或火星的机器人。建议读者查阅原始来源以核实数据。
Muse