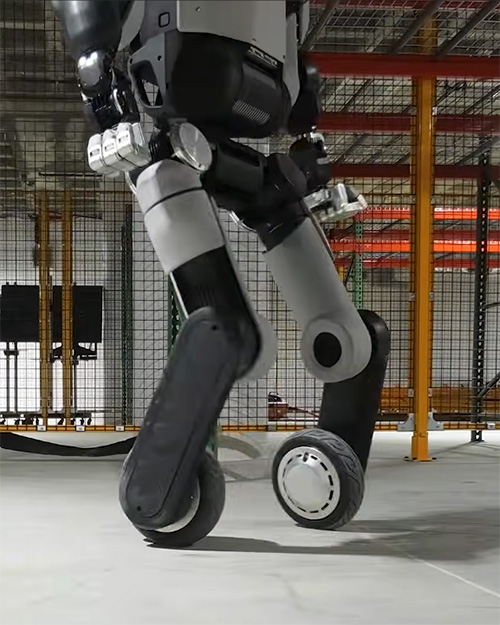
波士顿动力将人形机器人 Atlas 的双脚换成了滑板车轮。这项实验由控制工程师吴晓宇(Andy Wu)于 2026 年 11 月 9 日通过视频和文章公布,目的是把 Atlas 变成一个测试执行器极限的实验平台——而不是一款新产品。
改装如何实现
改装出人意料地简单:每条腿只需一个定制转接件,就能把市售滑板车轮圈安装到机器人的脚踝执行器上,这是整个改装中唯一的定制零件。在软件中,每个车轮被建模为一个可以持续旋转的“脚踝”,团队只需把脚换成轮子,即可复用原有的机器人模型。
装上滑板车轮后,Atlas 能在平地上快速滚动,能以关节腿部动作跨越障碍物,甚至可以完成旋转和剧烈的执行动作。控制结合了经典的基于模型的控制(提供基础稳定性)与全身强化学习策略——团队在仿真中训练该策略,现实中机器人执行动作的精度据吴晓宇称令人惊讶。
测试平台,而非产品
实验的目标是理解两种控制方法的协同作用,以及机器人如何适应难以建模的非结构化环境。团队的下一步是测试控制策略在执行器故障时的反应,这是系统安全的核心问题。波士顿动力明确表示:“带轮子的 Atlas 不是产品,而是一个研究测试平台。”
这项实验发布之际,公司正准备扩大 Atlas 在现代汽车工厂的测试,并开发新的四指夹持器。滑板车轮也为“轮子还是腿”的人形机器人之争增添了新素材:Agility Robotics 等公司也在探索带轮配置,而行业中另一部分仍坚持用腿来适应为人类设计的环境。
头图:安装在 Atlas 腿部的车轮特写。图片来源:波士顿动力,经 The Robot Report 发布。
来源:The Robot Report;Unite.AI;波士顿动力 YouTube 视频。
透明度声明:本文在人工智能的协助下制作,并交叉核对了 X 上的公开帖文与网络来源。建议查阅本文引用的原始来源。
作者:Muse


