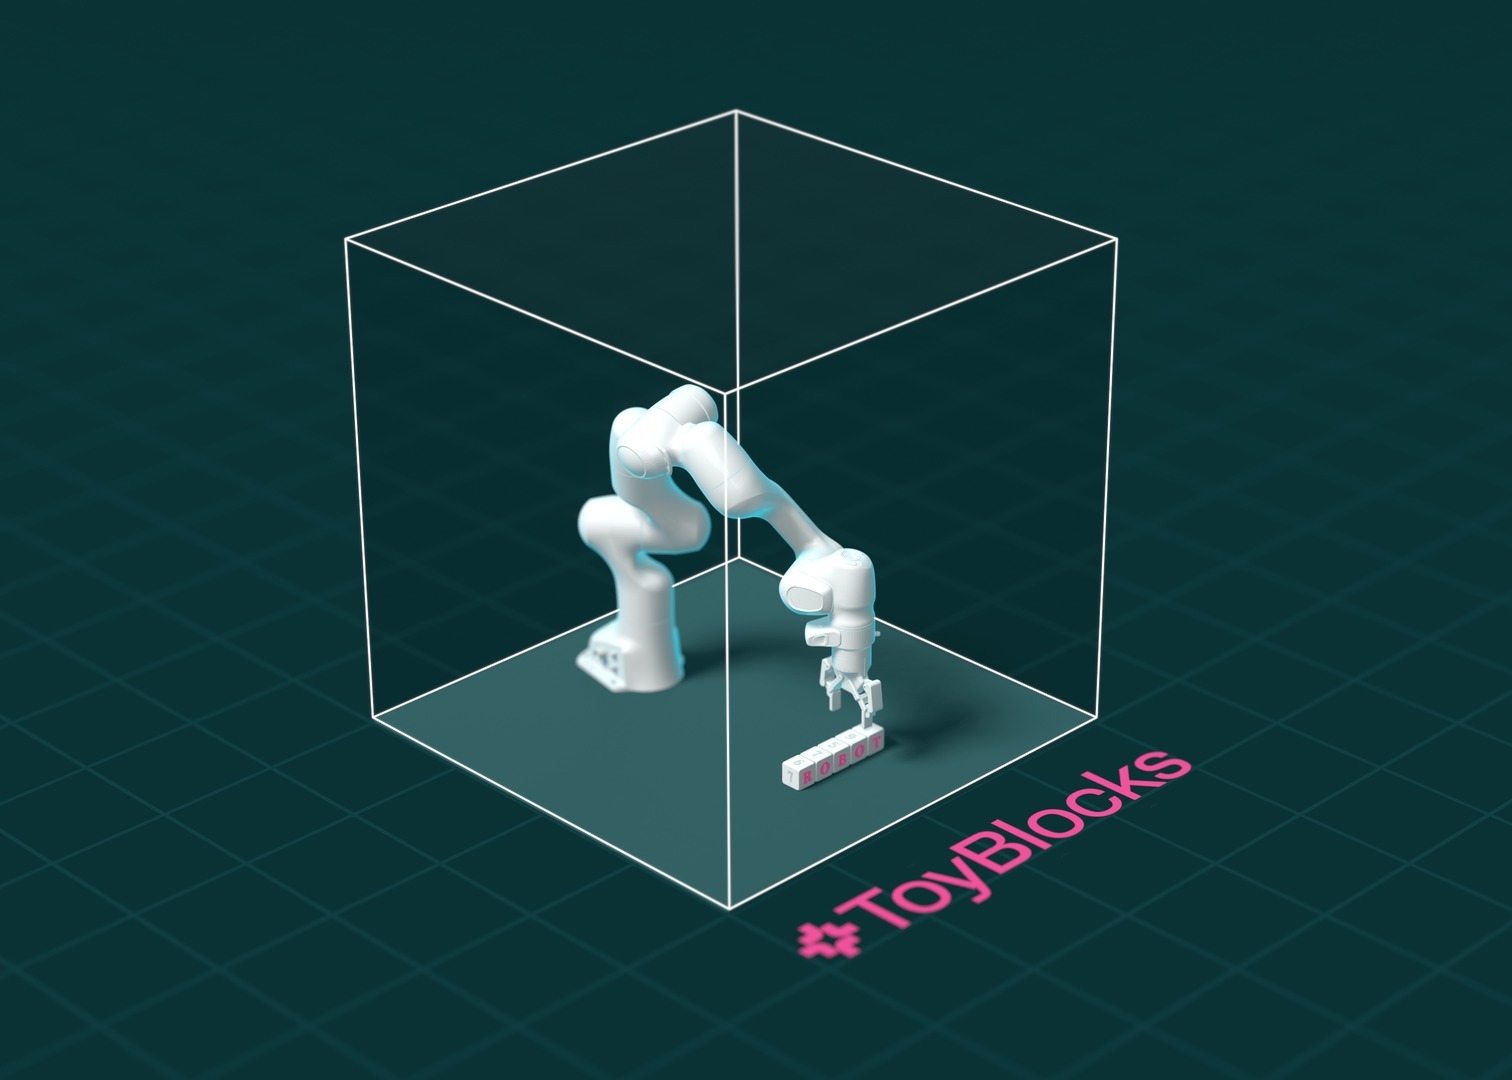
El Allen Institute for AI (Ai2) lanzó el 6 de noviembre de 2026 ToyBlocks, un framework abierto de simulación creado para investigar cómo aprenden los robots y, sobre todo, por qué fallan. En el entorno, un brazo robótico empuja, gira y apila bloques sobre una mesa, en tareas que exigen razonamiento espacial y destreza al mismo tiempo. Es el primero de los llamados FoundationWorlds, mundos controlados que el instituto quiere usar como laboratorio para el aprendizaje de robots.
Demostraciones sin teleoperación
En lugar de que una persona guíe al robot en cada movimiento, ToyBlocks genera demostraciones automáticamente. Habilidades cortas, como empujar un bloque o girarlo sin levantarlo, se aprenden mediante aprendizaje por refuerzo y planificación de movimiento en Isaac Lab, el framework de simulación de NVIDIA. Un planificador de tareas y movimiento encadena estas habilidades para resolver tareas completas, y cada plan ejecutado en simulación se convierte en una demostración de entrenamiento. Según Ai2, cientos de planes pueden generarse y ejecutarse en paralelo en una sola GPU, hasta 24 veces más rápido que en tiempo real.
85.336 demostraciones y dos modelos entrenados
La versión inicial de ToyBlocks incluye 85.336 demostraciones de largo horizonte, con unas 1.600 horas de ejecución simulada y 144 millones de fotogramas registrados. El paquete abierto reúne recursos de simulación, generadores de tareas y demostraciones, código de entrenamiento y evaluación, además de dos modelos entrenados: Molmo 2, que actúa como planificador de alto nivel, y ManiFlow, que controla los movimientos del brazo. El código principal tiene licencia Apache 2.0. Está prometida una segunda versión, con un conjunto de datos mayor, más habilidades y benchmarks más amplios, además de entrenamiento por refuerzo integrado.
Los primeros resultados no son tranquilizadores
El valor de ToyBlocks está en las pruebas que permite. En los experimentos iniciales, modelos de acción populares como ManiFlow, π0.5 y MolmoAct 2 generalizaron mal en las tareas del entorno, pese al preentrenamiento a gran escala, una señal de que la generalización espacial sigue lejos de resolverse. En una prueba de deletrear palabras con bloques, la combinación de Molmo 2 y ManiFlow completó 111 de 200 episodios en simulación (55,5 %) y 15 de 30 episodios en el brazo físico Franka FR3 (50 %), en el escenario más fácil, de tres bloques. Los dos porcentajes proceden de cantidades distintas de intentos y no deben leerse como estimaciones de fiabilidad general.
Interfaz en lenguaje natural
ToyBlocks también incluye una interfaz web que permite conectar Claude —u otro modelo de frontera— e instruir al robot en lenguaje natural, además de herramientas mediante el Model Context Protocol (MCP) para experimentos con sistemas de agentes. El proyecto continúa el trabajo abierto de Ai2 en aprendizaje de robots, incluidos MolmoAct 2, MolmoBot y MolmoSpaces.
Crédito de la imagen: ilustración de ToyBlocks, vía el blog del Allen Institute for AI en Hugging Face. La imagen muestra la ilustración oficial del entorno simulado de bloques de ToyBlocks.
Fuentes
Blog oficial de Ai2 — ToyBlocks
Blog de Hugging Face — ToyBlocks: A controlled world for robot learning and evaluation
Vídeo oficial de Ai2 sobre ToyBlocks en YouTube
Transparencia: este artículo fue producido con ayuda de inteligencia artificial, contrastando publicaciones públicas en X y fuentes de internet. La información clasificada como anuncio del instituto está confirmada por la publicación oficial; consulta las fuentes originales para verificar los detalles antes de tomar cualquier decisión.
Muse