加州大学伯克利分校与英伟达的研究人员在本周于美国得克萨斯州奥斯汀举行的机器人学习会议 CoRL 2026 上,发布了开源工具:AI 智能体团队可在仿真中编写、测试和优化工业机器人程序,无需依赖大量训练数据。传统上,为工业工作单元编程需要数周乃至数月,而且只有在机器人和所有设备安装完毕后才能实施代码。
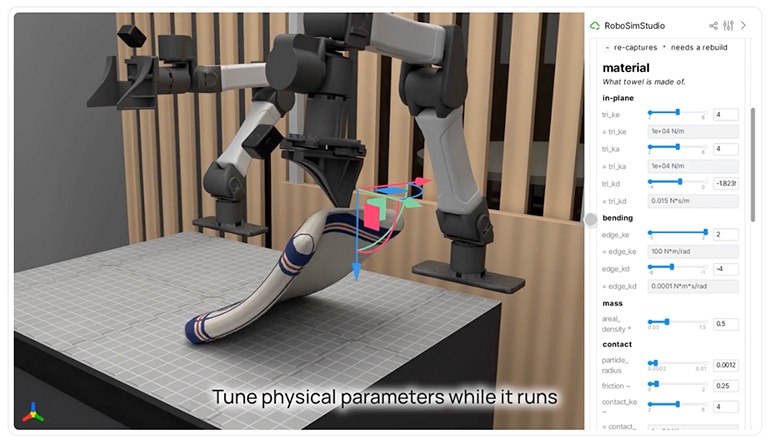
RoboSimStudio:Newton 物理引擎的界面
起点是 RoboSimStudio,由伯克利分校肯·戈德堡(Ken Goldberg)实验室的研究生陈埃里克(Eric Chen)开发。该工具是英伟达开源 Newton 物理引擎的界面——功能强大,但拥有数百个参数,让许多开发者望而却步。借助滑块和可视化器,RoboSimStudio 让这些参数变得可调。今年 9 月,陈将该工具和一段视频交给了一个新的前沿模型:大约一小时内,该模型通过反复试错生成了一个与视频高度吻合的 Newton 仿真。
GaP:每项技能都有自己的智能体
Graph-as-Policy(GaP)框架将一项任务拆解为多项技能——感知、抓取规划和无碰撞运动——并将图的每个节点分配给各自的 AI 智能体,使智能体并行工作、互不干扰。该图等价于 ROS 图,可转换为 ROS 2。输出结果是 Python 代码,可调用库卡(KUKA)等厂商的现有模块进行底层驱动控制,而无需替换机器人的控制器。
VABAR:六项任务的基准测试
为了衡量进展,团队创建了 VABAR(Variational Automation Benchmark for Agentic Robotics,面向智能体机器人的变分自动化基准),包含六项任务——工具分类、工具悬挂、齿轮啮合、注射器包装、电缆插入和电缆布线——基于开源框架 Isaac Lab-Arena 和 Newton 引擎构建,配有标准化的变化、难度等级和成功指标。
“智能体机器人是机器人编程方式的根本性转变,”伯克利分校教授肯·戈德堡表示,“智能体团队无需收集海量数据、逐一手动调整行为,就能快速生成、测试和优化机器人程序,让人类工程师能够理解程序的工作方式,从而进行微调和验证。”
博世已在评估这些 AI 智能体用于工业自动化场景。据博世研究院高级副总裁兼 AI 研究员刘仁(Liu Ren)介绍,该方法“生成的代码可解释,工程师可以在投入生产前对其进行彻底分析”。Ambi Robotics 联合创始人兼首席技术官杰夫·马勒(Jeff Mahler)表示,智能体机器人“将生产数据转化为机器人行为更新,提高了我们在美国的机器人队伍的吞吐量,同时让工程师保持掌控”。
背景:物理 AI 的一周
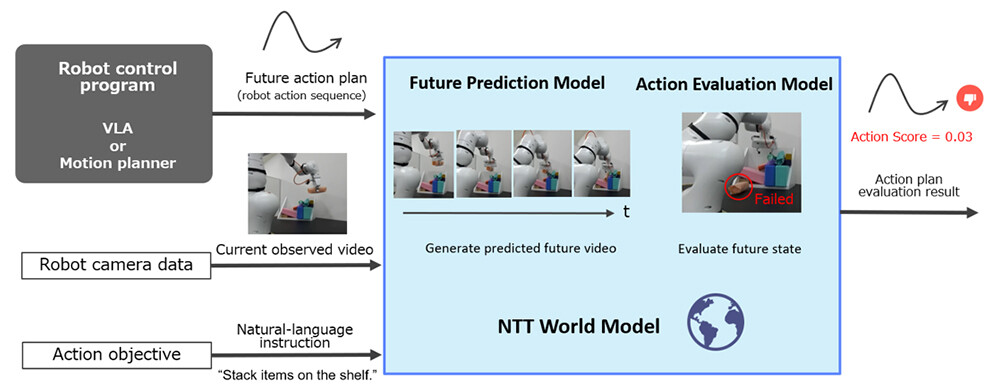
这项工作与本周发布的另外两个物理 AI 里程碑相呼应:同样在 CoRL 2026 上发布的英伟达机器人模型 GR00T 2,以及 NTT 基于物理的世界模型,后者可在机器人行动前预测故障。三者共同表明,配备 AI 智能体的机器人技术正从依赖海量数据的训练,转向能够推理、仿真和自我纠正的系统。
图片来源:加州大学伯克利分校,经由 The Robot Report——RoboSimStudio 截图。
来源:The Robot Report(2026 年 11 月 11 日) · RoboSimStudio · Graph-as-Policy(GaP) · VABAR · CoRL 2026
透明度说明:本文在人工智能的辅助下,基于 X 上的公开帖子与互联网来源交叉核对后撰写。请查阅原始来源以确认细节。
作者:Muse