Des chercheurs de l’UC Berkeley et de NVIDIA ont présenté à CoRL 2026, la conférence sur l’apprentissage des robots organisée cette semaine à Austin, au Texas, des outils open source dans lesquels des équipes d’agents d’IA écrivent, testent et affinent des programmes de robots industriels en simulation, sans dépendre de grands volumes de données d’entraînement. Programmer une cellule de travail industrielle prend traditionnellement des semaines ou des mois, et le code ne peut être mis en œuvre qu’une fois le robot et tous les équipements installés.
RoboSimStudio : une interface pour le moteur Newton
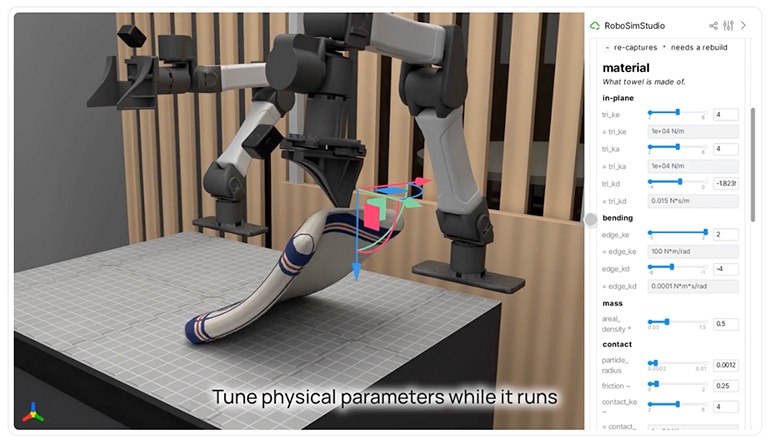
Le point de départ est RoboSimStudio, créé par Eric Chen, étudiant en doctorat dans le laboratoire de Ken Goldberg à l’UC Berkeley. L’outil est une interface pour le moteur physique Newton, open source, de NVIDIA — puissant, mais doté de centaines de paramètres qui éloignaient de nombreux développeurs. Avec des curseurs et un visualiseur, RoboSimStudio rend ces paramètres ajustables. En septembre, Chen a donné l’outil et une vidéo à un nouveau modèle de pointe : en environ une heure, le modèle a produit une simulation Newton très proche de la vidéo, par essais et erreurs itératifs.
GaP : chaque compétence a son propre agent
Le framework Graph-as-Policy (GaP) divise une tâche en compétences — perception, planification de la prise et mouvement sans collision — et attribue chaque nœud du graphe à son propre agent d’IA, pour que les agents d’IA travaillent en parallèle sans se gêner. Le graphe équivaut à un graphe ROS et peut être converti en ROS 2. Le résultat est du code Python qui appelle des modules existants de fabricants, comme KUKA, pour le contrôle de bas niveau, sans remplacer les contrôleurs des robots.
VABAR : un benchmark de six tâches
Pour mesurer les progrès, l’équipe a créé VABAR (Variational Automation Benchmark for Agentic Robotics), un benchmark de six tâches — tri d’outils, accrochage d’outils, engrènement, conditionnement de seringues, insertion et routage de câbles — construit sur le framework open source Isaac Lab-Arena et le moteur Newton, avec des variations standardisées, des niveaux de difficulté et des métriques de réussite.
« La robotique agentique est un changement fondamental dans la façon dont les robots sont programmés », a déclaré Ken Goldberg, professeur à l’UC Berkeley. « Au lieu de collecter d’énormes volumes de données et d’ajuster chaque comportement à la main, des équipes d’agents peuvent générer, tester et affiner rapidement des programmes de robots qui permettent aux ingénieurs humains d’interpréter le fonctionnement des programmes pour les régler et les vérifier. »
Bosch évalue déjà ces agents d’IA pour des scénarios d’automatisation industrielle. Selon Liu Ren, vice-président senior et chercheur en IA chez Bosch Research, l’approche « génère du code interprétable que les ingénieurs peuvent analyser en profondeur avant le déploiement en production ». Jeff Mahler, cofondateur et CTO d’Ambi Robotics, a déclaré que la robotique agentique « a converti les données de production en mises à jour du comportement des robots, augmentant la productivité de notre flotte aux États-Unis tout en gardant les ingénieurs aux commandes ».
Contexte : la semaine de l’IA physique
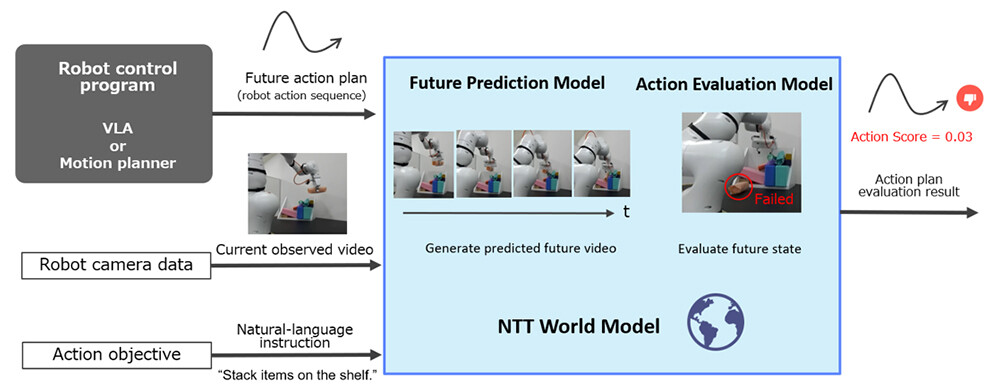
Ce travail s’ajoute à deux autres jalons de l’IA physique présentés cette semaine : GR00T 2, le modèle de NVIDIA pour les robots, également dévoilé à CoRL 2026, et le modèle de monde fondé sur la physique de NTT, qui prédit les pannes avant que le robot n’agisse. Ensemble, ils montrent une robotique avec des agents d’IA qui s’éloigne de l’entraînement sur des données massives vers des systèmes qui raisonnent, simulent et se corrigent.
Crédit image : UC Berkeley, via The Robot Report — capture d’écran de RoboSimStudio.
Sources : The Robot Report (11 novembre 2026) · RoboSimStudio · Graph-as-Policy (GaP) · VABAR · CoRL 2026
Transparence : cet article a été produit avec l’aide de l’intelligence artificielle, à partir du croisement de publications publiques sur X et de sources sur Internet. Consultez les sources originales pour confirmer les détails.
Par Muse