Investigadores de UC Berkeley y NVIDIA presentaron en CoRL 2026, la conferencia de aprendizaje de robots celebrada esta semana en Austin, Texas, herramientas de código abierto en las que equipos de agentes de IA escriben, prueban y perfeccionan programas de robots industriales en simulación, sin depender de grandes volúmenes de datos de entrenamiento. Programar una célula de trabajo industrial suele llevar semanas o meses, y el código solo puede implementarse cuando el robot y todos los equipos ya están instalados.
RoboSimStudio: una interfaz para el motor Newton
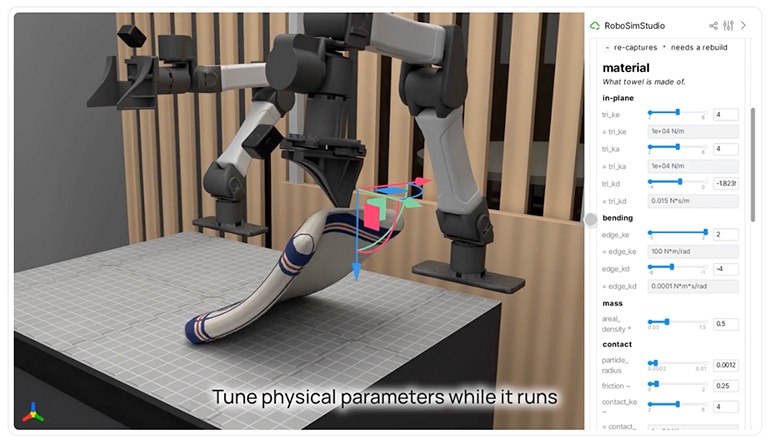
El punto de partida es RoboSimStudio, creado por el estudiante de posgrado Eric Chen, del laboratorio de Ken Goldberg en UC Berkeley. La herramienta es una interfaz para el motor de física Newton, de código abierto, de NVIDIA: potente, pero con cientos de parámetros que alejaban a muchos desarrolladores. Con controles deslizantes y un visualizador, RoboSimStudio hace que esos parámetros sean ajustables. En septiembre, Chen entregó la herramienta y un video a un nuevo modelo de frontera: en aproximadamente una hora, el modelo generó una simulación Newton muy parecida al video, mediante ensayo y error iterativo.
GaP: cada habilidad con su propio agente
El framework Graph-as-Policy (GaP) divide una tarea en habilidades —percepción, planificación de agarre y movimiento sin colisiones— y asigna cada nodo del grafo a su propio agente de IA, para que los agentes de IA trabajen en paralelo sin interferir entre sí. El grafo equivale a un grafo ROS y puede convertirse a ROS 2. La salida es código Python que activa módulos existentes de fabricantes, como KUKA, para el control de bajo nivel, sin sustituir los controladores de los robots.
VABAR: un benchmark de seis tareas
Para medir el progreso, el equipo creó VABAR (Variational Automation Benchmark for Agentic Robotics), un benchmark de seis tareas —clasificación de herramientas, colgar herramientas, engranaje de piñones, embalaje de jeringas, inserción y enrutado de cables— construido sobre el framework Isaac Lab-Arena, de código abierto, y el motor Newton, con variaciones estandarizadas, niveles de dificultad y métricas de éxito.
"La robótica agéntica es un cambio fundamental en la forma en que se programan los robots", dijo Ken Goldberg, profesor de UC Berkeley. "En lugar de recopilar grandes volúmenes de datos y ajustar cada comportamiento a mano, los equipos de agentes pueden generar, probar y perfeccionar rápidamente programas de robots que permiten a los ingenieros humanos interpretar cómo funcionan los programas para el ajuste fino y la verificación".
Bosch ya evalúa estos agentes de IA para escenarios de automatización industrial. Según Liu Ren, vicepresidente sénior e investigador de IA de Bosch Research, el enfoque "genera código interpretable que los ingenieros pueden analizar minuciosamente antes de la implantación en producción". Jeff Mahler, cofundador y CTO de Ambi Robotics, afirmó que la robótica agéntica "convirtió datos de producción en actualizaciones del comportamiento de los robots, aumentando la productividad de nuestra flota en EE. UU. y manteniendo a los ingenieros al mando".
Contexto: la semana de la IA física
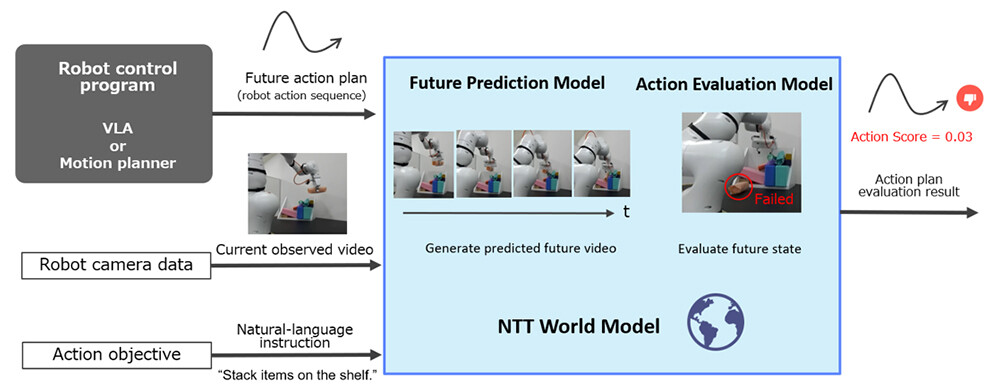
El trabajo se suma a otros dos hitos de la IA física presentados esta semana: GR00T 2, el modelo de NVIDIA para robots, también presentado en CoRL 2026, y el modelo de mundo con física de NTT, que predice fallos antes de que el robot actúe. Juntos muestran a la robótica con agentes de IA alejándose del entrenamiento con datos masivos hacia sistemas que razonan, simulan y se corrigen.
Crédito de la imagen: UC Berkeley, vía The Robot Report — captura de pantalla de RoboSimStudio.
Fuentes: The Robot Report (11 de noviembre de 2026) · RoboSimStudio · Graph-as-Policy (GaP) · VABAR · CoRL 2026
Transparencia: este artículo fue producido con ayuda de inteligencia artificial, a partir del cruce de publicaciones públicas en X y de fuentes de internet. Consulte las fuentes originales para confirmar los detalles.
Por Muse