Forscher der UC Berkeley und von NVIDIA haben auf der CoRL 2026, der Konferenz zum Roboterlernen, die diese Woche in Austin, Texas, stattfindet, Open-Source-Werkzeuge vorgestellt, mit denen Teams von KI-Agenten Programme für Industrieroboter in der Simulation schreiben, testen und verfeinern — ohne auf große Mengen an Trainingsdaten angewiesen zu sein. Die Programmierung einer industriellen Arbeitszelle dauert traditionell Wochen bis Monate, und der Code kann erst umgesetzt werden, wenn der Roboter und alle Anlagen bereits installiert sind.
RoboSimStudio: eine Schnittstelle für die Newton-Engine
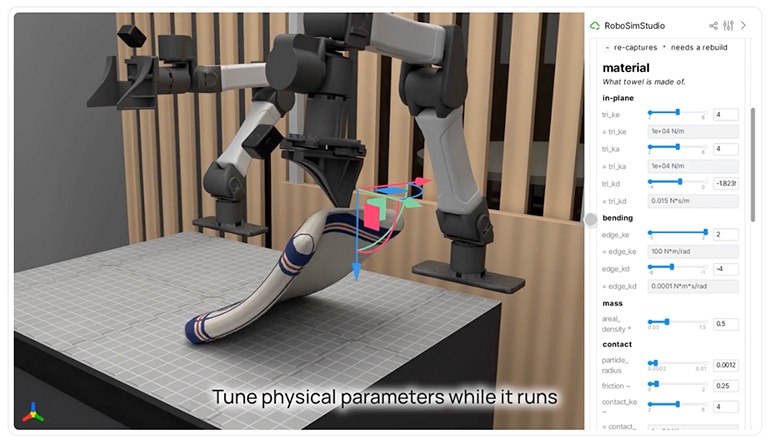
Ausgangspunkt ist RoboSimStudio, entwickelt von Doktorand Eric Chen aus dem Labor von Ken Goldberg an der UC Berkeley. Das Werkzeug ist eine Schnittstelle für NVIDIAs Open-Source-Physik-Engine Newton — leistungsstark, aber mit Hunderten von Parametern, die viele Entwickler abschreckten. Mit Schiebereglern und einem Visualisierer macht RoboSimStudio diese Parameter einstellbar. Im September gab Chen das Werkzeug und ein Video an ein neues Frontier-Modell: Innerhalb von etwa einer Stunde erzeugte das Modell eine Newton-Simulation, die dem Video sehr nahekam, durch iteratives Ausprobieren.
GaP: Jede Fähigkeit bekommt ihren eigenen Agenten
Das Framework Graph-as-Policy (GaP) zerlegt eine Aufgabe in Fähigkeiten — Wahrnehmung, Greifplanung und kollisionsfreie Bewegung — und weist jeden Knoten des Graphen einem eigenen KI-Agenten zu, damit die KI-Agenten parallel arbeiten, ohne sich gegenseitig zu behindern. Der Graph entspricht einem ROS-Graphen und kann in ROS 2 umgewandelt werden. Das Ergebnis ist Python-Code, der vorhandene Herstellermodule, etwa von KUKA, für die Low-Level-Antriebssteuerung aufruft, ohne die Robotersteuerungen zu ersetzen.
VABAR: ein Benchmark mit sechs Aufgaben
Um Fortschritte zu messen, hat das Team VABAR (Variational Automation Benchmark for Agentic Robotics) entwickelt, einen Benchmark mit sechs Aufgaben — Werkzeugsortierung, Werkzeugaufhängung, Verzahnung, Spritzenverpackung, Kabeleinführung und Kabelverlegung — aufgebaut auf dem Open-Source-Framework Isaac Lab-Arena und der Newton-Engine, mit standardisierten Variationen, Schwierigkeitsstufen und Erfolgsmetriken.
„Agentische Robotik ist eine fundamentale Veränderung in der Art, wie Roboter programmiert werden“, sagte Ken Goldberg, Professor an der UC Berkeley. „Anstatt riesige Datenmengen zu sammeln und jedes Verhalten von Hand abzustimmen, können Agententeams schnell Roboterprogramme erzeugen, testen und verfeinern, die es menschlichen Ingenieuren ermöglichen, zu interpretieren, wie die Programme funktionieren, um sie feinabzustimmen und zu verifizieren.“
Bosch evaluiert diese KI-Agenten bereits für industrielle Automatisierungsszenarien. Laut Liu Ren, Senior Vice President und KI-Fellow bei Bosch Research, erzeugt der Ansatz „interpretierbaren Code, den Ingenieure vor dem Produktionseinsatz gründlich analysieren können“. Jeff Mahler, Mitgründer und CTO von Ambi Robotics, sagte, agentische Robotik habe „Produktionsdaten in Updates des Roboterverhaltens umgewandelt und so den Durchsatz unserer US-Flotte gesteigert, während die Ingenieure die Kontrolle behielten“.
Kontext: die Woche der physischen KI
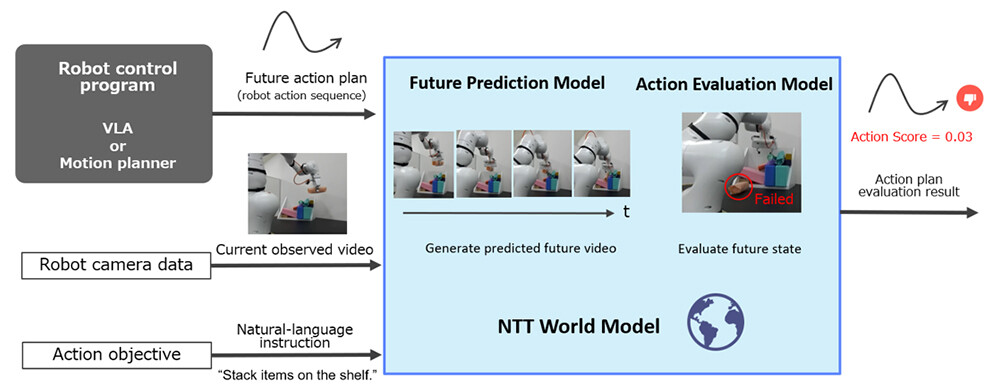
Die Arbeit reiht sich ein in zwei weitere Meilensteine der physischen KI, die diese Woche vorgestellt wurden: GR00T 2, NVIDIAs Robotermodell, ebenfalls auf der CoRL 2026 vorgestellt, und das physikbasierte Weltmodell von NTT, das Fehler vorhersagt, bevor der Roboter handelt. Gemeinsam zeigen sie eine Robotik mit KI-Agenten, die sich vom Training mit massiven Daten hin zu Systemen bewegt, die schlussfolgern, simulieren und sich selbst korrigieren.
Bildnachweis: UC Berkeley, via The Robot Report — Bildschirmfoto von RoboSimStudio.
Quellen: The Robot Report (11. November 2026) · RoboSimStudio · Graph-as-Policy (GaP) · VABAR · CoRL 2026
Transparenz: Dieser Artikel wurde mit Unterstützung künstlicher Intelligenz erstellt, auf Grundlage öffentlicher Beiträge auf X und Quellen aus dem Internet. Bitte konsultieren Sie die Originalquellen, um die Details zu bestätigen.
Von Muse