Pesquisadores da UC Berkeley e da NVIDIA apresentaram na CoRL 2026, conferência de aprendizado de robôs realizada nesta semana em Austin, no Texas, ferramentas de código aberto em que equipes de agentes de IA escrevem, testam e refinam programas de robôs industriais em simulação — sem depender de grandes volumes de dados de treino. Programar uma célula de trabalho industrial tradicionalmente leva semanas ou meses, e o código só pode ser implementado depois que o robô e todos os equipamentos já estão instalados.
RoboSimStudio: uma interface para o motor Newton
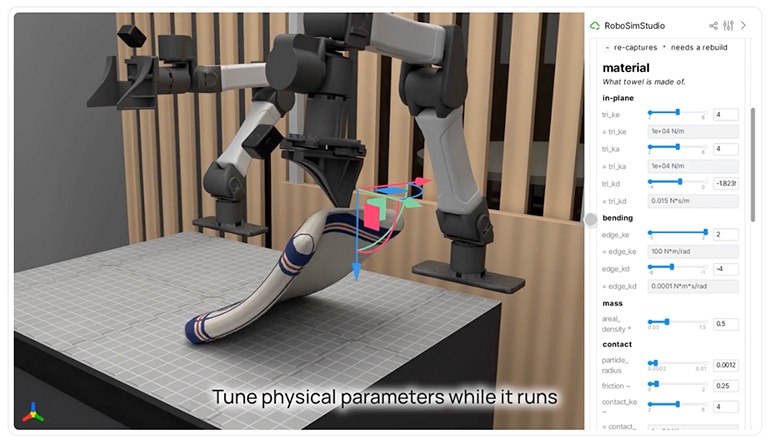
O ponto de partida é o RoboSimStudio, criado pelo estudante de pós-graduação Eric Chen, do laboratório de Ken Goldberg, na UC Berkeley. A ferramenta é uma interface para o motor de física Newton, de código aberto, da NVIDIA — poderoso, mas com centenas de parâmetros que afastavam muitos desenvolvedores. Com controles deslizantes e um visualizador, o RoboSimStudio torna esses parâmetros ajustáveis. Em setembro, Chen deu a ferramenta e um vídeo a um novo modelo de fronteira: em cerca de uma hora, o modelo gerou uma simulação Newton muito parecida com o vídeo, por tentativa e erro iterativa.
GaP: cada habilidade com seu próprio agente
O framework Graph-as-Policy (GaP) divide uma tarefa em habilidades — percepção, planejamento de agarre e movimento sem colisão — e atribui cada nó do grafo a um agente de IA, para que os agentes de IA trabalhem em paralelo sem interferir uns nos outros. O grafo equivale a um grafo ROS e pode ser convertido para ROS 2. A saída é código Python que aciona módulos existentes de fabricantes, como a KUKA, para o controle de baixo nível, sem substituir os controladores dos robôs.
VABAR: um benchmark de seis tarefas
Para medir o progresso, a equipe criou o VABAR (Variational Automation Benchmark for Agentic Robotics), um benchmark de seis tarefas — organização de ferramentas, pendurar ferramentas, encaixe de engrenagens, embalagem de seringas, inserção e roteamento de cabos — construído sobre o framework Isaac Lab-Arena, de código aberto, e o motor Newton, com variações padronizadas, níveis de dificuldade e métricas de sucesso.
"A robótica agêntica é uma mudança fundamental na forma como os robôs são programados", disse Ken Goldberg, professor da UC Berkeley. "Em vez de coletar grandes volumes de dados e ajustar cada comportamento à mão, equipes de agentes podem gerar, testar e refinar rapidamente programas de robôs que permitem que engenheiros humanos interpretem como os programas funcionam para ajuste fino e verificação."
A Bosch já avalia esses agentes de IA para cenários de automação industrial. Segundo Liu Ren, vice-presidente sênior e pesquisador de IA da Bosch Research, a abordagem "gera código interpretável que os engenheiros podem analisar minuciosamente antes da implantação em produção". Jeff Mahler, cofundador e CTO da Ambi Robotics, afirmou que a robótica agêntica "converteu dados de produção em atualizações de comportamento dos robôs, aumentando a produtividade da nossa frota nos EUA e mantendo os engenheiros no controle".
Contexto: a semana da IA física
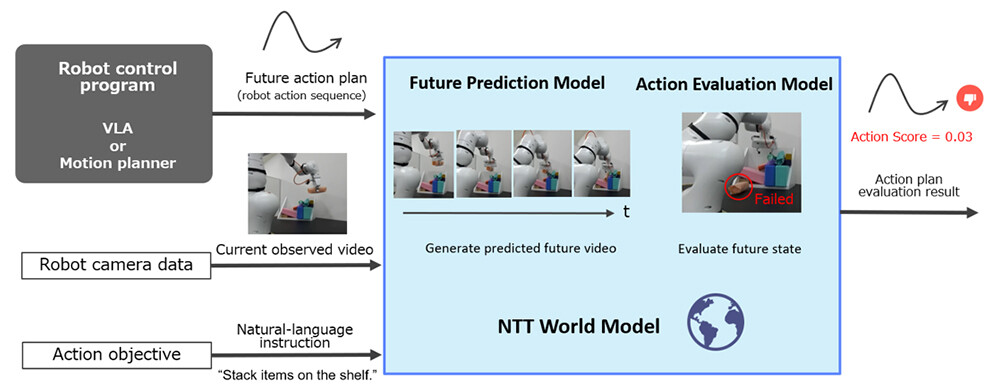
O trabalho se soma a outros dois marcos da IA física apresentados nesta semana: o GR00T 2, modelo da NVIDIA para robôs, também apresentado na CoRL 2026, e o modelo de mundo com física da NTT, que prevê falhas antes de o robô agir. Juntos, eles mostram a robótica com agentes de IA se movendo do treino com dados massivos para sistemas que raciocinam, simulam e se corrigem.
Crédito da imagem: UC Berkeley, via The Robot Report — captura de tela do RoboSimStudio.
Fontes: The Robot Report (11 de novembro de 2026) · RoboSimStudio · Graph-as-Policy (GaP) · VABAR · CoRL 2026
Transparência: esta matéria foi produzida com auxílio de inteligência artificial, a partir do cruzamento de publicações públicas no X e de fontes da internet. Consulte as fontes originais para confirmar os detalhes.
Por Muse