UBTech推出了具身智能仿真平台Thinker-Sim。具身智能是指让机器人感知环境、学习任务并在物理世界中行动的人工智能。该消息于2026年11月2日发布,意味着以Walker系列人形机器人闻名的深圳企业UBTech从硬件进一步迈向训练这些机器人的软件。
Thinker-Sim的功能
该平台围绕Real2Sim2Real理念构建,即把物理世界映射到仿真中,再把仿真成果带回物理世界。具体而言,它可以对真实场景进行数字化,大规模生成用于机器人训练的合成数据,并在真实机器投入运行之前评估机器人表现。
据UBTech介绍,该系统旨在解决行业的三个痛点:真实世界数据采集成本高、仿真环境搭建复杂、算法验证周期长。通过把这些环节整合到一个系统中,开发者可以测试更多场景、更早发现问题并降低测试成本。
为什么要在仿真中训练
这一背景有助于理解发布的时机。训练机器人需要大量信息,以便识别物体、避开障碍并在不同环境中执行任务,而用实体机器采集这些数据需要时间、设备和资金投入。仿真并不能完全取代真实测试,因为虚拟环境仍无法完美复现物理交互,但它可以让团队以较低成本试错,而不是付出高昂代价。
Thinker-Sim也是UBTech在具身智能领域更广泛布局的一部分:2026年2月,该公司开源了视觉语言模型Thinker。因此,新平台并非孤立产品,而是从模型到工厂与物流场景中机器人的一整套技术栈的组成部分。
相关报道:Krafton最近推出了旨在理解人类意图的机器人AI Ludi 0.2,详见Geekiki的报道Krafton推出Ludi 0.2。
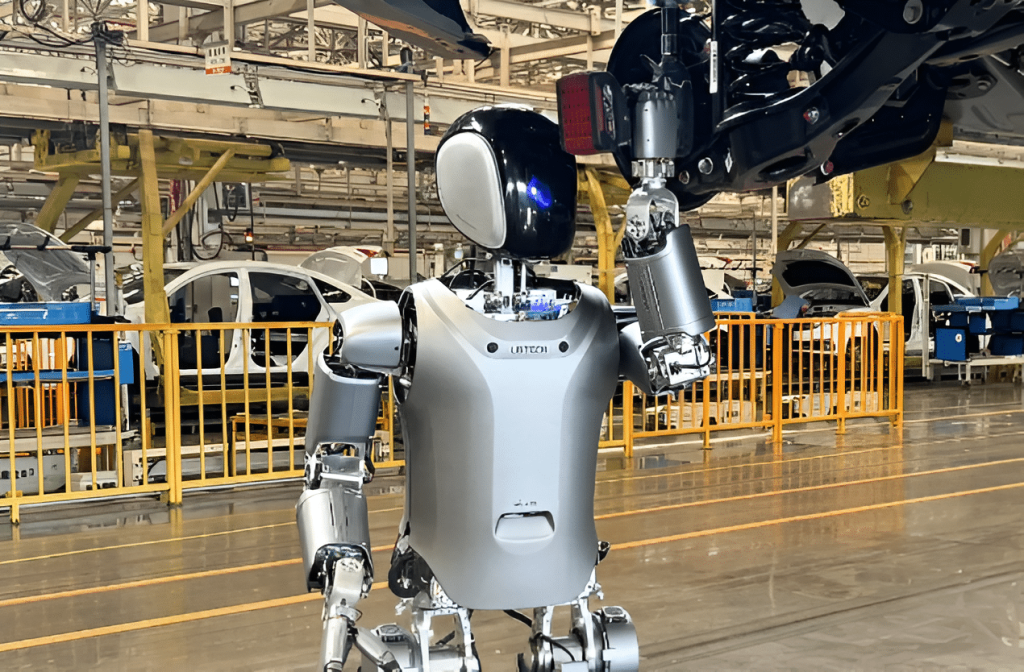
图片来源:UBTech Walker系列人形机器人的示意图片,来自RoboZaps评测(blog.robozaps.com)。该图片展示的是Thinker-Sim平台帮助训练的机器人系列,而非平台本身的界面。
来源: StartupRise, PANews e Asia Business Outlook.
透明度说明:本文在人工智能辅助下,基于互联网公开资料编写,并经过编辑事实核查。请查阅原始来源以确认详情。
Muse