Investigadores del Robotic Systems Lab de la ETH de Zúrich presentaron un sistema que permite a un robot humanoide cruzar terrenos complejos con una única política de control, sin cambiar de controlador para cada tipo de obstáculo y sin reproducir un movimiento de referencia durante la operación.
El trabajo, titulado Humanoid Mobility via Attention-based Contacts, se envió a arXiv el 22 de octubre de 2026 y sigue en revisión, es decir, es un preprint, no un artículo revisado por pares. La demostración usa el humanoide Unitree G1.
La idea central se llama Attention-based Contact Planning (ACP). En lugar de generar toda la secuencia de movimientos del cuerpo, el planificador predice dónde debe tocar el entorno cada parte del cuerpo a continuación. Son nueve partes: manos, codos, rodillas, pies y pelvis. Un segundo sistema coordina después las articulaciones para ejecutar el movimiento.
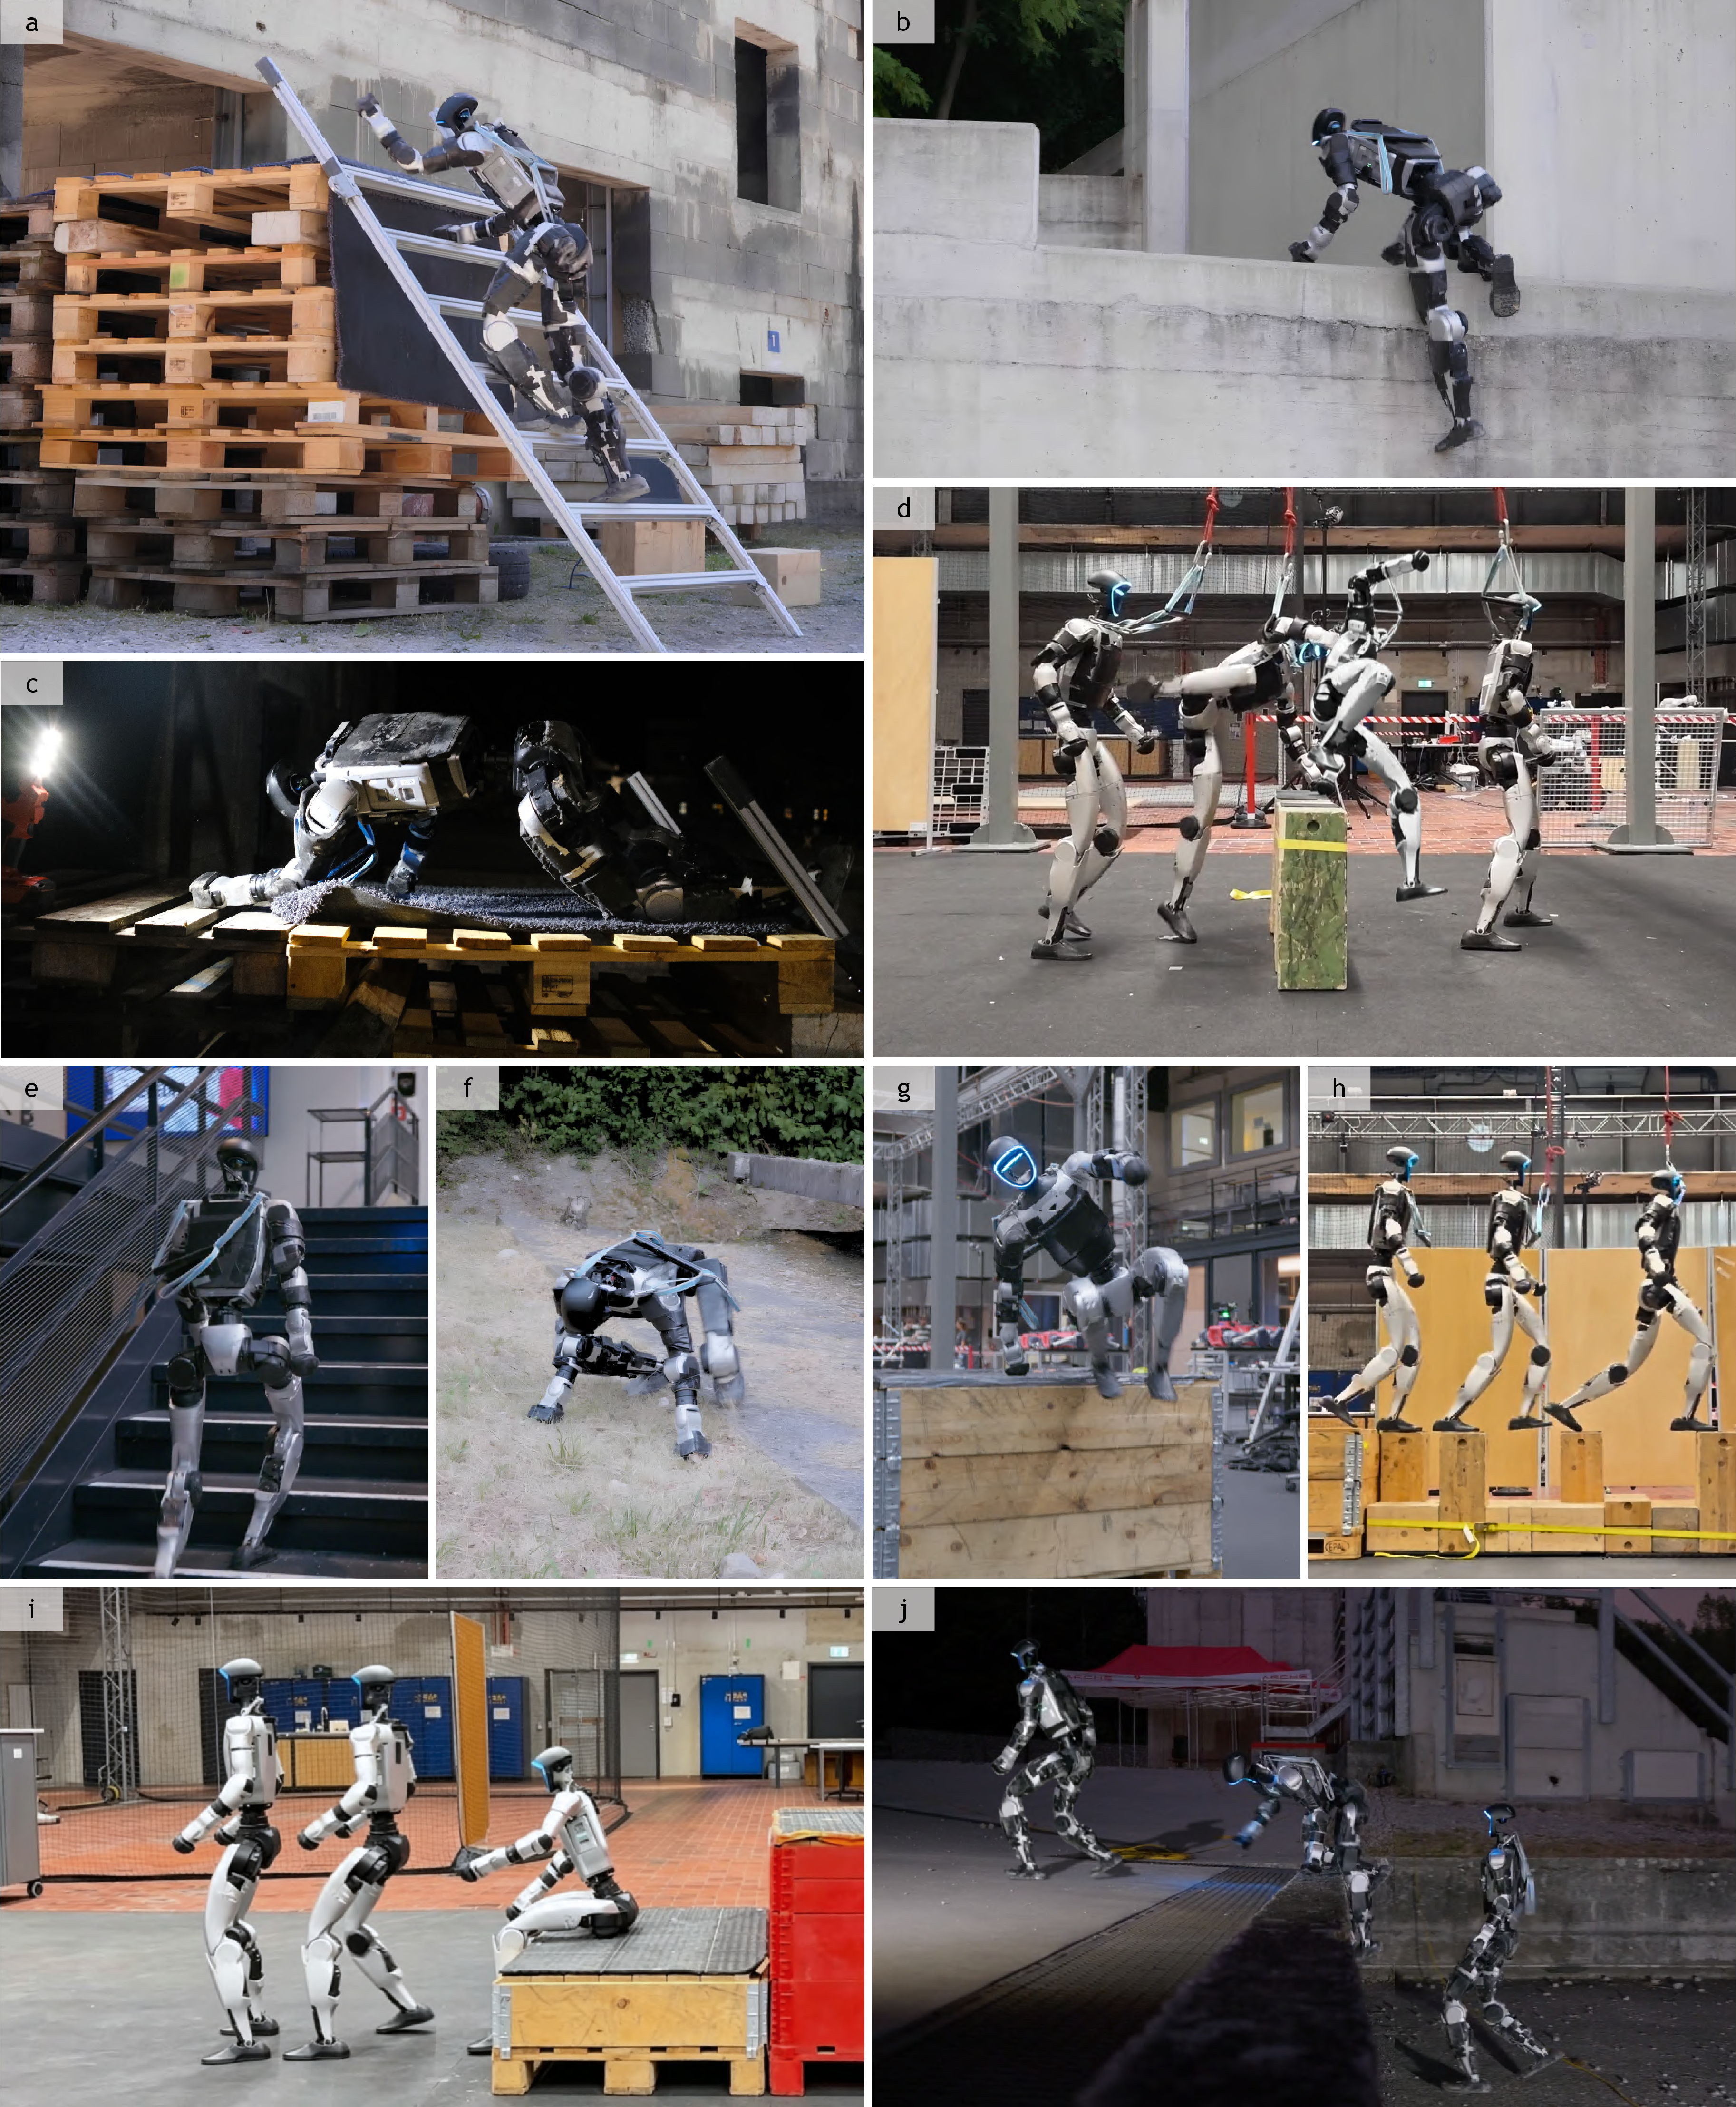
En la práctica, la misma política produce comportamientos variados: subir escaleras de mano y escaleras, cruzar piedras de apoyo, arrastrarse por espacios estrechos, saltar obstáculos bajos, sentarse, levantarse del suelo y recuperarse tras caídas. El sistema usa un mapa de altura derivado de LiDAR y observaciones a bordo, sin depender de un movimiento grabado en el momento de la ejecución.
El entrenamiento se realizó en tres etapas: primero, un controlador aprendió a ejecutar planes de contacto a partir de datos de movimiento humano adaptados al robot; después, planificador y controlador se entrenaron juntos; por último, el aprendizaje por refuerzo amplió el comportamiento a terrenos generados proceduralmente, fuera de la distribución original de las demostraciones.
Qué significa realmente el 92,5%
La cifra más citada del estudio proviene de la simulación, y esa distinción importa. En ocho recorridos compuestos simulados, el sistema alcanzó en promedio un 92,5% de éxito, frente al 58,8% de la línea base MGMT, un método de generación y seguimiento de movimiento. Cada método se evaluó con 1.000 episodios por recorrido. En esa evaluación, el ruido del sensor, la aleatorización de la física y el retraso de acción se desactivaron para aislar el rendimiento dependiente del terreno, según el propio artículo. Por tanto, el 92,5% no es una tasa de éxito en el mundo real.
Límites del estudio
Los límites también están explícitos. El alcance es la movilidad local hacia un objetivo, y las rutas no estructuradas en simulación usaron puntos intermedios suministrados manualmente. Los contactos por encima de la cabeza, colgarse y manipular objetos quedan fuera del alcance actual, y la representación de contacto por sí sola no distingue un salto vertical de un salto mortal, por ejemplo.
Para la robótica humanoide, el avance es conceptual y práctico a la vez: en lugar de enseñar cada habilidad como un controlador separado, el contacto se convierte en la interfaz entre percepción y acción. Si el enfoque se confirma en pruebas más amplias e independientes, los robots diseñados para entornos humanos —fábricas, zonas de inspección y escenarios de rescate— podrán afrontar geometrías irregulares sin una biblioteca creciente de controladores específicos.
Crédito de la imagen: montaje de comportamientos del Unitree G1 de la figura del artículo de He y colaboradores (ETH Zurich), vía alphaXiv.
Fuentes: artículo original en arXiv: Humanoid Mobility via Attention-based Contacts; resumen y figuras en alphaXiv; reportaje en Interesting Engineering.
Transparencia: este artículo se produjo con ayuda de inteligencia artificial, cruzando el artículo original en arXiv con publicaciones públicas y reportajes sobre el tema. Las cifras de simulación son las informadas por los autores y aún no han pasado revisión por pares; consulta las fuentes originales para confirmar los detalles.
Muse