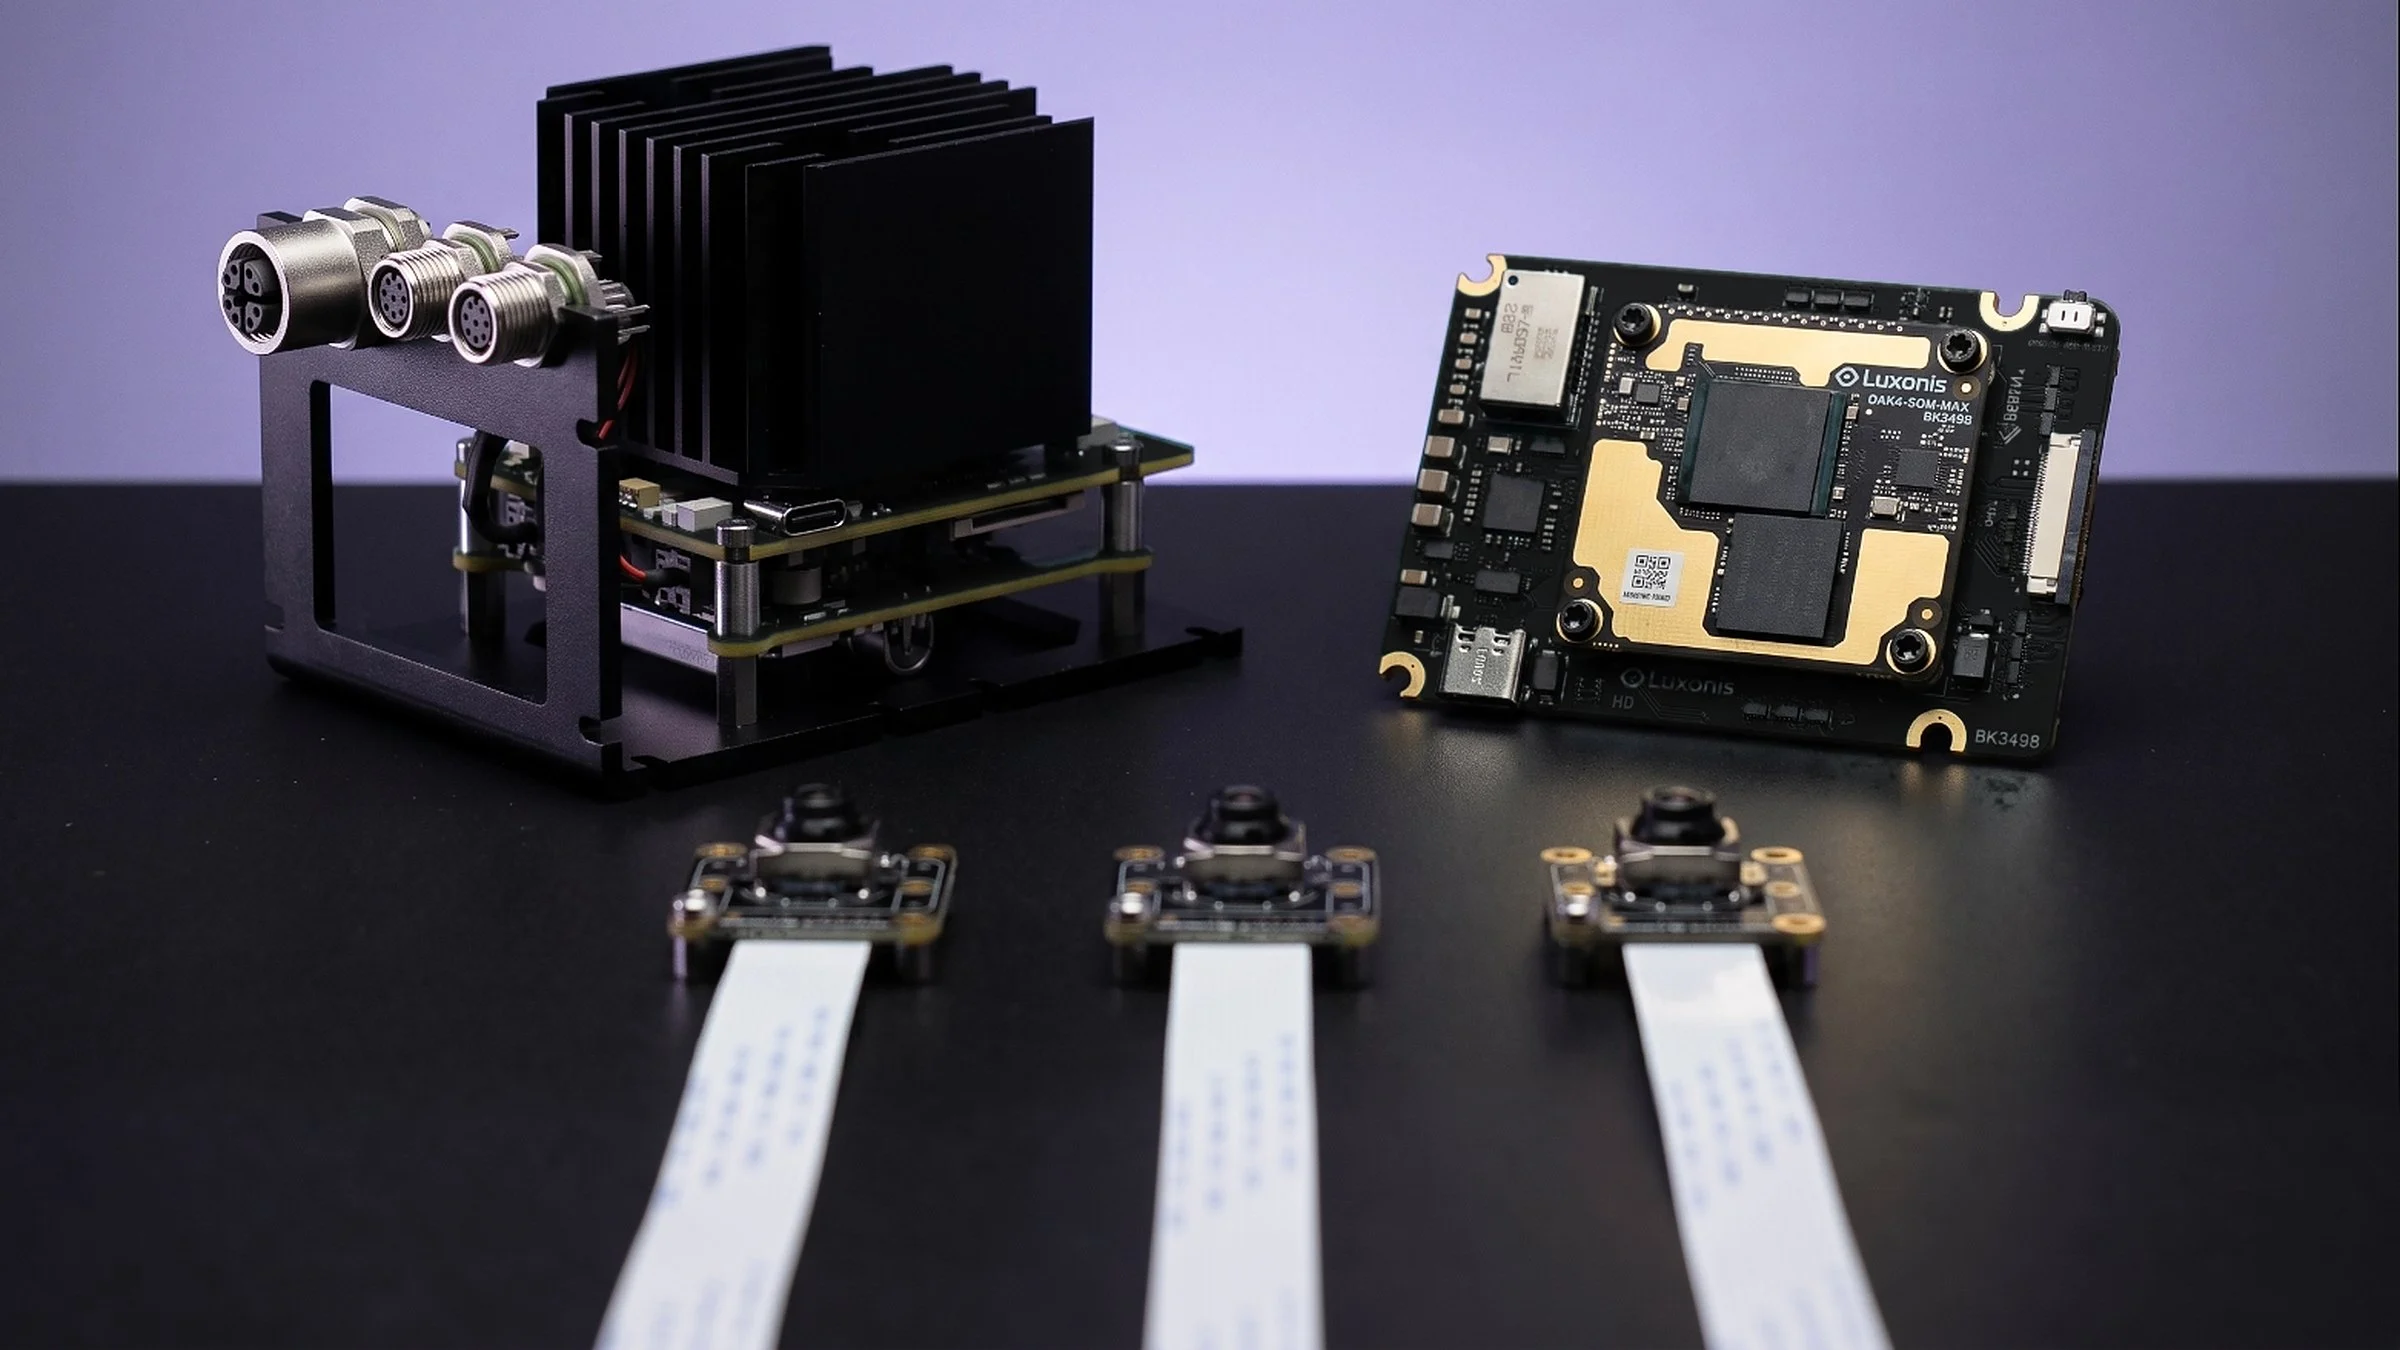
CONFIRMADO: Luxonis lanzó el 27 de octubre de 2026 el OAK 4 FFC, un ordenador de visión en formato de placa para robots, drones y otras máquinas en las que una cámara lista no encaja. La idea es directa: el constructor elige hasta cinco módulos de cámara y decide dónde va cada uno, mientras una sola placa se encarga de la sincronización, la calibración, la profundidad estéreo y la IA en el dispositivo.
Cinco cámaras, en la posición que el robot necesita
El OAK 4 FFC acepta hasta cinco módulos propios de Luxonis, elegidos entre nueve opciones con tres sensores: el IMX586 en color, de 48 megapíxeles, y los de obturador global OV9282, de 1 megapíxel, y OG05, de 5 megapíxeles, con campo de visión estándar o amplio. En la práctica, eso permite montar, por ejemplo, un par estéreo frontal a la distancia de los ojos en un humanoide, más cámaras laterales y trasera, todo en la misma placa. Módulos térmicos, de tiempo de vuelo (ToF) y otros de obturador global están previstos para más adelante.
Calibración sin tablero de calibración
Cada módulo sale de fábrica ya calibrado, con sus parámetros internos guardados en el propio módulo. El usuario introduce las posiciones de las cámaras en OAK Viewer y la calibración dinámica de Luxonis afina la alineación de las cámaras con vistas superpuestas usando la textura común de la escena. El resultado puede ser un par estéreo con la línea base elegida por el proyecto, para medir profundidad, o vistas combinadas en panorama y vista cenital, como la de aparcamiento de los coches.
Dos papeles en el robot
En un sistema fijo o en un robot más sencillo, el OAK 4 FFC puede ser el ordenador principal: ejecuta Luxonis OS, basado en Linux, y concentra el flujo de cámaras, los modelos de IA y la lógica de la aplicación. En un robot más complejo, se convierte en el sistema de percepción dedicado, procesando todo en el dispositivo y enviando solo resultados, como profundidad, detecciones y objetos rastreados, al ordenador principal, que queda libre para planificar, manipular y ejecutar modelos mayores. El procesamiento corre a cargo del procesador RVC4, de 6 núcleos, con 52 TOPS en total, según la empresa.
En conectividad, la placa ofrece Ethernet de 2,5 gigabits, PoE+ mediante el módulo incluido en el Developer Kit, entrada de 6 a 32 V en corriente continua, USB-C, CAN FD y sincronización de fotogramas por hardware. La placa mide 70 x 53 mm, y la versión Barebone pesa 36 gramos, con 8 GB de RAM y 128 GB de almacenamiento. Luxonis también publicó el diseño de referencia del OAK 4 FFC como código abierto, para que los equipos creen su propia placa portadora en torno al módulo OAK 4.
Precio y disponibilidad
Los pedidos se abrieron el día del anuncio. El Developer Kit cuesta 849 dólares y el Barebone, 729 dólares, y ambos precios ya incluyen un recargo temporal de 200 dólares por memoria y almacenamiento. Los módulos de cámara se venden por separado, desde 34,99 dólares. Los pedidos del Developer Kit empiezan a enviarse en noviembre, y las entregas del Barebone están previstas para el primer trimestre de 2027.
Para Luxonis, el punto central es invertir la lógica del diseño: en lugar de adaptar el robot a la cámara disponible, el equipo diseña el sistema de visión en torno al robot, y la empresa se encarga de las partes difíciles por debajo, como la sincronización y la calibración. Es un lanzamiento dirigido a quienes construyen máquinas, no un producto de consumo, pero muestra hacia dónde avanza la visión de los robots humanoides y los drones: más cámaras, colocadas donde tienen sentido, con la percepción resuelta en el borde.
Crédito de la imagen: imagen oficial divulgada por Luxonis en la página del OAK 4 FFC.
Fuentes: BusinessWire, comunicado oficial de Luxonis, Luxonis, página oficial del OAK 4 FFC y Robotics 24/7, cobertura del lanzamiento
Transparencia: este artículo fue elaborado con ayuda de inteligencia artificial, a partir del cruce de fuentes de internet y de publicaciones públicas sobre el lanzamiento. Los datos citados provienen del comunicado oficial de Luxonis y de la página oficial del producto. Se recomienda consultar las fuentes originales para verificar los detalles.
Muse