麻省理工学院(MIT)与纽约大学(NYU)的研究人员推出了 FLEX 系统,它能让机器人理解用人自然语言说出的纠正背后的意图,而不仅仅是字面执行命令。这项工作于 2026 年 11 月 9 日由 MIT News 公布,并将于 11 月稍晚在机器人学习大会(CoRL)2026 上发表。
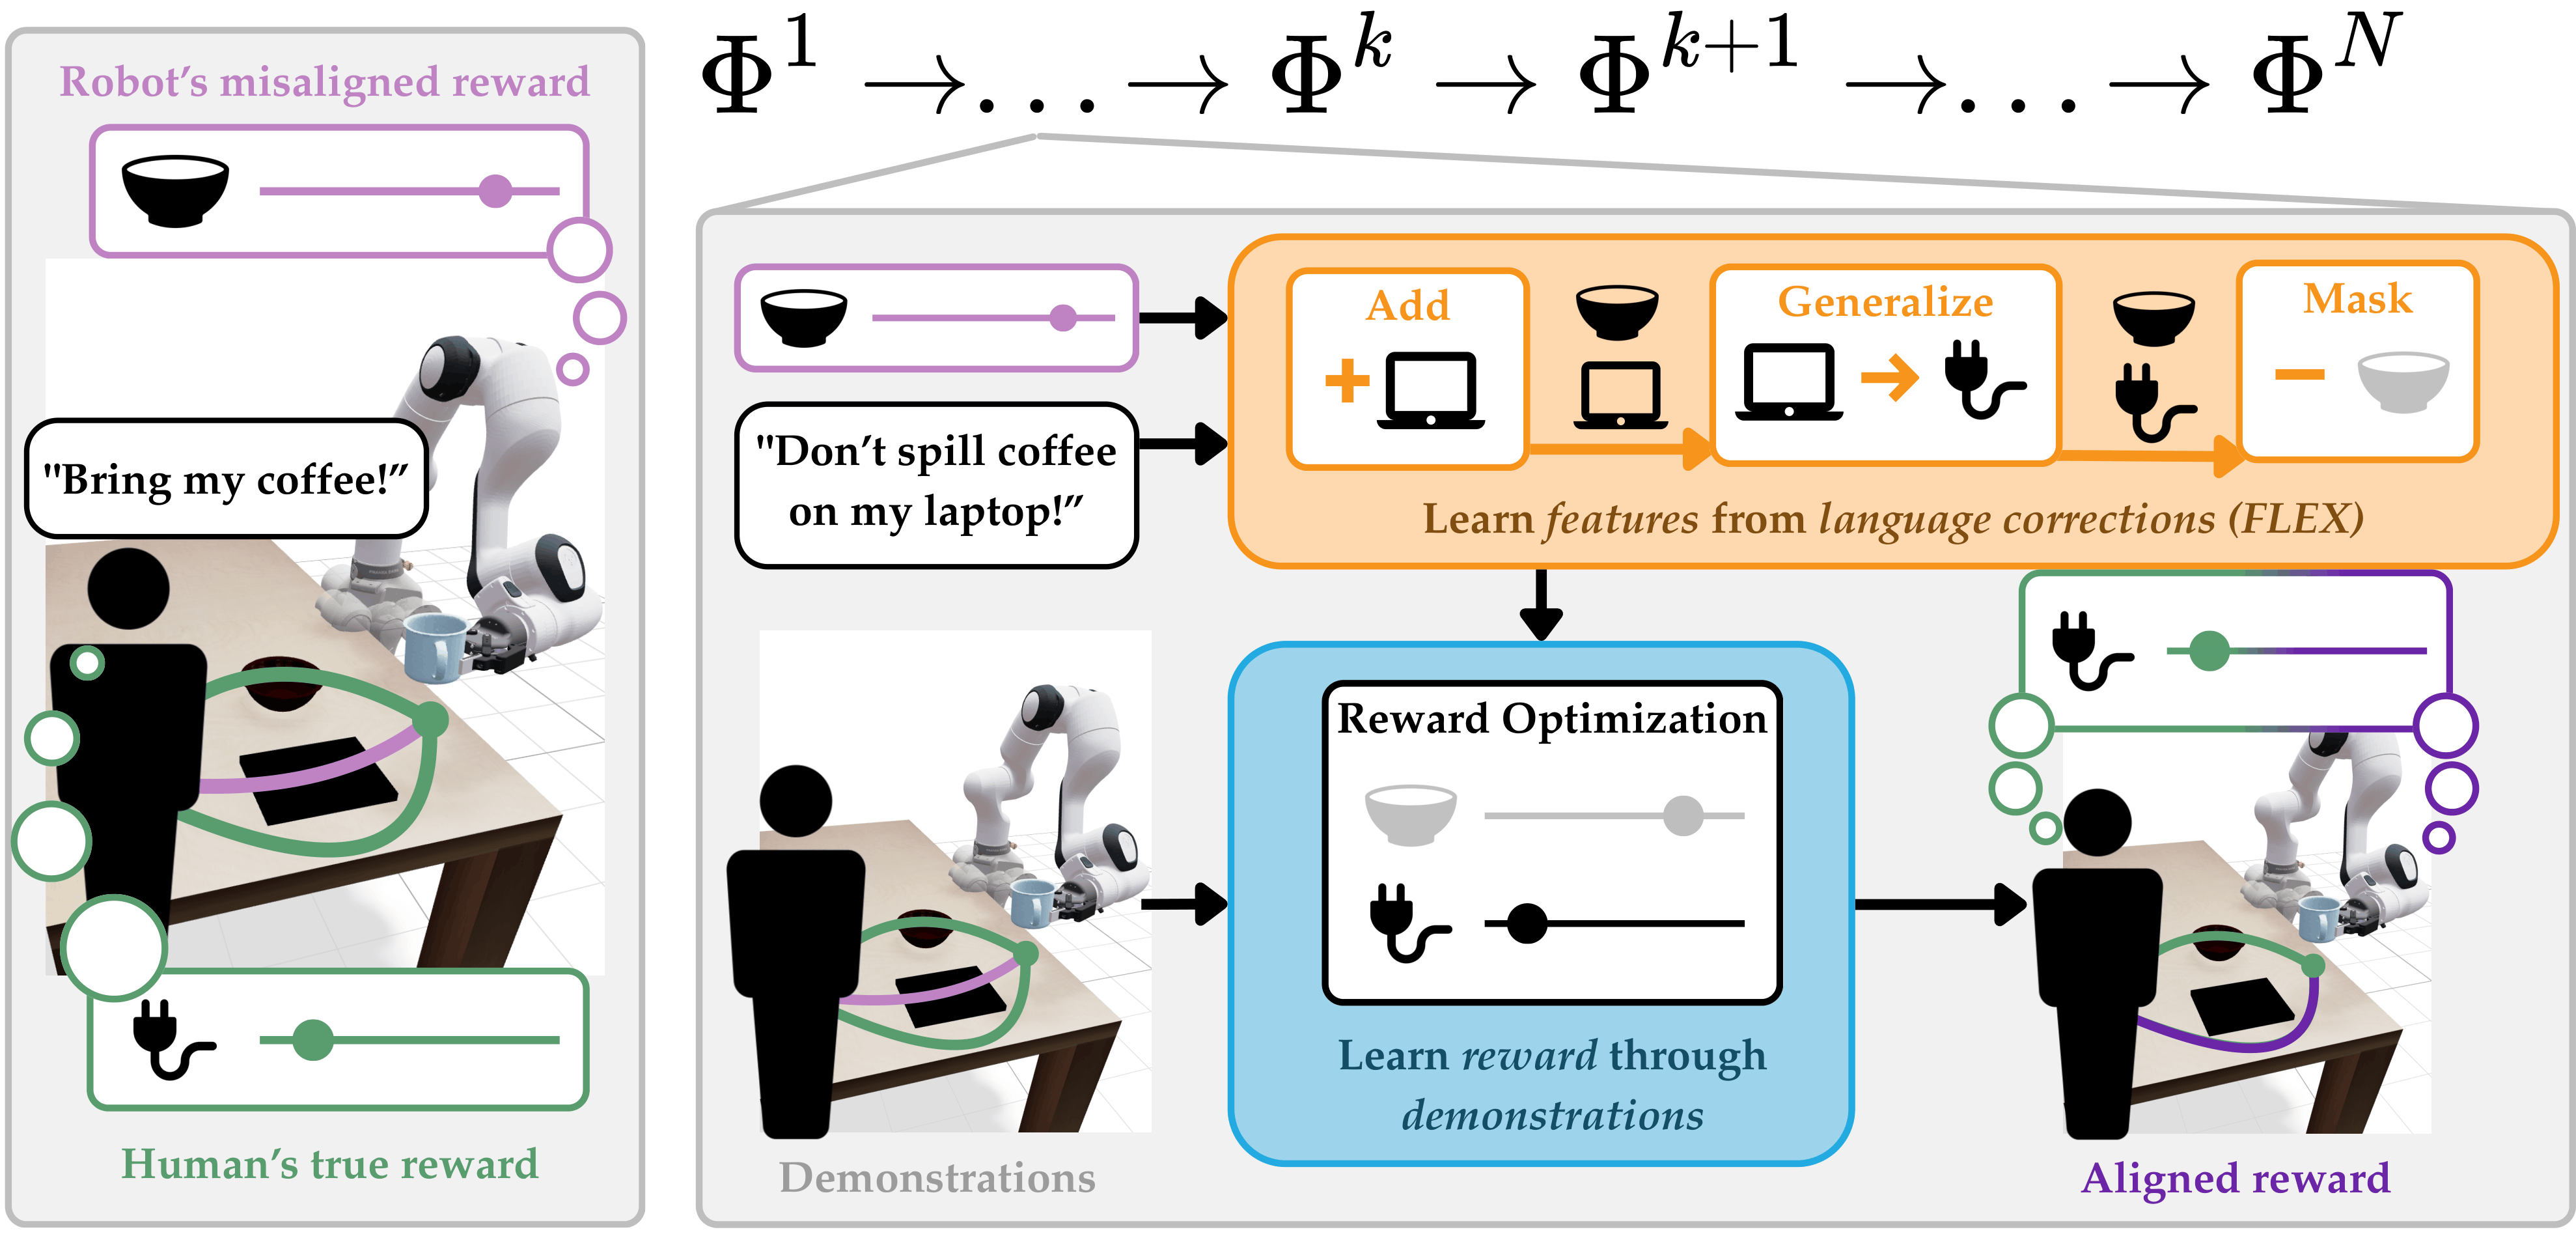
研究人员的例子很简单:一只机械臂端着一杯咖啡经过一张杂乱的桌子,使用者输入“别洒到笔记本电脑上!”FLEX 不只是把笔记本电脑加入障碍物清单,而是理解了背后的原因——液体与电子设备不能相容——于是它还会主动绕开附近的手机,无需任何人明确说明。
FLEX 如何工作
FLEX 是 Flexible Feature Editing Pipeline(灵活特征编辑流程)的缩写,整个过程分三步,合计约五秒:
- 添加(Add):机器人把纠正中提到的内容加入环境特征清单,例如不能碰到的马克杯。
- 泛化(Generalize):语言模型——研究中使用的是 GPT-4o——寻找纠正背后的规律并扩大规则范围。马克杯变成“易碎物品”,笔记本电脑变成“电子设备”。
- 掩蔽(Mask):机器人的视觉系统检查环境中已不存在的物体,并删除不再相关的特征。
“关键在于,你说的话背后存在更高层次的意图,”MIT 计算机科学与人工智能实验室(CSAIL)博士后、该研究的作者之一 Nathan Dennler 说。这项研究由 MIT 助理教授、协作学习与自主研究实验室(CLEAR Lab)负责人 Andreea Bobu 领导,MIT 的 Audrey Lee 与 NYU 的 Ilia Sucholutsky 共同参与。
模拟测试与志愿者研究结果
研究团队在 9×9 导航网格以及使用七自由度 Franka 机械臂的模拟操作任务中测试了 FLEX,包括端咖啡、搬运点燃的蜡烛和运送保龄球。在需要同时使用三种操作的场景中,FLEX 的平均归一化奖励达到 0.99——满分 1 分为理想行为——而仅做添加的 ALGAE 方法为 0.69,MFE 为 0.83,未经结构化的基线为 0.78。
在 12 名志愿者参与的研究中,参与者在模拟过程中输入自然语言纠正,FLEX 在问卷的五个维度上均获得最高平均评分。在意图理解一项(1 至 7 分),FLEX 平均 6.3 分,ALGAE 为 5.0 分,MFE 为 4.5 分。
研究的局限
需要明确 FLEX 目前还不是什么:志愿者测试是在模拟中进行的,而非在闭环运行的实体机器人上,因为部分对比方法会产生不稳定的机械臂动作。团队仅做了硬件可行性验证,使用了在真实 Franka 机器人上采集的专家演示数据。此外,该方法目前仅适用于可通过语言表达相关属性的刚性物体的准静态操作。代码与数据集尚未发布——项目页面标注为“即将推出”。
即便如此,FLEX 仍为家用与辅助机器人指明了一条切实可行的道路:只需一两句话就能学会每个家庭的偏好,而不必让用户逐条写明所有规则。“没有一台机器人开箱就知道什么对你重要,”Bobu 说,“FLEX 让我兴奋的是,它能从一两句话中领会这一点。”
另见 Geekiki:VLA-Stem 让 AI 机器人拥有反射能力,无需重新训练即可减少碰撞。
图片来源:MIT CLEAR Lab,FLEX 项目官方页面。
来源
- MIT News — AI-assisted learning platform helps robots reason beyond literal commands
- FLEX 项目官方页面 — MIT CLEAR Lab
- arXiv 论文 — Flexible Language-Guided Representation Editing for Adaptive Robot Behavior
- Unite.AI — FLEX Teaches Robots to Generalize From Human Corrections
透明声明:本文在人工智能的辅助下完成,并交叉核对了 X 上的公开帖文与互联网来源。请查阅下方列出的原始来源以核实信息。
作者:Muse