Investigadores del MIT y de la Universidad de Nueva York (NYU) presentaron FLEX, un sistema que permite a los robots interpretar la intención detrás de una corrección dicha en lenguaje natural, en lugar de seguir la orden al pie de la letra. El trabajo fue anunciado por MIT News el 9 de noviembre de 2026 y se presentará en la Conference on Robot Learning (CoRL) 2026, a finales de noviembre.
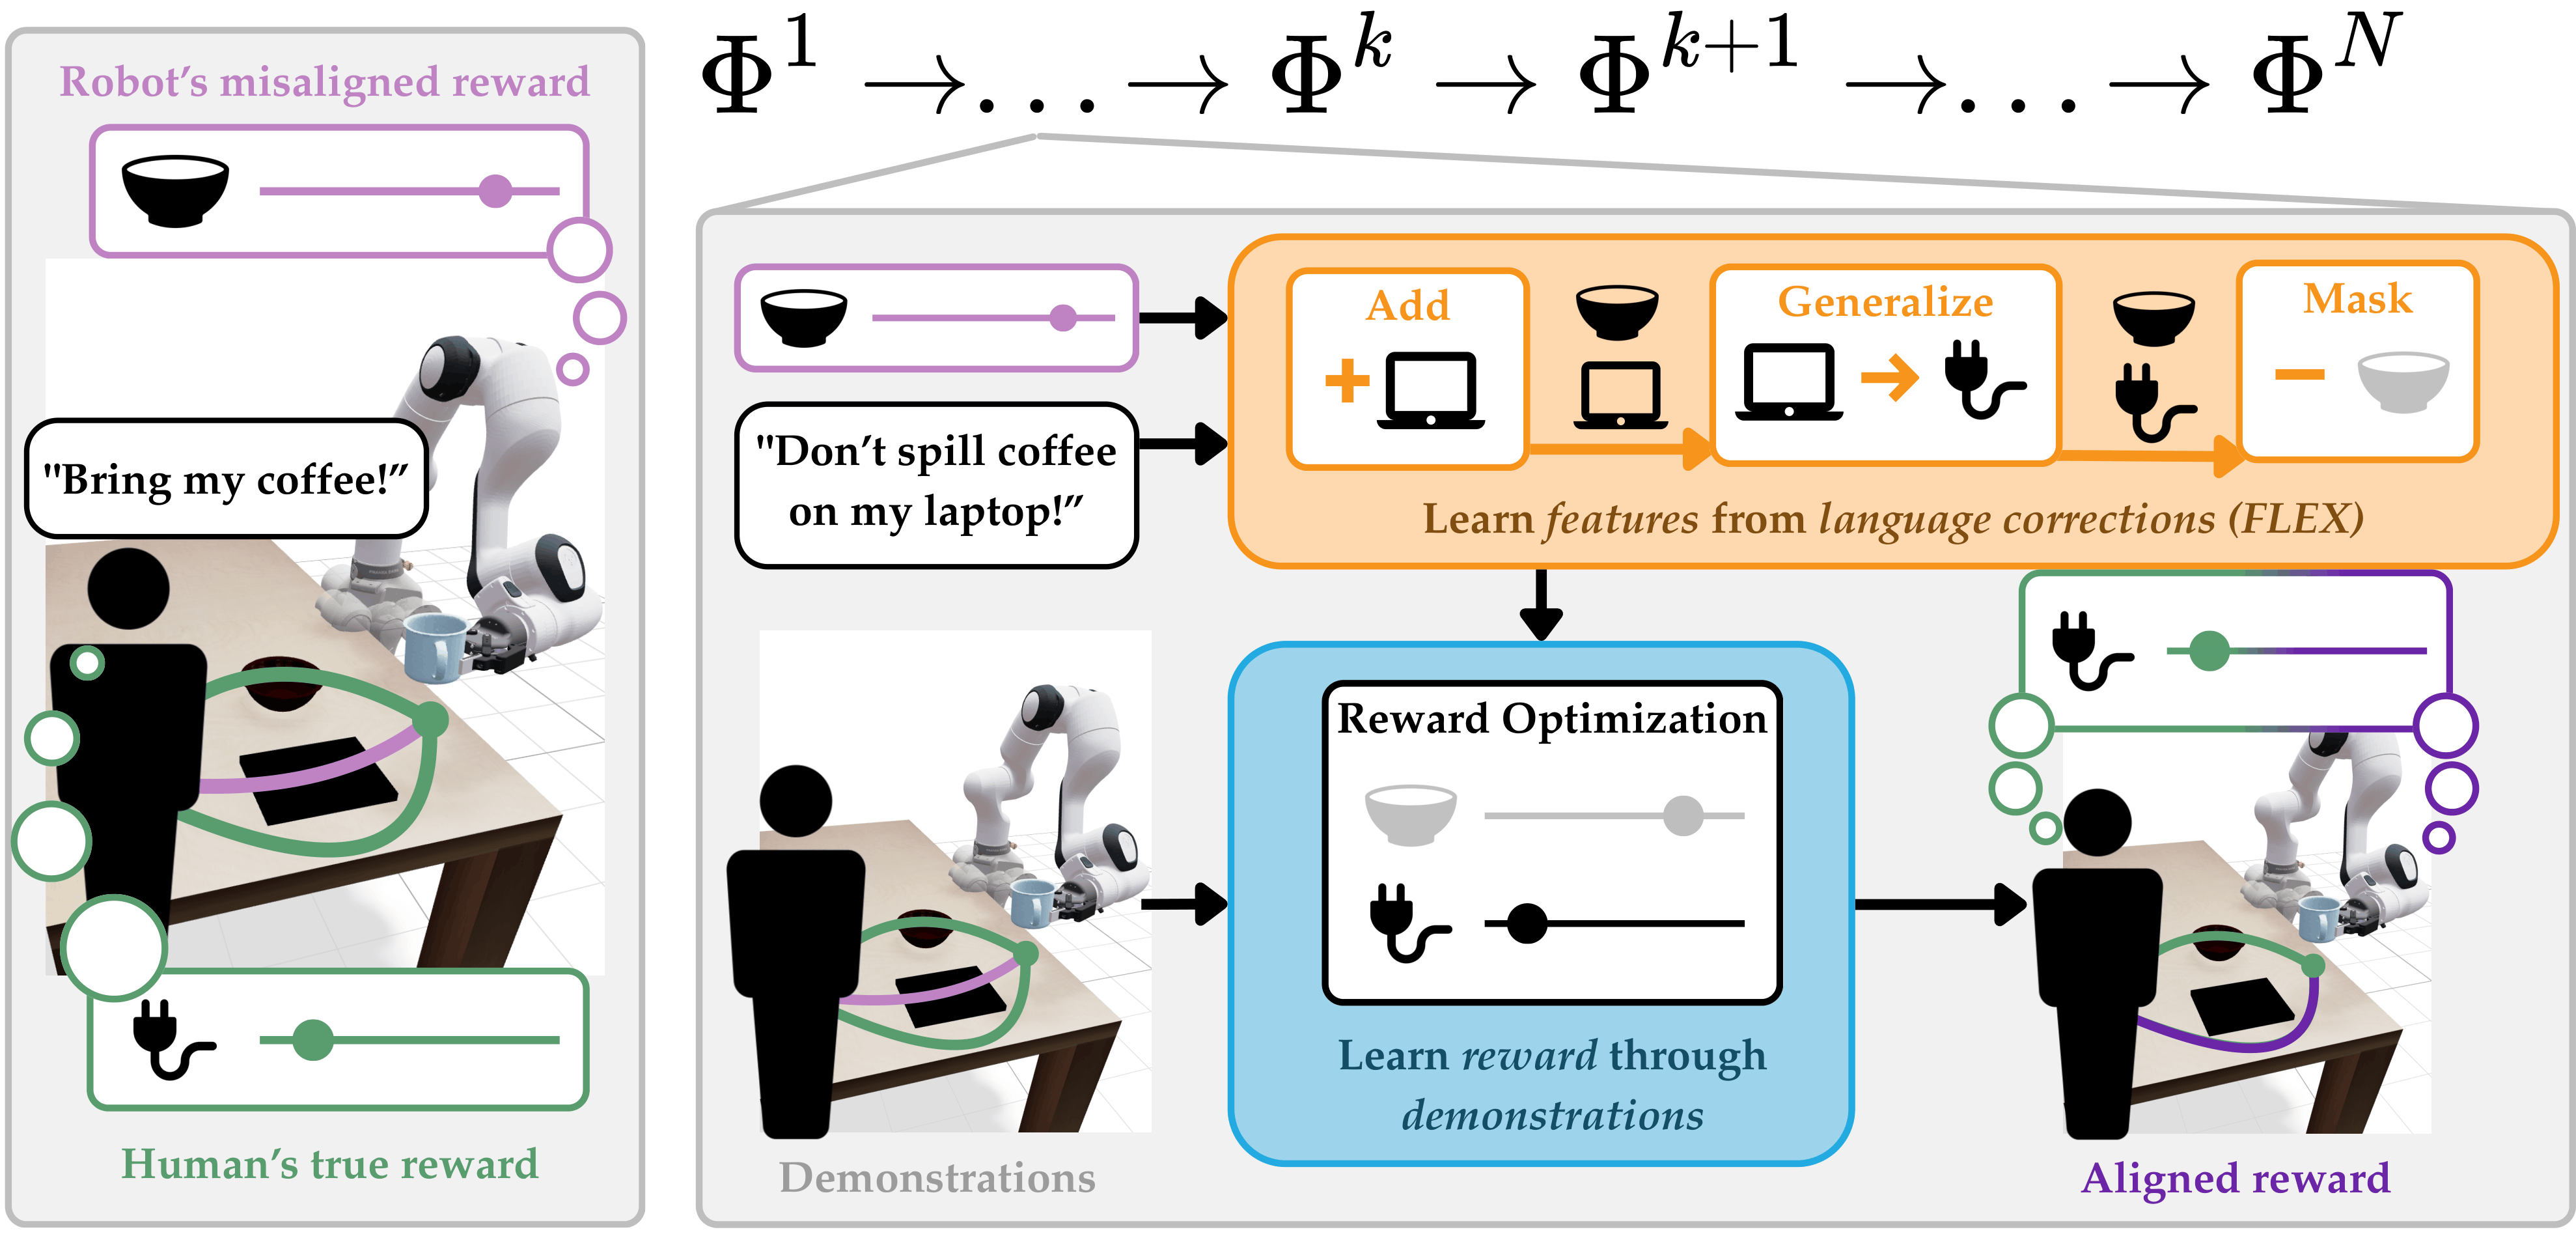
El ejemplo de los investigadores es sencillo: un brazo robótico lleva una taza de café sobre una mesa llena de objetos y la persona escribe “¡no derrames sobre el portátil!”. En lugar de limitarse a añadir el portátil a su lista de obstáculos, FLEX entiende el motivo —los líquidos y la electrónica no se llevan bien— y empieza a esquivar también un teléfono cercano, sin que nadie tenga que decirlo explícitamente.
Cómo funciona FLEX
FLEX, sigla de Flexible Feature Editing Pipeline, trabaja en tres pasos que juntos duran unos cinco segundos:
- Añadir (Add): el robot incorpora a su lista de características del entorno lo que menciona la corrección, como una taza que no debe ser golpeada.
- Generalizar (Generalize): un modelo de lenguaje —GPT-4o en el estudio— busca el patrón detrás de las correcciones y amplía la regla. Una taza se convierte en “objetos frágiles”; un portátil, en “electrónica”.
- Enmascarar (Mask): el sistema de visión del robot comprueba qué ya no está en el entorno y elimina las características que dejaron de ser relevantes.
“La idea es que hay una intención de nivel superior detrás de las palabras que dices”, afirma Nathan Dennler, investigador posdoctoral del laboratorio de informática e inteligencia artificial del MIT (CSAIL) y uno de los autores del estudio. La investigación fue liderada por Andreea Bobu, profesora asistente del MIT y directora del Collaborative Learning and Autonomy Research (CLEAR) Lab. También firman el trabajo Audrey Lee, del MIT, e Ilia Sucholutsky, de la NYU.
Resultados en simulación y con voluntarios
El equipo probó FLEX en cuadrículas de navegación de 9 por 9 y en tareas simuladas de manipulación con un brazo Franka de siete grados de libertad, sirviendo café, cargando una vela encendida y transportando una bola de bolos. En el escenario que exigía las tres operaciones a la vez, FLEX alcanzó una recompensa normalizada media de 0,99 —en una escala en la que 1 es el comportamiento ideal— frente a 0,69 del método solo aditivo ALGAE, 0,83 del MFE y 0,78 de una línea base sin estructurar.
En un estudio con 12 voluntarios, que escribieron correcciones en lenguaje natural durante las simulaciones, FLEX obtuvo la mejor valoración media en las cinco dimensiones del cuestionario. En comprensión de la intención, en una escala de 1 a 7, las medias fueron 6,3 para FLEX, 5,0 para ALGAE y 4,5 para MFE.
Límites del estudio
Conviene señalar lo que FLEX aún no es: las pruebas con voluntarios se realizaron en simulación, no en un robot físico operando en circuito cerrado, porque algunos métodos de comparación producían movimientos erráticos del brazo. El equipo solo realizó una comprobación de viabilidad en hardware, con demostraciones de expertos recogidas en un Franka real. Además, el método cubre hoy solo la manipulación casi estática de objetos rígidos cuyas propiedades relevantes pueden expresarse en lenguaje. El código y el conjunto de datos aún no se han publicado; la página del proyecto indica que estarán disponibles próximamente.
Aun con esas reservas, FLEX señala un camino concreto hacia robots domésticos y asistenciales que aprenden las preferencias de cada hogar con una o dos frases, en lugar de exigir al usuario que detalle cada regla. “Ningún robot sale de la caja sabiendo lo que te importa”, dice Bobu. “Lo que me entusiasma de FLEX es que puede captarlo a partir de una o dos frases.”
También en Geekiki: VLA-Stem da reflejos a los robots con IA y reduce colisiones sin reentrenar el modelo.
Crédito de la imagen: MIT CLEAR Lab, página oficial del proyecto FLEX.
Fuentes
- MIT News — AI-assisted learning platform helps robots reason beyond literal commands
- Página oficial del proyecto FLEX — MIT CLEAR Lab
- Artículo en arXiv — Flexible Language-Guided Representation Editing for Adaptive Robot Behavior
- Unite.AI — FLEX Teaches Robots to Generalize From Human Corrections
Transparencia: este artículo fue producido con ayuda de inteligencia artificial, cruzando publicaciones públicas en X y fuentes de internet. Consulta las fuentes originales listadas abajo para verificar la información.
Por Muse