2026年10月30日,清华大学、智元机器人(AgiBot)与无问芯穹(Infinigence AI)发布了群体经验学习范式CEL(Collective Experience Learning)。该方法让机器人从彼此的经验中学习,而不只是依赖人类示范。已确认:以下发布信息和数据来自项目官方页面及其arXiv技术报告,并有中国媒体同日报道佐证。
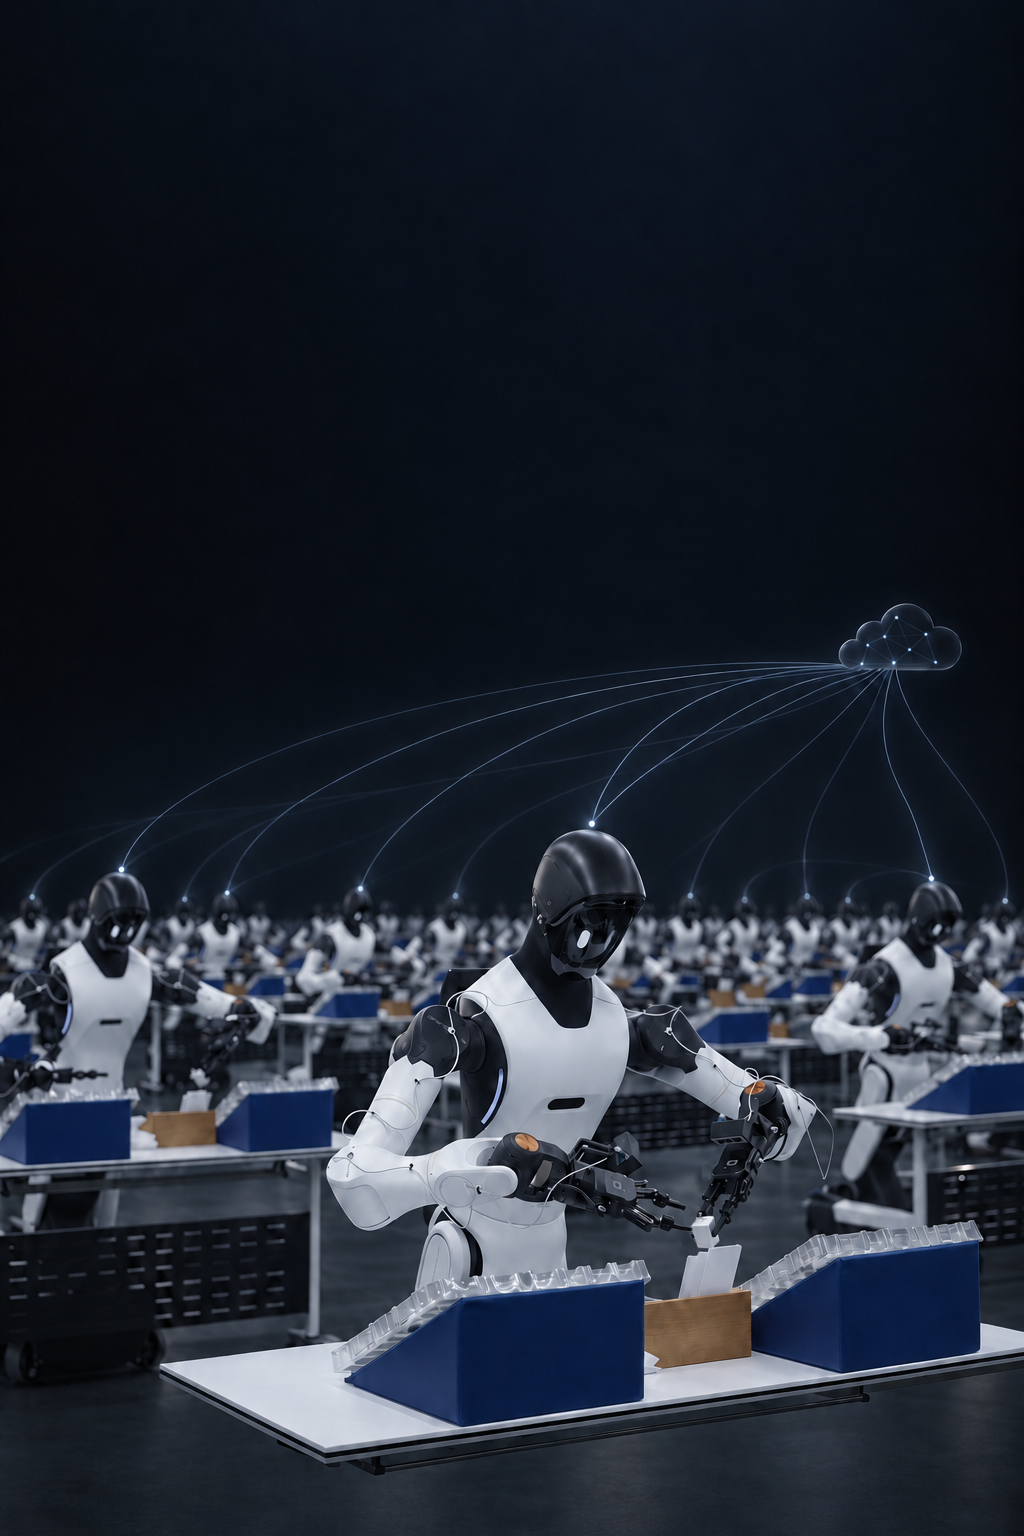
核心思路易于理解、难以落地:每台机器人在真实作业中记录成功与失败。成功轨迹进入共享经验池,成为其他机器人的参考。于是,一台机器人在某个步骤受挫时,可以检索同伴在相似情境下的成功片段,而不必等待专家逐台示范纠正动作。
该方法由两个部分支撑。FERT(失败引导经验检索微调)以失败情境为查询,检索成功经验并在训练中优先采样。FATS(容错异步训练系统)即使个别机器人离线也能让数据采集继续进行,通过HotSwarm实现本地恢复,并通过SwarmLink协调数据。
测试涵盖五项真实任务:插花、叠衣服、手机充电、凳子组装和手机包装。策略在两台未参与训练数据采集的智元G2机器人上评估,每台进行60次测试且无人干预。据项目介绍,经过群体学习后,平均成功率达到97.3%。
最突出的案例是多步骤的工业任务手机包装:在120次测试中,成功率从79.2%提升至98.3%,失败次数从25次降至2次。手机充电的成功率从60.0%提升至97.5%。项目还报告了规模效应:在单台机器人采集时间不变的情况下,训练集群从16台扩大到96台,手机包装成功率从86.7%提升至98.3%。
规模化运行同样经过测量。在一次96台机器人的运行中,尽管22台机器人发生30起故障,集群仍采集了9834个回合,故障造成的机时损耗仅占总运行时间的1.3%。这一点很重要,因为集群越大,绝对故障数往往越多;而该系统的目标是防止局部故障中断整体学习。
一个重要限制必须说清楚:上述结果由项目团队自身公布,尚未经过独立复现。人类仍在流程中,提供成功或失败标签、重置环境并监督初始阶段。CEL降低了对专家示范的依赖,但没有消除人类监督。
对Geekiki读者而言,其价值在于瓶颈的转移。如果集群经验能够被安全复用,机器人学习物理任务对稀缺专家时间的依赖可能减少,集体实践本身——以真实任务衡量——将成为学习材料。
图片来源:CEL项目,来自清华大学、智元机器人与无问芯穹。
来源: CEL项目:Learning from Fleet Experience;arXiv技术报告;投资界,2026年10月30日;新浪财经/新京报贝壳财经,2026年10月30日
透明度说明:本文在人工智能辅助下,基于公开资料和网络来源交叉核对后撰写。所呈现的结果为项目团队公布的结果,尚未经过独立复现。请查阅原始来源以核实细节。
Muse